
- 포인트 클라우드 분류 결과는 3단계에서 DTM 생성에 사용됩니다.DSM, 정사영상 및 인덱스: 디지털 지형 모델(DTM)을 자동으로 생성하는 방법.
- 포인트 클라우드 분류에는 지리 참조된 프로젝트 파일이 필요합니다.
이 프로세스는 2 단계 (포인트 클라우드 및 메시). 각 포인트는 다음 사전 정의된 그룹 중 하나로 자동 분류됩니다. 에서 생성된 밀집된 포인트 클라우드를 사용하여 포인트 클라우드 분류를 계산합니다
- 지면
- 도로 표면
- 높은 수목
- 건물
- 인간이 만든 물체
포인트 클라우드 분류는 다음과 같이 수행할 수 있습니다
처리 단계 2 중. 포인트 클라우드 및 메시.
처리 단계 2 후. 포인트 클라우드 및 메시
단계 처리 과정에서 포인트 클라우드 분류를 수행하기 위해. 포인트 클라우드 및 메시:
- 메뉴 모음에서 프로세스 > 처리 옵션...을
- 처리 단계 2. 포인트 클라우드 및 메시를. 선택하십시오
- ' 포인트 클라우드' 탭을 선택하세요 .
- '포인트 클라우드 분류' 섹션에서 '포인트 클라우드 분류' 확인란을 선택합니다 .
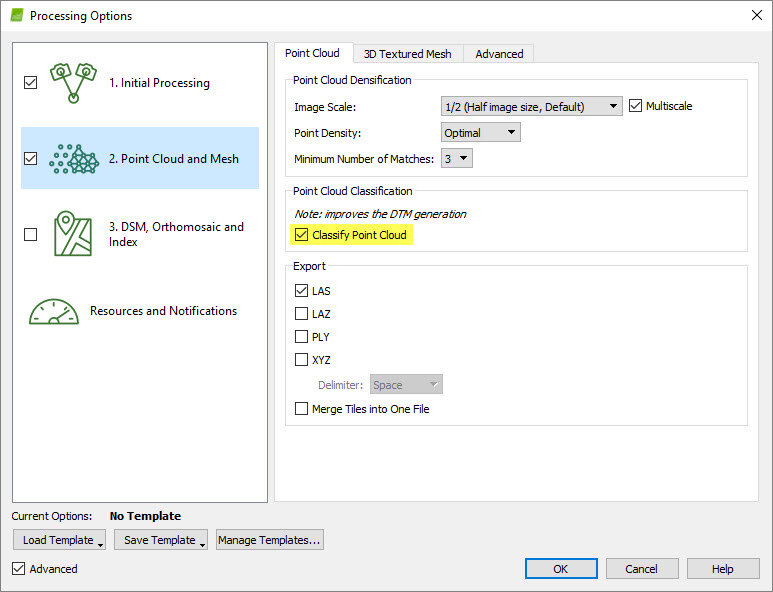
- 확인 을 클릭하세요 .
- 2단계 처리. 포인트 클라우드 및 메시 생성.
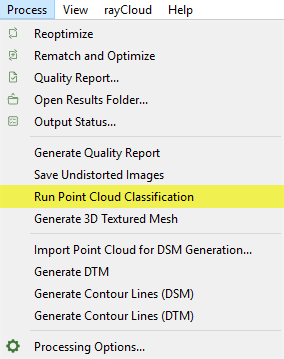
단계 처리 후 포인트 클라우드 분류를 수행하기 위해. 포인트 클라우드 및 메시:
- 메뉴 모음에서 프로세스 > 포인트 클라우드 분류 실행을.
생성된 점군은 레이클라우드에서 시각화할 수 있으며 여러 파일 형식으로 내보낼 수 있습니다
포인트 클라우드 그룹 시각화
포인트 클라우드 그룹 내보내기
포인트 그룹 레이어에는 레이 클라우드에 표시할 포인트 그룹을 선택할 수 있는 표시 속성 하위 레이어가 있습니다. 미리 정의된 분류 색상을 사용하여 포인트 그룹을 시각화하려면 드롭다운 목록에서 '클래스 색상 표시' 옵션을 활성화해야 합니다. '클래스 색상 표시 ' 옵션을 활성화하지 않으면 선택한 포인트 그룹은 원래 색상으로 표시됩니다.
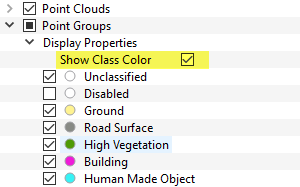
포인트 그룹을 내보내려면 다음 단계를 따르세요
1. 메뉴 모음에서 보기 > 레이클라우드(rayCloud)를 클릭합니다 . 2. 왼쪽 사이드바의 레이어 섹션 에서 포인트 클라우드 목록을 확장하고 내보낼 밀집 포인트 클라우드 이름을 마우스 오른쪽 버튼으로 클릭합니다. 3. 포인트 클라우드 내보내기...를 클릭합니다. 4. 나타나는 포인트 클라우드 내보내기 팝업 창에서 내보낼 포인트 그룹을 선택합니다.
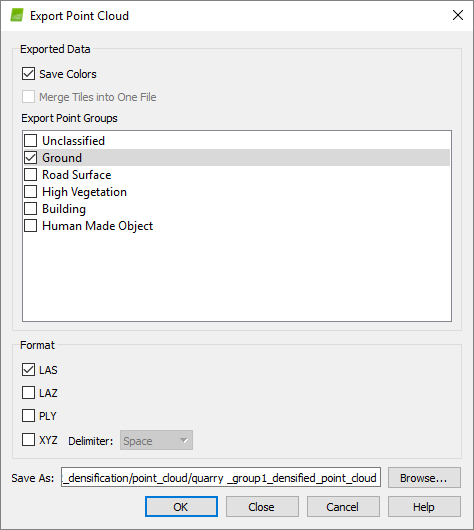
8. 확인을.
포인트 클라우드 분류는 레이블이 지정된 데이터를 사용한 학습이 필요한 머신 러닝 기술을 기반으로 합니다. 기하학적 정보와 색상 정보를 모두 사용하여 밀집된 포인트 클라우드의 점들을 미리 정의된 그룹 중 하나에 할당합니다. 이 과정은 농촌, 건설 현장, 초목 지대와 같이 알고리즘 학습에 사용된 데이터 세트와 유사한 환경에서 우수한 성능을 보입니다. 특히, 울창한 초목과 건물을 정확하게 감지하고 분류합니다. 분류 알고리즘에 대한 자세한 내용은 고급 지식 - 과학 논문을.
데이터셋의 품질과 지형 유형에 따라 분류 성능이 완벽하지 않아 수동 수정이 필요한 영역이 있습니다. 산, 채석장, 콘크리트 건물 등은 추가적인 편집 작업이 필요할 수 있습니다. 향후 더 많은 학습 데이터를 활용하여 알고리즘을 개선하고 다양한 유형의 프로젝트에 대해 더욱 신뢰할 수 있는 분류 결과를 제공할 계획입니다.
분류 결과를 개선하기 위해 포인트 그룹을 편집할 수 있습니다. 포인트는 포인트 그룹 간에 재할당될 수 있습니다. 포인트 그룹에 잘못 할당된 포인트는 '밀집 포인트 클라우드 편집' 옵션을 사용하여 올바른 포인트 그룹으로 이동할 수 있습니다. 내용은 rayCloud에서 포인트 클라우드를 편집하는 방법을 참조하십시오.