
카메라 리그는 여러 대의 카메라를 리그로 연결하는 시스템입니다. 캡처라고 하는 하나의 트리거 명령을 통해 시스템은 리그에 연결된 모든 카메라가 동시에 (이미지 판독 시간보다 훨씬 짧은 시간 간격, 즉 밀리초 수준).
이미지는 어떻게 서로 다른 리그 인스턴스에 할당됩니까?
Parrot Sequoia 및 MicaSense RedEdge 카메라는 PIX4Dmapper 에서 카메라 리그로 처리됩니다. Parrot Sequoia와 MicaSense RedEdge 카메라 모두 캡처가 트리거되면 센서당 하나의 이미지가 촬영됩니다(예: Parrot Sequoia는 4개의 센서(G, R, RE, NIR)가 있으므로 한 번의 캡처에 4개의 이미지가 포함되고, MicaSense RedEdge는 5개의 센서(B, G, R, RE, NIR)가 있으므로 한 번의 캡처에 5개의 이미지가 포함됩니다). 이러한 캡처 이미지는 리그를 성공적으로 보정하기 위해 하나의 리그 인스턴스에 할당됩니다.
리그 할당 알고리즘은 Parrot Sequoia 또는 Micasense Rededge 카메라의 이미지 EXIF에서 확인할 수 있는 각 캡처와 관련된 고유 식별자를 사용하여 캡처된 이미지를 그룹화하고 리그 인스턴스에 할당합니다.
또한, 리그 인스턴스별로 이미지가 누락된 경우 해당 리그 인스턴스는 불완전한 것으로 간주되어 사용이 중단됩니다. 처리를 계속하려면 제한된 수의 불완전한 캡처만 허용됩니다. 전체 캡처 수의 5% 이상이 불완전한 경우 처리가 중단됩니다.
리그 모델 매개변수 및 처리 옵션을 편집하는 방법은 무엇입니까?
카메라 장비 매개변수에 액세스합니다
카메라 리그 매개변수에 접근하려면 다음 지침을 따르십시오
1. 메뉴 모음에서 프로젝트 > 이미지 속성 편집기...를 클릭합니다. 2. 선택한 카메라 모델 섹션에서 리그 모델 이름 옆에 있는 편집...을
클릭합니다. 3. 카메라 리그 모델 편집 창에서 리그 모델 이름 옆에 있는 편집을 클릭합니다 .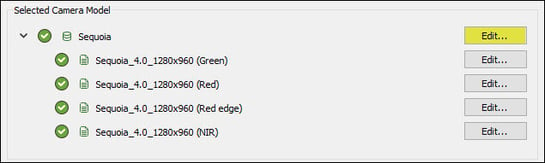
카메라 리그 매개변수를 편집합니다
다음은 '카메라 리그 모델 편집' 창 에서 편집할 수 있는 다양한 매개변수에 대한 설명입니다 .
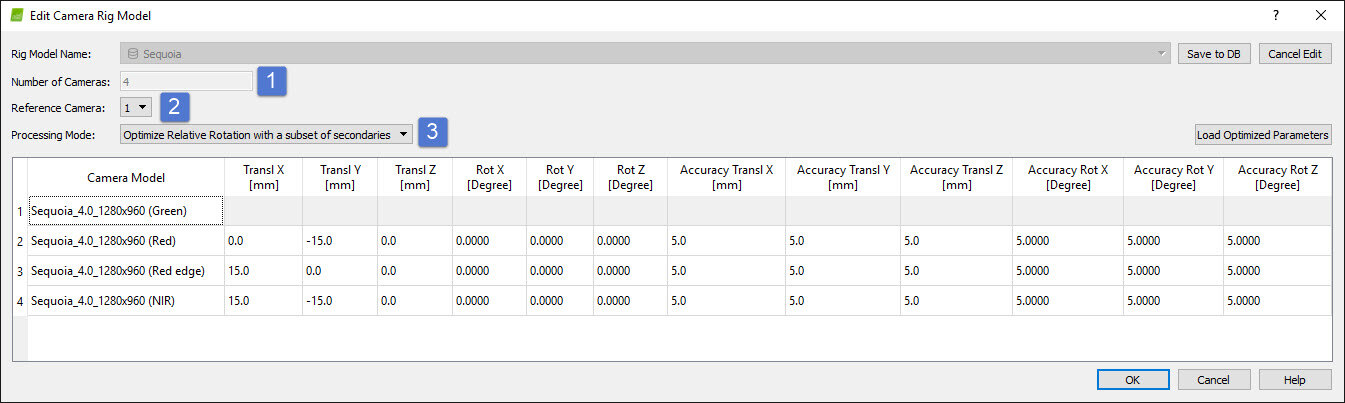
 리그에 장착되는 카메라의 수는 리그 모델에 따라 고정되어 있으며 변경할 수 없습니다.
 기준 카메라는 다른 카메라들의 위치를 정하는 기준이 되는 카메라입니다. PIX4Dmapper가 포함됩니다 리그 상대 위치.
- x, y, z축을 따라 이동한 값의 차이( 카메라 리그 모델 편집 창의 Transl X, Transl Y, Transl Z [mm] 열 ).
- 카메라 리그 모델 편집 창의 회전 X, 회전 Y, 회전 Z [도] 열의 차이입니다 .
 여러 가지 리그 처리 모드를 사용할 수 있습니다
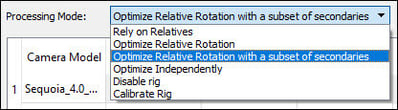
- 상대 좌표 활용: 리그의 상대 좌표(이동 및 회전)가 고정된 상태로 유지되고 최적화/수정되지 않아야 할 경우에 사용합니다.
- 상대 회전 최적화: 모든 카메라에서 일치하는 부분을 찾아 회전을 최적화합니다(이동은 고정).
- 일부 보조 카메라를 사용한 상대 회전 최적화: 상대 회전 최적화와 동일하지만, 계산에 사용되는 리그 인스턴스 수를 줄여 처리 시간을 단축합니다. Pix4D 카메라 모델 데이터베이스의 다중 스펙트럼 카메라에 권장됩니다. 결과는 상대 회전 최적화와 유사하지만 속도는 더 빠릅니다.
- 독립적으로 최적화: 이 기능을 사용하면 진동과 같은 경우에 각 리그 인스턴스에 대해 서로 다른 값을 적용할 수 있습니다. 이는 대형 카메라가 장착된 리그에 유용합니다.
- 리그 비활성화: 리그 제약 조건을 무시하고 보정합니다.
- 리그 보정: 리그의 제약 조건(이동 및 회전 모두)을 얻을 수 있는 옵션입니다. 크기 조정을 위해 GCP가 필요합니다.