
주어진 정면 중첩을 달성하기 위한 이미지 촬영 속도는 UAV/항공기의 속도, GSD(지상 거리), 카메라의 픽셀 해상도에 따라 달라집니다.
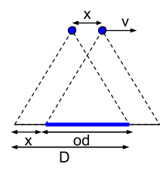
D = 비행 방향으로 한 이미지가 지면에서 이동한 거리 [m]
겹침 = 두 이미지 간의 원하는 정면 겹침 비율
od = 비행 방향에서 두 이미지 사이의 겹침 [m]
x = 비행 방향에서 두 카메라 위치 사이의 거리 [m]
v = 비행 속도 [m/s]
t = 두 이미지 사이의 경과 시간(이미지 속도) [초]
그림 1로부터 다음과 같은 방정식을 얻습니다
od = 중첩 * D (1)
x = D - od (2)
t = x / v (3)
두 가지 경우가 가능합니다
카메라는 센서의 폭(긴 쪽)이 비행 방향에 수직이 되도록 배치됩니다(일반적인 경우)
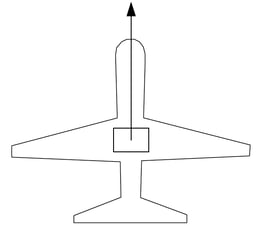
D = Dh = (imH * GSD) / 100 (4)
어디:
Dh = 하나의 이미지가 지면에서 높이 방향으로 이동한 거리(발자국 높이) [m]
imH = 이미지 높이 [픽셀]
GSD = 원하는 GSD [cm/픽셀]
방정식 (1)과 (4)를 결합하여 방정식 (2)를 만들면 다음과 같습니다
x = Dh - 겹침 * Dh
x = Dh * (1 - 겹침)
x = ((imH* GSD) / 100) * (1 - 중첩) (5)
방정식 (3)과 (5)를 결합하면 다음과 같습니다
t = x / v = ((imH * GSD) / 100) * (1 - 중첩) / v (6)
t = ((imH * GSD) / 100) * (1 - overlap) / v = ((4000 * 5 ) / 100) * (1 - 0.75) / 8.33 = 6 [s]
카메라는 센서의 폭(긴 쪽)이 비행 방향과 평행하도록 배치됩니다
카메라가 항공기/무인 항공기에 장착되었을 때 센서의 폭(긴 쪽)이 비행 방향과 평행한 경우:
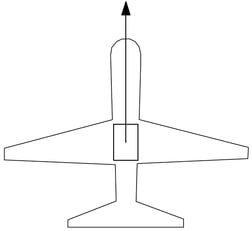
D = DW = (imW * GSD) / 100 (7)
어디:
DW = 하나의 이미지가 지면에서 가로 방향으로 이동한 거리(발자국 너비) [m]
imW = 이미지 너비 [픽셀]
GSD = 원하는 GSD [cm/픽셀]
방정식 (1)과 (7)을 결합하여 방정식 (2)를 얻습니다
x = DW - 겹침 * DW
x = DW * (1 - 겹침)
x = ((imW * GSD) / 100) * (1 - 중첩) (8)
방정식 (3)과 (8)을 결합하면 다음과 같습니다
t = x / v = ((imW * GSD) / 100) * (1 - 중첩) / v (9)