
접근 방법: 메뉴 모음에서 보기 > rayCloud를 rayCloud를 엽니다. 레이어 섹션이 메인 창의 왼쪽에 표시됩니다.
메모:
- 이 레이어는 볼륨 보기에서도 접근할 수 있습니다. 메뉴 모음에서 보기 > 볼륨을 클릭하여 볼륨 보기를 엽니다 . 레이어 섹션은 기본 창의 왼쪽에 표시됩니다. 볼륨 보기는 포인트 클라우드와 DSM이 생성된 후에 사용할 수 있습니다.
- 포인트 클라우드의 표시 속성은 레이 클라우드와 볼륨에서 변경할 수 있습니다. 한 뷰에서 속성을 변경하면 다른 뷰에도 적용됩니다.
메모: 기본적으로 다양한 포인트 클라우드는 로드되거나 표시되지 않습니다
- 불러온 포인트 클라우드의 이름은 표준 형식으로 표시되고, 불러오지 않은 포인트 클라우드의 이름은 이탤릭체로 표시됩니다.
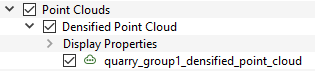
- 포인트 클라우드의 확인란을 클릭하면 3D 보기에서 해당 포인트 클라우드의 표시 여부가 전환됩니다.
- 2단계가 완료되면, 프로젝트를 다시 열거나 포인트 클라우드를 언로드할 때:
- 포인트 클라우드가 레이 클라우드에 로드되지 않습니다. 다음에 포인트 클라우드 확인란을 선택하면 정보 i0014 팝업 메시지가 나타납니다.
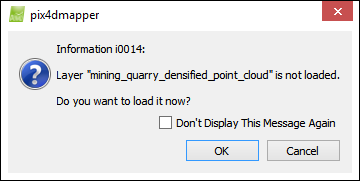
확인: 해당 레이어를 레이 클라우드에 로드하고 표시합니다.
취소: 팝업 메시지를 닫고 아무 작업도 수행하지 않습니다.
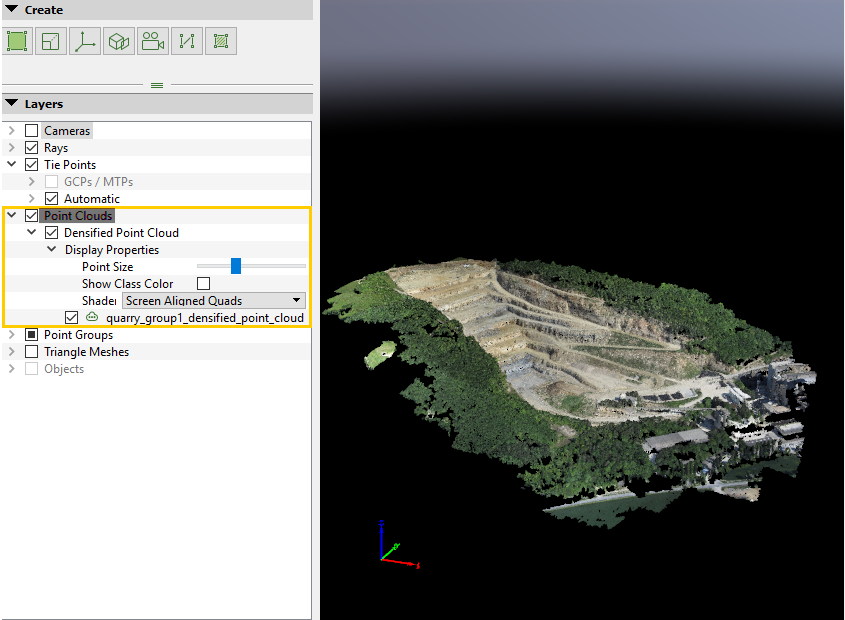
밀집된 포인트 클라우드
밀집된 포인트 클라우드 레이어에는 사용 가능한 포인트 클라우드의 이름을 표시하는 하위 레이어가 있습니다. 포인트 클라우드가 여러 부분으로 분할되어 생성된 경우 각 부분은 별도의 레이어로 표시됩니다. 포인트 클라우드 이름의 왼쪽에는 해당 레이어가 포인트 클라우드임을 나타내는 아이콘이 있습니다  .
로드된 포인트 클라우드 레이어는 다음과 같은 하위 요소를 포함합니다
- 표시 속성: 밀집된 포인트 클라우드의 표시 속성을 편집할 수 있습니다. 다음 속성을 편집할 수 있습니다.
- 점 크기: 3D 보기에서 밀집된 점 구름의 각 점 크기입니다.
- 클래스 색상 표시: 포인트 클라우드 분류 결과를 표시합니다. 각 포인트는 평면 사각형으로 표시되며, 속한 포인트 그룹에 따라 다른 색상이 적용됩니다. 포인트 클라우드 분류가 생성되지 않은 경우 모든 포인트에 흰색이 적용됩니다. 사용자가 정의한 그룹에 속하는 포인트에도 흰색이 적용됩니다.
- 셰이더: 3D 뷰에서 점의 모양과 색상을 정의합니다. 다양한 옵션은 다음과 같습니다.
- 화면 정렬 사각형(기본값): 각 점은 해당 점이 위치한 평면 사각형으로 그려집니다. 렌더링 속도는 가장 빠르지만 시점을 변경할 때 많은 아티팩트가 발생합니다. 각 점의 색상은 재구성된 이미지에서 가져옵니다.
- 구형 점: 각 점은 원근 보정이 적용되지 않은 구형, 예를 들어 근사 구로 그려집니다. 이렇게 하면 시점 이동 시 발생하는 아티팩트를 줄일 수 있지만, 점이 시점에 매우 가까울 경우에는 정확하지 않을 수 있습니다. 렌더링 속도와 이미지 품질 사이에서 최적의 균형을 제공합니다. 각 점의 색상은 재구성된 색상에서 가져옵니다.
- 구형 점(HD): 각 점은 원근 보정이 적용된 구형으로 그려집니다. 이는 최고 수준의 이미지 품질을 제공하지만 렌더링 속도가 매우 느립니다. 각 점의 색상은 재구성을 통해 생성됩니다.
- 화면 정렬 사각형, 고도(빨강, 초록, 파랑): 화면 정렬 사각형 과 동일 하지만 각 점의 색상은 고도에 따라 결정됩니다.
- 구형 점, 고도(빨강, 초록, 파랑): 구형 점 과 동일 하지만 각 점의 색상은 고도에 따라 결정됩니다.
- 구형점(HD), 고도(빨강, 초록, 파랑): 구형점(HD) 과 동일 하지만 각 점의 색상은 고도에 따라 결정됩니다.
- 화면 정렬 사각형, 열화상: 열화상 프로젝트에 유용합니다. 화면 정렬 사각형 과 동일 하지만 각 점의 색상은 Ironbow 팔레트의 채널 값으로 지정됩니다.
- 구형 점(열): 열화상 프로젝트에 유용합니다. 일반 구형 점 과 동일 하지만 각 점의 색상은 Ironbow 팔레트의 채널 값으로 지정됩니다.
특정 밀집 포인트 클라우드의 확인란을 클릭하면 해당 포인트 클라우드가 3D 보기에서 표시되거나 숨겨집니다.
특정 밀집 포인트 클라우드의 이름을 마우스 오른쪽 버튼으로 클릭하면 다음과 같은 작업이 포함된 상황별 메뉴가 나타납니다
- 레이어 로드: 포인트 클라우드가 로드되지 않은 경우 표시되며, rayCloud에 포인트 클라우드를 로드합니다.
- 레이어 언로드: 포인트 클라우드가 로드된 경우 표시되며, 레이 클라우드에서 포인트 클라우드를 언로드합니다.
팁: 로드된 레이어는 RAM과 GPU 메모리를 소모합니다. 필요하지 않은 레이어를 언로드하면 RayCloud 사용 속도가 향상됩니다.
- 포인트 클라우드 내보내기: 선택한 모든 포인트 그룹의 밀집된 포인트 클라우드를 선택한 속성과 형식으로 원하는 경로/파일 이름으로 내보낼 수 있습니다.
다음과 같은 경우에 유용합니다:중요: 처리 영역이 있는 경우, 처리 영역 내의 데이터 포인트만 내보내집니다. - 포인트 클라우드는 rayCloud를 사용하여 수정되었습니다(포인트 삭제, 처리 영역 변경 또는 생성).
- 포인트 클라우드 분류 과정에서 생성된 포인트 그룹을 내보내야 합니다.
- 목적은 하나 또는 일부 포인트 그룹만 내보내는 것입니다.
- 일부 포인트 클라우드 형식 파일이 생성되지 않았습니다(처리 옵션에서 선택되지 않음).
- 출력 옵션 변경: 색상 저장/삭제.
'포인트 클라우드 내보내기'를 클릭하면 '포인트 클라우드 내보내기' 팝업 창이 나타납니다.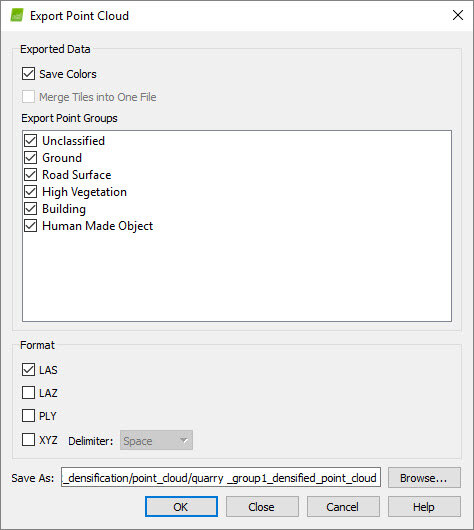
은 두 부분으로 구성되어 있습니다. - 내보낸 데이터 : 사용자가 내보내기에 대한 일부 매개변수를 구성하고 내보낼 포인트 그룹을 선택할 수 있도록 합니다
- 색상 저장: 기본적으로 선택되어 있으며, 이 옵션을 선택하면 포인트 클라우드의 각 포인트에 대한 색상 값이 저장됩니다. 선택하지 않으면 내보낸 포인트 클라우드에서 색상이 저장되지 않습니다.
- 타일들을 하나의 파일로 병합하기: 기본적으로 선택되어 있지 않습니다. 포인트 클라우드 출력 파일이 여러 부분으로 나뉘어 있는 경우, 이 옵션을 선택하면 모든 부분을 하나의 파일로 병합하여 내보냅니다.
경고: 포인트 클라우드를 생성할 때, 포인트가 많으면 여러 부분으로 나누어 생성합니다.포인트 클라우드를 내보낼 때 " 타일을 하나의 파일로 병합"소프트웨어는 전체 포인트 클라우드에 대해 하나의 타일을 내보냅니다.
- 포인트 그룹 내보내기: 사용자가 밀집 포인트 클라우드에서 내보낼 포인트 그룹을 선택할 수 있습니다. 기본적으로 모든 포인트 그룹이 선택되어 있습니다. 포인트 클라우드 분류가 생성되지 않은 경우에도 미리 정의된 포인트 그룹이 내보내기 그룹 섹션에 표시됩니다. 포인트 그룹 이름 옆의 확인란을 선택하면 해당 포인트 그룹이 내보내집니다.
경고: 내보낸 고밀도 포인트 클라우드에는 선택된 모든 포인트 그룹이 포함됩니다. 기본적으로 모든 포인트 그룹이 선택됩니다. 비활성화된 포인트 그룹은 내보낼 수 없습니다.
- 형식: 사용자가 포인트 클라우드를 내보낼 다양한 형식을 선택할 수 있습니다. 다음 형식을 선택할 수 있습니다.
- 라스
- 라즈
- 주름
- XYZ (구분 기호로는 공백, 탭, 쉼표, 세미콜론을 사용할 수 있습니다.).
그리고:
- 파일 이름: 포인트 클라우드가 저장될 경로와 이름을 표시합니다. 기본적으로 이 경로는 2단계(포인트 클라우드 및 메시) 이후 포인트 클라우드가 저장되는 프로젝트 폴더입니다.
- 먹다...: 사용자가 내보낸 포인트 클라우드가 저장될 경로/이름을 선택할 수 있도록 합니다.
경고: 내보낸 포인트 클라우드 파일을 기존 파일이 있는 폴더에 동일한 이름으로 저장하면 기존 포인트 클라우드 파일이 덮어쓰여집니다.
- 확인: 프로젝트를 저장하고 선택한 매개변수를 사용하여 선택한 형식으로 내보냅니다.
- 취소: 팝업 메시지를 닫고 아무런 작업도 수행하지 않습니다.
외부 포인트 클라우드
다른 포인트 클라우드를 시각화하려면 포인트 클라우드 파일을 선택하여 포인트 클라우드 레이어 로 드래그 앤 드롭하면 됩니다 . 불러온 파일의 경로를 이름으로 하는 새 하위 레이어가 포인트 클라우드 레이어에 추가됩니다. 불러온 포인트 클라우드에는 다음과 같은 하위 요소가 있습니다.
- 표시 속성: 해당 포인트 클라우드의 속성을 표시합니다.
- 점 크기: 3D 보기에서 해당 점 구름의 각 점 크기입니다.
- 셰이더: 3D 뷰에서 점의 모양과 색상을 정의합니다. 다양한 옵션은 다음과 같습니다.
- 화면 정렬 사각형(기본값): 각 점은 해당 점이 위치한 평면 사각형으로 그려집니다. 렌더링 속도는 가장 빠르지만 시점을 변경할 때 많은 아티팩트가 발생합니다. 각 점의 색상은 재구성된 이미지에서 가져옵니다.
- 구형 점: 각 점은 원근 보정이 적용되지 않은 구형, 예를 들어 대략적인 공 모양으로 그려집니다. 이렇게 하면 시점 이동 시 발생하는 아티팩트를 줄일 수 있지만, 점이 시점에 매우 가까울 경우에는 정확하지 않을 수 있습니다. 렌더링 속도와 이미지 품질 사이에서 최적의 균형을 제공합니다. 각 점의 색상은 재구성된 데이터에서 가져옵니다.
- 구형 점(HD): 각 점은 원근 보정이 적용된 구형으로 그려집니다. 이는 최고 수준의 이미지 품질을 제공하지만 렌더링 속도가 매우 느립니다. 각 점의 색상은 재구성을 통해 생성됩니다.
- 화면 정렬 사각형, 고도(빨강, 초록, 파랑): 화면 정렬 사각형 과 동일 하지만 각 점의 색상은 고도에 따라 결정됩니다.
- 구형 점, 고도(빨강, 초록, 파랑): 구형 점 과 동일 하지만 각 점의 색상은 고도에 따라 결정됩니다.
- 구형점(HD), 고도(빨강, 초록, 파랑): 구형점(HD) 과 동일 하지만 각 점의 색상은 고도에 따라 결정됩니다.
다음 형식을 로드할 수 있습니다
- .라스
- .laz
로드된 포인트 클라우드는 PIX4Dmapper 파일이거나 PIX4Dmapper에서 선택한 출력 좌표계와 동일한 좌표계를 사용하는 외부 파일인 경우 올바른 위치에 표시됩니다.