
일반적으로 드론의 GPS는 정확도가 그다지 높지 않습니다.
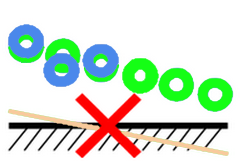
GPS의 정확도 부족으로 인해 아래 그림과 같이 3D 위치, 방향 및 축척에 큰 오차가 발생할 수 있습니다. 따라서 적절한 근사치를 얻으려면 최소 50%의 지리 참조 이미지를 확보하는 것이 좋습니다.
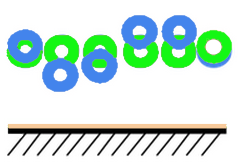

충분한 지오태그(50% 이상).
지오태그가 충분하지 않음(50% 미만): 재구성의 방향과 축척이 잘못됩니다.
그림 1. 지리 참조 이미지 개수가 모델 재구성에 미치는 영향.
격자 패턴으로 충분한 GPS 위치 데이터가 수집되면 Pix4D는 GPS 위치 데이터를 평균화하여 모델의 축척과 3D 방향을 매우 정확하게 근사화합니다. 그러나 최적화된 위치는 GPS 데이터 수집 당시의 대기 조건으로 인해 10~20미터 정도 오차가 발생할 수 있습니다. 따라서 프로젝트의 절대 정확도를 높이기 위해서는 지상 기준점(GCP)을 사용해야 합니다.
팁: Pix4Dmapper는 정확도 ( 가로 및 세로 ) 로 설정된 이미지 위치 오차를 고려합니다 . 자세한 내용은 메뉴 프로젝트 > 이미지 속성 편집기... > 이미지 테이블을 참조하십시오 .
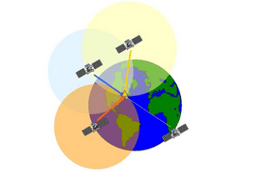
위성 거리 및 수신기 오류로 인해 1~3미터의 오차가 발생할 수 있습니다. 이 오차는 지리 참조된 이미지를 다수 평균화하면 센티미터 수준으로 줄어듭니다.
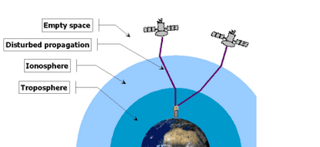
대기 조건으로 인해 좌표가 10~20미터 정도 전역적으로 오차가 발생합니다. 이 오차는 지리 참조된 이미지를 평균화해도 줄이거나 감지할 수 없습니다. 이는 GPS 정확도와 관련이 있습니다.
그림 2. GPS 오차.