
이 글에서는 카메라의 내부 및 외부 매개변수에 사용된 수학적 모델을 자세히 설명합니다.
이 기사에서는
1. 카메라 외부 매개변수
2. 3D에서 2D로 변환: 카메라 내부 매개변수
2.1 원근 렌즈
2.1.1 왜곡 없는 카메라 모델
2.1.2 왜곡 있는 카메라 모델
2.2 어안 렌즈
3. 카메라 리그 외부 매개변수
외부 카메라 매개변수는 이미지마다 다릅니다. 해당 매개변수는 다음과 같습니다
- T = (Tx, Ty, Tz)는 월드 좌표계에서 카메라 투영 중심의 위치입니다.
- R은 카메라 방향을 각도 ω, φ, κ로 정의하는 회전 행렬입니다(PATB 규칙).

X = (X, Y, Z)가 월드 좌표계의 3D 점일 때 , 카메라 좌표계에서의 위치 X' = (X', Y', Z')는 다음과 같이 주어진다.


픽셀 좌표(xu, yu)는 다음과 같습니다.

여기서 f 는 픽셀 단위의 초점 거리이고, (cx, cy)는 픽셀 좌표로 나타낸 주점입니다.

허락하다:

동질점이 되어야 한다

광학 중심에서부터의 2차원 반경의 제곱, R₁,R₂,R₃는 방사형T₁, T₂는 접선 방향
왜곡 계수입니다. 카메라 좌표계(x =hd, y =hd)
다음과 같이 주어집니다.

픽셀 좌표(xd, yd)는 다음과 같습니다.

여기서 f 는 픽셀 단위의 초점 거리이고, (cx, cy)는 픽셀 좌표로 나타낸 주점입니다.
어안 렌즈의 왜곡은 다음과 같이 정의됩니다
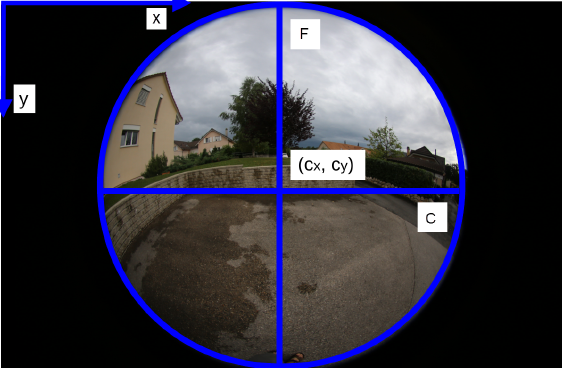
- 매개변수 C, D, E, F는 픽셀 좌표계에서 원형 이미지의 아핀 변형을 나타냅니다 . 아핀 행렬의 대각선 요소는 초점 거리 f 와 관련되며 , 비대각선 요소는 투영된 이미지 원의 왜곡과 관련이 있습니다. 가장 일반적인 경우, 이는 회전된 타원이 될 수 있습니다.

- 다항식의 계수 p₂ , p₃ , p₄ 는 다음과 같습니다. 여기서:


어안 왜곡 모델을 적용한 3D 점 투영의 픽셀 좌표(x d , y d )는 다음과 같습니다.

어디:

그리고 (cx, cy)는 픽셀 좌표계에서 주점입니다.
캐논 6D 카메라에 8mm 시그마 렌즈를 사용하여 5472 x 3648 픽셀의 이미지 크기로 촬영할 경우(그림 3), 내부 매개변수는 다음과 같이 초기화할 수 있습니다
- (cx, cy) = ( 5472/2, 3648/2 ) 픽셀은 투영된 이미지 원의 중심입니다.
- p2 = p3 = p4 = 0
- 피1 = 1
- C = F = 1780 픽셀은 이미지 원의 반지름입니다
- E = D = 0
카메라 리그는 기하학적 제약 조건에 따라 서로 연결된 여러 대의 카메라로 구성됩니다. 카메라 리그는 다음과 같은 특징을 가지고 있습니다
- 하나의 카메라를 기준(마스터) 카메라로 사용하며, 이 카메라는 세계 좌표계에서 주어진 위치 T m 과 방향 R m 을 갖습니다
- 나머지 모든 카메라는 월드 좌표계에서 위치 T 와 방향 R 을 갖는 보조 카메라입니다
- 각 보조 카메라에 대해 기준 카메라에 대한 상대적인 변위 Trel 과 회전 Rrel이 알려져 있습니다
보조 리그 카메라의 위치 및 방향은 기준(마스터) 카메라를 기준으로 다음과 같이 정의됩니다

기준(마스터) 카메라 좌표계에서 3D 점의 위치 X' 는 다음과 같이 주어집니다

보조 카메라의 좌표계에서 3D 점의 위치 X' 는 다음과 같이 주어집니다

카메라 좌표계에서 3D 점이 계산되면 투영은 2절에서 설명한 다른 카메라와 동일한 방식으로 작동합니다.