
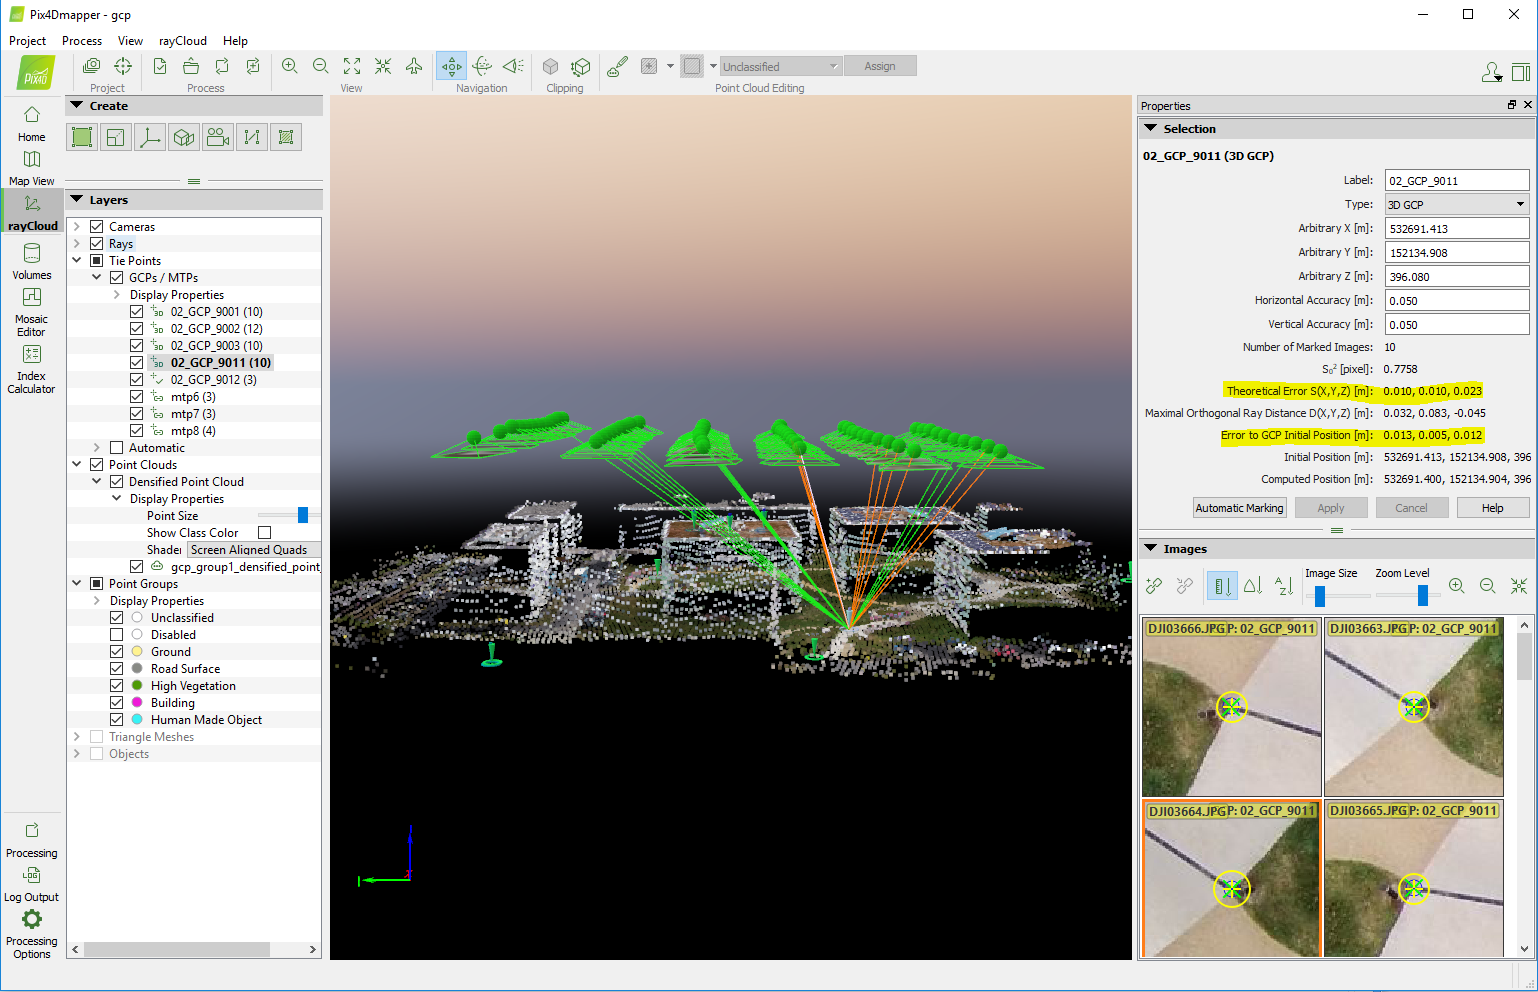
이론적 오차 S(X,Y,Z) 와 GCP 초기 위치 오차가 계산되며, 이는 블록의 정확도를 잘 예측해 줍니다.
이론적 오차 S(X,Y,Z)는 상대적 정확도 에 대한 정보를 제공하는 반면 , GCP 초기 위치 오차는 절대적 정확도 에 대한 정보를 제공합니다 .
참고: GCP는
초기 위치 오차가 만
이론적 오차 S(X,Y,Z). 이 경우, 해당 지점은 충분한 수의 이미지에서 정확하게 표시되어 상대적 정확도는 맞지만, GCP가 실제 위치와 크게 벗어나 있을 수 있으므로 절대적 정확도는 맞지 않습니다.
자세한 설명은 아래에서 확인할 수 있습니다.
이론적 오차 S(X,Y,Z)
이론적 오차 S(X,Y,Z)는 GCP의 세 가지 오차 타원축을 정의하며, GCP의 초기(입력) 위치는 고려하지 않습니다. 점을 클릭하면 레이클라우드에서 확인할 수 있습니다.

이론적 오차 S(X,Y,Z)가 낮 으면 해당 GCP에 대한 오차 타원체가 작다는 의미이므로 상대적 정확도가 높습니다.
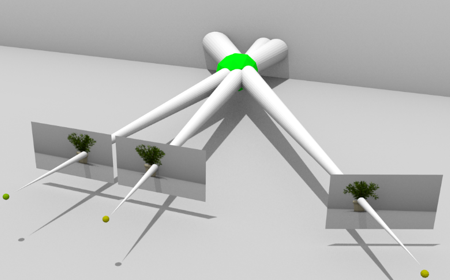
이론적 오차 S(X,Y,Z) 가 높다는 것은 해당 GCP에 대한 오차 타원체가 크다는 것을 의미하며, 따라서 상대적 정확도가 좋지 않다는 뜻입니다. 이러한 현상은 다음과 같은 경우에 발생할 수 있습니다.
- GCP는 극히 일부 이미지에서만 표시되었습니다
아래 이미지는 기준선(이미지 중심 사이의 거리)이 작은 두 이미지에만 표시된 점을 보여줍니다. 결과적으로 광선의 방향 에 큰 이론적 오차가 발생합니다
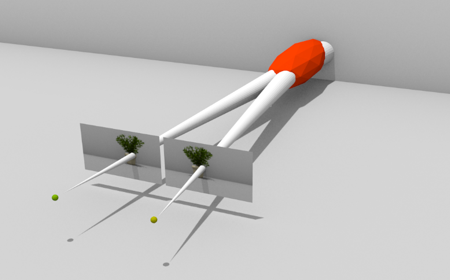
새로운 이미지에 해당 지점을 표시하면 이론적 오차가 줄어듭니다.
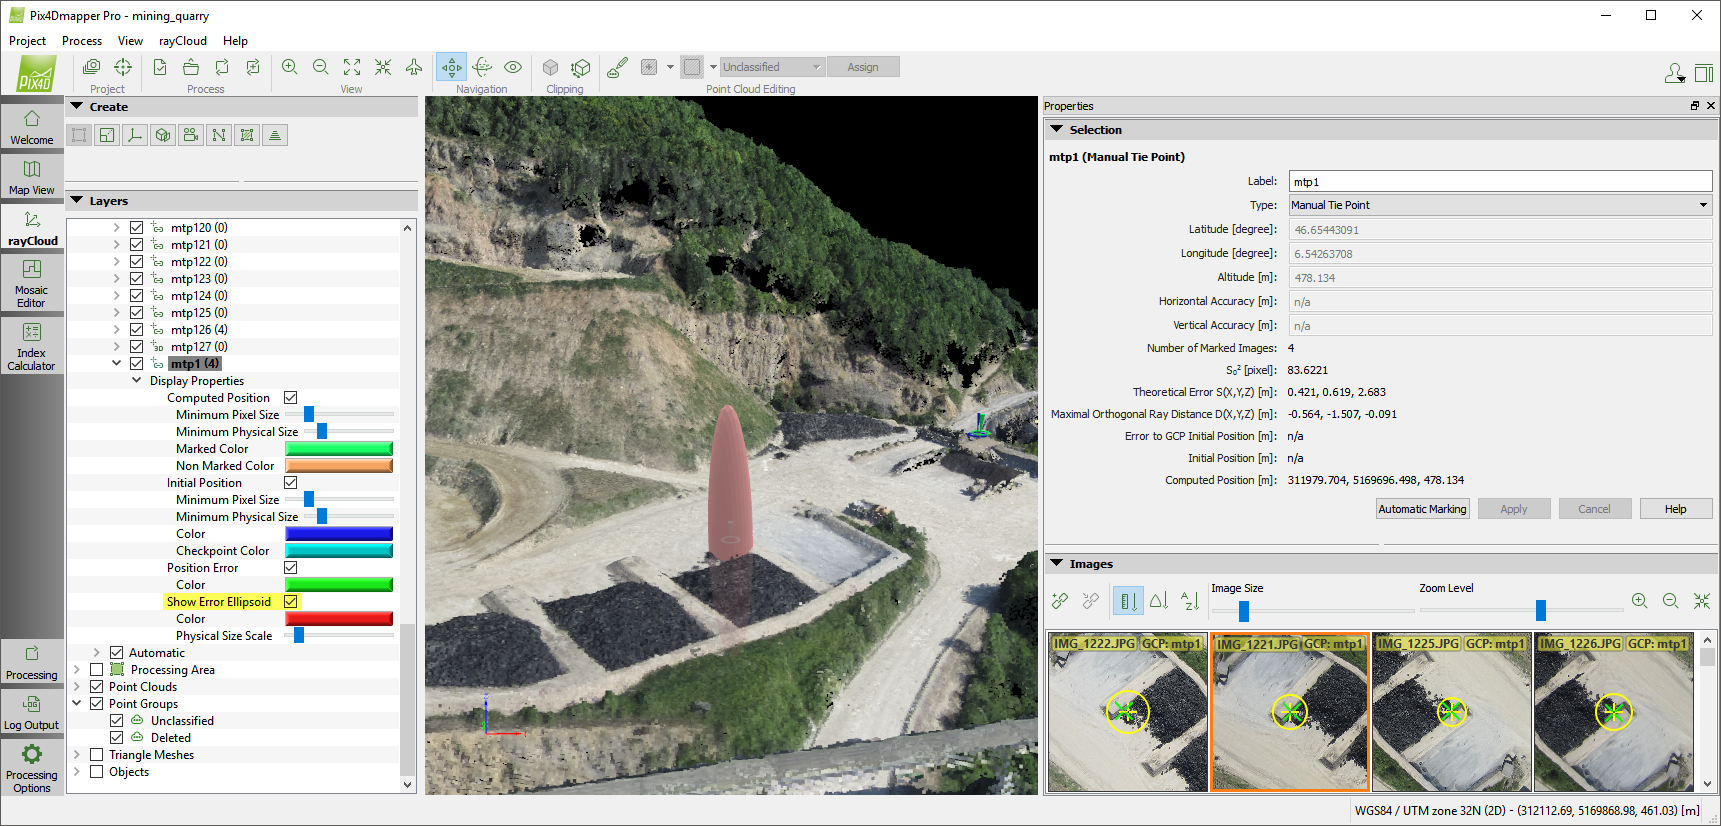
- 일부 이미지에서 GCP가 잘못 표시되었습니다
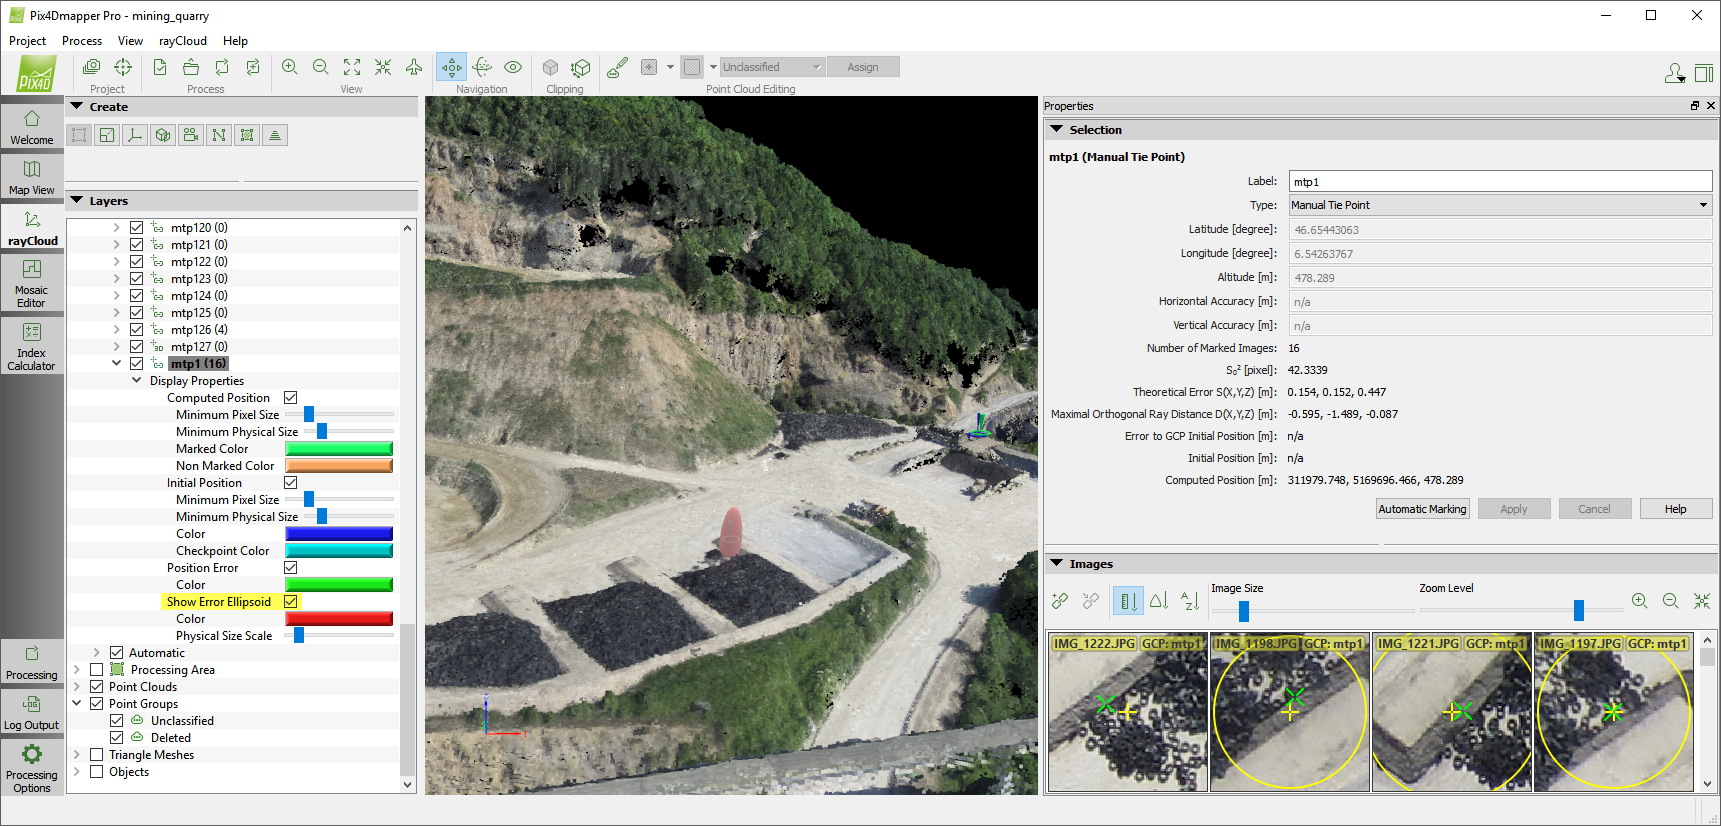
아래 예시는 작은 기준선을 가진 4개의 이미지에만 표시된 점을 보여주고 있으며, 그중 하나(2)에서는 잘못 표시되었습니다
여러 이미지에 걸쳐 해당 지점이 정확하게 표시되면 다음과 같은 결과가 얻어집니다
메모:
- 수직 방향 항공 사진의 경우 Z축 오차가 X축 및 Y축 오차보다 큽니다.
- 오차가 GSD의 세 배보다 큰 경우, rayCloud Editor를 사용하여 이미지에서 해당 지점을 수동으로 수정함으로써 3D 지점 추정치를 개선해야 합니다.
GCP 초기 위치 오류
그만큼
GCP 초기 위치 오류는 다음과 같습니다 초기 GCP 위치와 계산된 GCP 위치 간의 각 방향(X, Y, Z) 차이입니다. 오차가 작으면 프로젝트의 절대 정확도가 양호하다는 의미이고, 오차가 크면 지리 참조에 문제가 있음을 나타냅니다.
참고: 절대 정확도와 상대 정확도의 차이를 이해하는 데 도움이 되는 블로그 게시물이 있습니다. 제목은 "
항공 지도 제작 프로젝트에서 정확도란 무엇인가?"입니다.