
PIX4Dmapper 1단계 초기 처리 과정에서 외부(X, Y, Z, Omega, Phi, Kappa) 및 내부(초점 거리, 주점, 방사 왜곡 및 접선 왜곡) 카메라 매개변수를 계산합니다. Inpho에서 정의하는 카메라 왜곡 매개변수와 PIX4Dmapper , 두 정의 간의 변환 방법이 알려져 있지 않으므로 왜곡 보정된 이미지를 사용하여 왜곡 매개변수를 0으로 설정해야 합니다. 왜곡 보정된 이미지를 생성하는 방법에 대한 자세한 내용은 메뉴 처리 > 왜곡 보정된 이미지 저장 을.
다음 매개변수 및 파일을 인포(Inpho)로 가져올 수 있습니다
- 왜곡되지 않은 이미지
- 외부 카메라 매개변수
- 내부 카메라 매개변수
왜곡되지 않은 이미지
왜곡이 보정된 이미지는 ...\project_name\1_initial\images\undistorted_images 경로에서 찾을 수 있습니다.
내부 카메라 매개변수
경고 메시지가 발생하는 것을 방지하려면 먼저 카메라 내부 매개변수를 가져온 다음 외부 매개변수를 가져오는 것이 좋습니다.
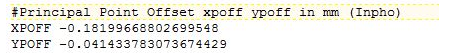
내부 카메라 매개변수는 ...\project_name\1_initial\params\project_name_calibrated_internal_camera_parameters.cam 경로에서 찾을 수 있습니다. 특히, 주점의 좌표는 해당 파일에서 " Principal Point Offset xpoff ypoff in mm (Inpho)" 항목 아래에 있습니다.
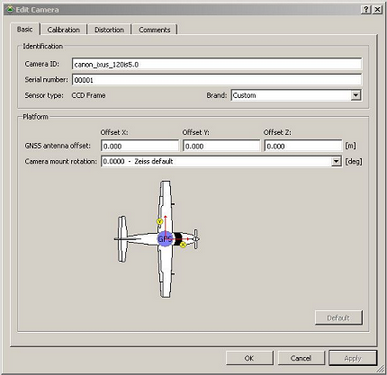
1. 기본 탭 의 카메라 편집 대화 상자에서 카메라 식별 및 플랫폼을 설정합니다.
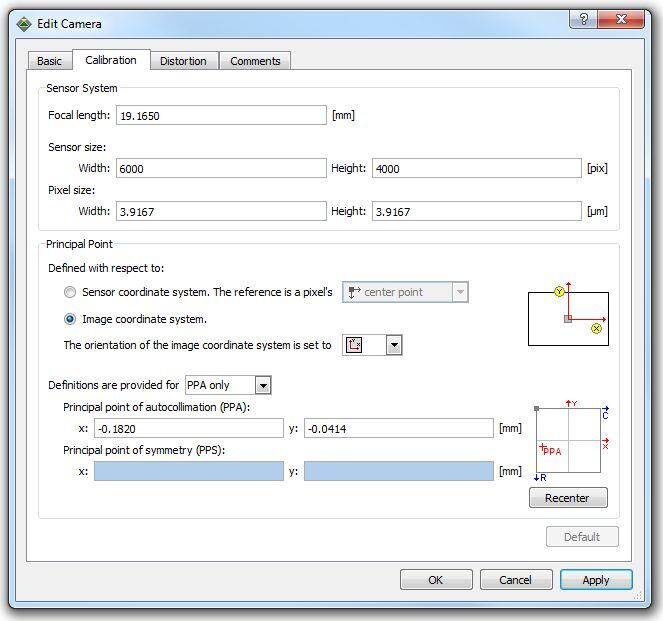
2. 카메라 편집 대화 상자의 보정 탭에서:
- 센서 시스템 섹션 에서 project_name_calibrated_internal_camera_parameters.cam 에서 얻은 값을 사용하여 초점 거리, 센서 크기 및 픽셀 크기를 설정합니다 .
- 주점 섹션 에서 이미지 좌표계를 선택합니다 . 정의 제공 대상에서 PPA만 선택합니다 . 자동 콜리메이션 주점(PPA) 에서 값을 다음과 같이 설정합니다.
주점(픽셀) px = -0.1820 ( 주점 오프셋 xpoff ypoff(mm, Inpho) 에서 가져옴 ) py = -0.0414 ( 주점 오프셋 xpoff ypoff(mm, Inpho) )
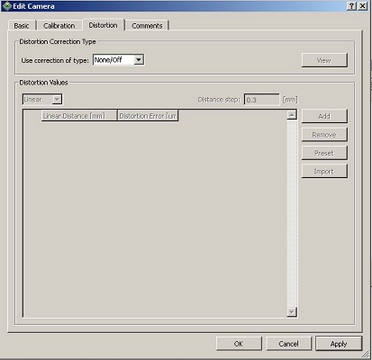
3. 카메라 편집 대화 상자의 왜곡 탭에서 왜곡 보정 유형을 '없음/끔' 으로 설정합니다. 왜곡되지 않은 이미지를 사용하므로 왜곡을 정의할 필요가 없습니다.
외부 카메라 매개변수
외부 카메라 매개변수(X, Y, Z, Omega, Phi, Kappa)는 ...\project_name\1_initial\params\project_name_calibrated_external_camera_parameters.txt 파일에서 확인할 수 있습니다.
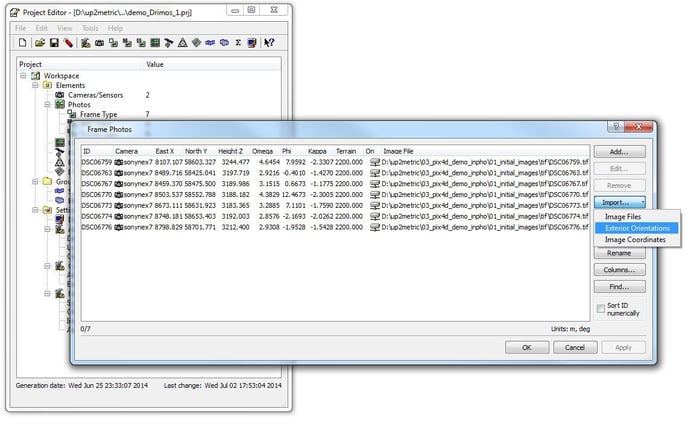
프레임 사진 대화 상자( 가져오기 -> 외부 방향 ) 에서 이 파일을 사용하여 외부 카메라 매개변수를 설정하십시오.
면책 조항: Pix4D는 고객 편의를 위해 이 정보를 제공합니다. Pix4D는 이 콘텐츠의 유효성 또는 정확성에 대해 명시적이든 묵시적이든 어떠한 보증도 하지 않습니다.