이 기사에서는
밀집된 포인트 클라우드란 무엇인가요?
3D 텍스처 메쉬란 무엇인가요?
정사영상이란 무엇인가요?
반사율 맵이란 무엇인가요?
DSM이란 무엇인가요?
DTM이란 무엇인가요?
인덱스 맵이란 무엇인가요?
가우시안 스플랫 모델이란 무엇인가요?
밀집된 포인트 클라우드란 무엇인가요?
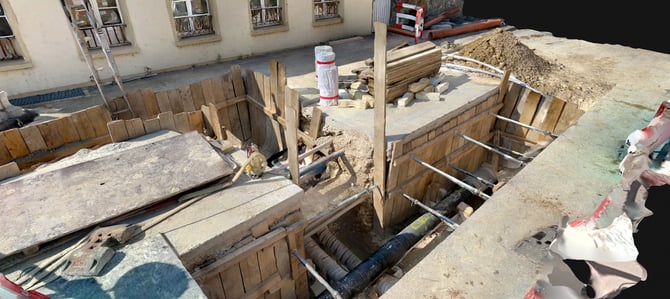
밀집된 포인트 클라우드는 모델을 재구성하는 3D 점들의 집합입니다. 밀집된 포인트 클라우드의 각 점에는 X, Y, Z 위치 및 색상 정보가 저장됩니다.
밀집된 포인트 클라우드는 1단계 초기 처리에서 생성된 자동 연결점(ATP)을 기반으로 계산됩니다 . 이는 거리, 표면적 및 부피 측정에 매우 정확한 배경 데이터를 제공합니다.
3D 텍스처 메쉬란 무엇인가요?
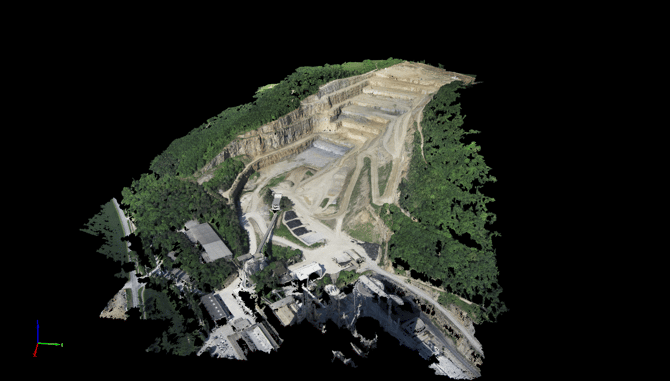
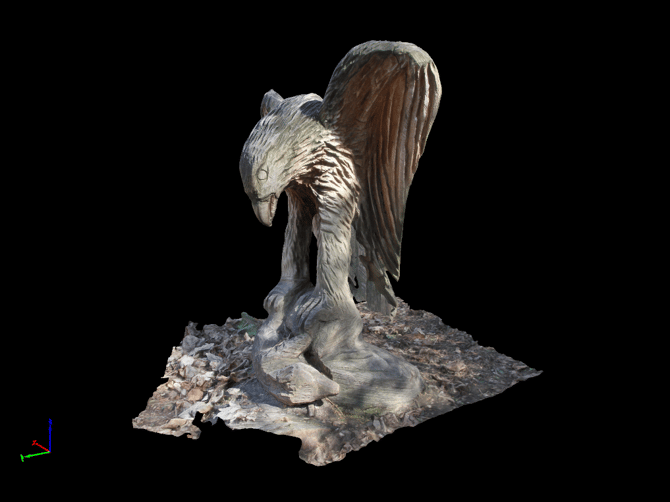
3D 텍스처 메시는 모델의 형태를 표현한 것입니다. 이는 정점, 모서리, 면, 그리고 그 위에 투영된 이미지의 텍스처로 구성됩니다.
이 모델은 온라인 플랫폼에서 표현, 시각화, 업로드 및 공유하는 데 유용합니다. 정확성보다는 보기 좋게 만드는 데 중점을 두었으므로 측정 용도로는 권장하지 않습니다.
정사영상이란 무엇인가요?
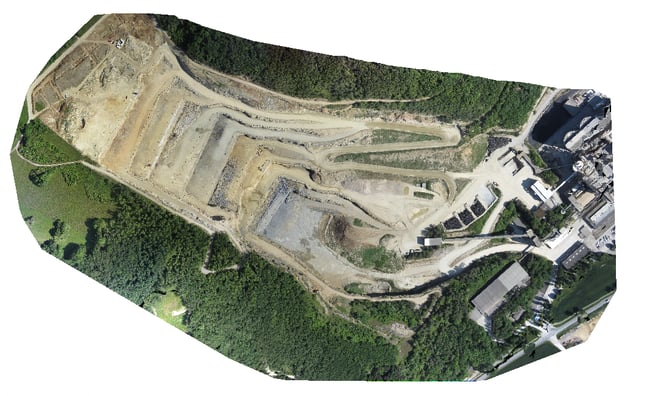
정사영상은 2차원 지도입니다. 각 점은 X, Y 좌표와 색상 정보를 포함합니다. 정사영상은 균일한 축척을 가지며 2차원 측정(거리, 표면적)에 사용할 수 있습니다. 입력 이미지의 다음과 같은 문제점을 보정합니다
- 카메라의 시점.
- 물체/지면의 각 지점과 카메라 사이의 거리에 따라 크기가 달라집니다.
정사영상 생성은 사진 이어붙이기와는 다릅니다. 자세한 내용은 사진 이어붙이기 vs 정사영상 생성 - PIX4Dmapper.
반사율 지도란 무엇인가요?
반사율 맵은 주로 다중 스펙트럼/열화상 이미지를 입력으로 사용할 때 사용됩니다. 반사율 맵과 정사영상의 차이점에 대한 자세한 내용은 반사율 맵과 정사영상 항목을.
각 밴드마다 하나의 반사율 맵이 생성됩니다. 목표는 이미지의 픽셀 값을 기반으로 특정 특징의 반사율을 정확하게 평가하는 것입니다. 이 픽셀 값은 다음을 포함하되 이에 국한되지 않는 여러 요인의 영향을 받습니다
- 들어오는 빛.
- ISO.
- 구멍.
- 셔터 속도.
- 센서 응답 및 광학 시스템.
- 비네팅 효과.
따라서 카메라 위치와 재구성된 모델은 이러한 다양한 요소를 고려하여 정확한 반사율 지도를 생성하는 데 사용됩니다. 대표적인 결과를 얻으려면 적절한 장비를 갖추는 것이 중요합니다. 카메라 요구 사항에 대한 Pix4D의 권장 사항은 " 정밀 농업용 카메라 요구 사항"을.
참고: 만 PIX4Dmapper 와 PIX4Dfields 반사율 맵을 생성할 수 있습니다.

DSM이란 무엇인가요?
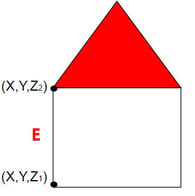
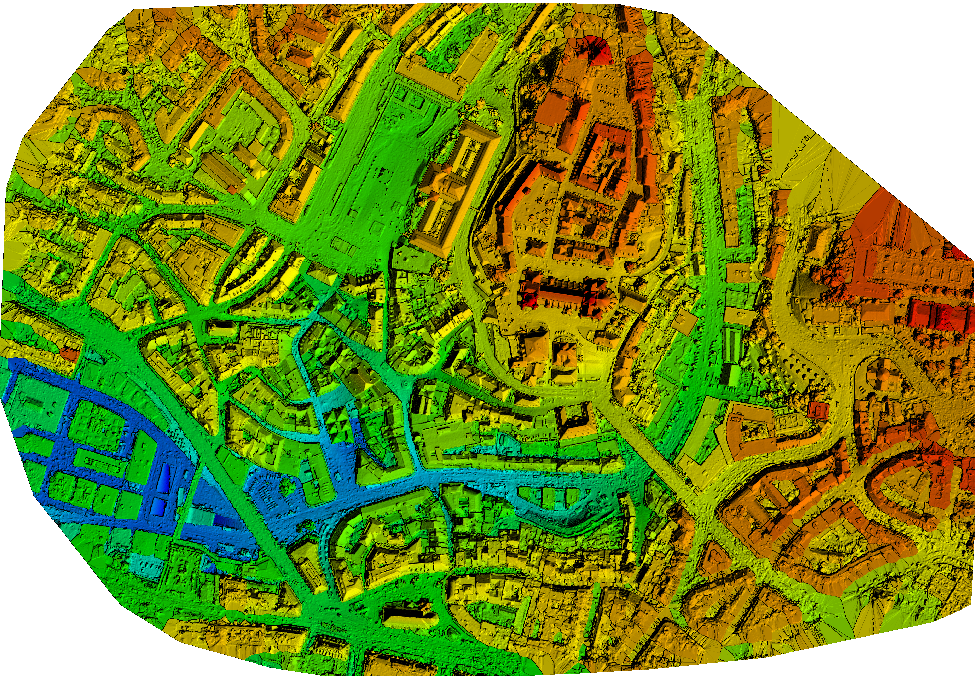
디지털 표면 모델(DSM)은 매핑된 영역의 2.5차원 모델입니다. DSM은 두 가지 유형의 파일로 내보낼 수 있습니다
- 래스터 GeoTIFF.
- 포인트 클라우드(.xyz, .las, .laz).
래스터 지오티프 파일의 각 픽셀과 포인트 클라우드의 각 포인트에는 (X, Y, Z) 정보가 포함되어 있습니다. 색상 정보는 포함되어 있지 않습니다.

DSM은 각 (X, Y) 위치에 대해 하나의 Z 값(해당 (X, Y) 위치에서 가장 높은 지점의 고도)만 가집니다. 이것이 DSM을 2.5D 모델로 간주하는 이유입니다.

DTM이란 무엇인가요?
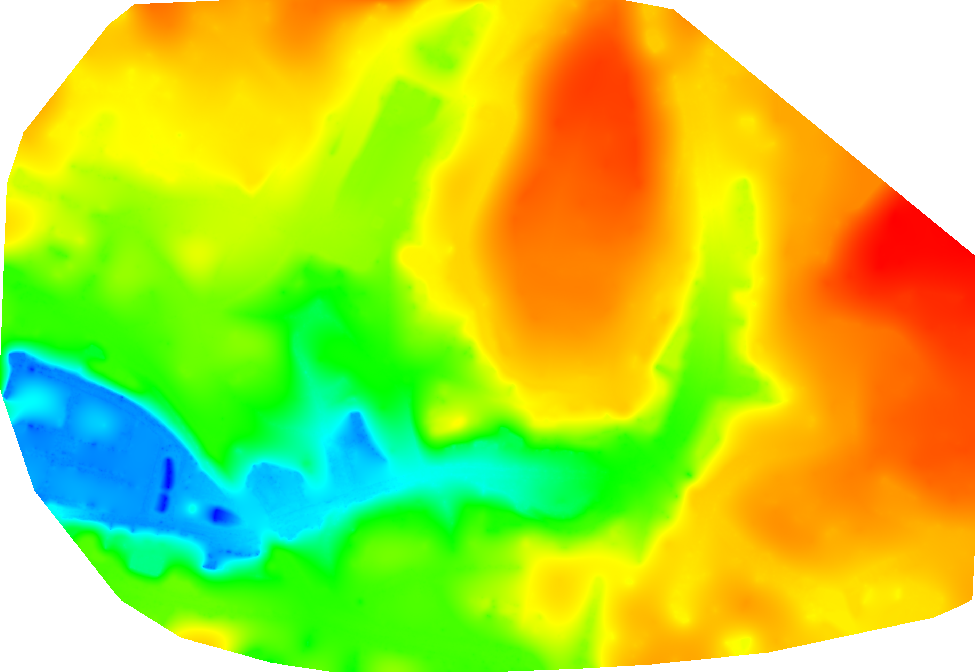
디지털 지형 모델(DTM)은 건물과 같은 객체를 제외한 후 매핑된 영역의 2.5차원 모델입니다. GeoTIFF 래스터 파일 형식으로 내보낼 수 있습니다.
래스터 파일의 각 픽셀에는 (X, Y, Z) 정보가 포함되어 있지만 색상 정보는 포함되어 있지 않습니다.
인덱스 맵이란 무엇인가요?
PIX4Dmapper 와 PIx4Dfields NDVI와 같은 잘 알려진 지표뿐만 아니라 사용자 지정 지표도 생성합니다.
각 지표는 지표 맵과 연결되어 있습니다. 이 맵의 각 픽셀 값은 연결된 반사율 맵에서 파생됩니다.
- 적색 반사율 지도에서 픽셀 값: 0.4.
- 근적외선 반사율 지도에서 픽셀 값: 0.6.
- 녹색 반사율 지도에서 픽셀 값: 0.1.
가우시안 스플랫 모델이란 무엇인가요?
가우시안 스플래팅 은 포인트 클라우드 및 3D 텍스처 메시와 같은 3D 출력물의 시각적 품질을 향상시키는 데 사용되는 기술로, 장면을 매우 사실적으로 표현합니다.
이 접근 방식에서는 장면이 가우시안이라고 하는 수백만 개의 입자로 표현되며, 각 입자는 위치, 방향, 크기, 불투명도 및 색상과 같은 속성으로 정의됩니다.
이 과정은 초기 사진측량 워크플로우로 시작되며, 이 워크플로우에서 이미지를 보정하고 초기 포인트 클라우드를 생성합니다. 생성된 포인트 클라우드의 각 점은 가우시안 분포로 변환되어, 기존 사진측량 방식보다 더욱 정확하고 시각적으로 매력적인 포인트 클라우드와 3D 텍스처 메시를 생성합니다.
추가 정보: 사용하여 PIX4Dcatch 가우시안 스플랫 모델 생성