


점 그리드 도구는 지점 고도 생성을 자동화하여 포인트 클라우드 점의 수를 획기적으로 줄여줍니다. 새로운 점은 생성되지 않고 입력 데이터의 기존 점만 사용됩니다.
세 가지 유형이 있습니다
- 정규 는 점들 사이의 선택된 샘플링 거리를 기반으로 생성됩니다.
- 저역 통과 그리드는 Z 대역에서 작동하는 필터를 기반으로 생성됩니다.
- 스마트 는 지형 고도 변화가 발생하는 곳에만 포인트를 생성합니다.
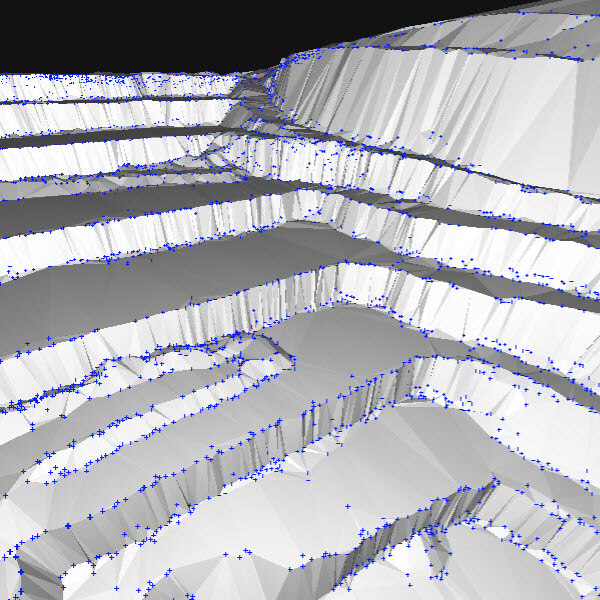
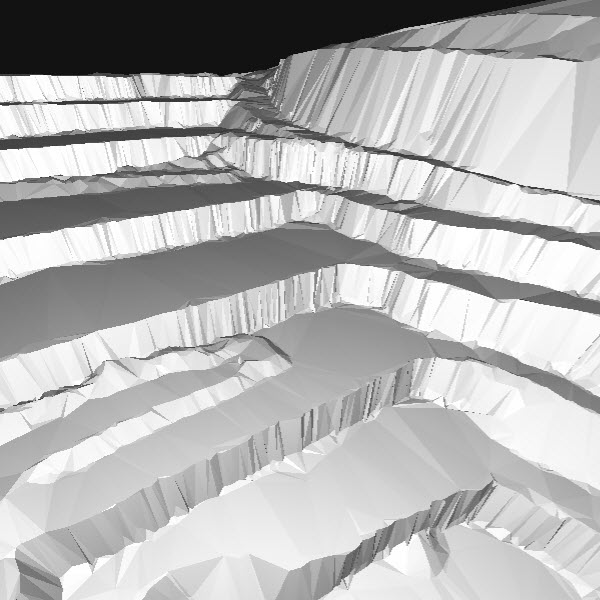
예시: 일반 점 그리드 처리 와 스마트 점 그리드 처리 결과 비교 . 스마트 옵션은 지형 변화가 발생하는 지점에만 점을 생성하는 것을 확인할 수 있습니다. 동일한 샘플링 거리를 사용했음에도 불구하고 , 지형을 정확하게 표현하면서 생성되는 점의 수가 현저히 줄어들어 출력 파일 크기가 작아지고 CAD 또는 GIS 소프트웨어로 가져오기가 더 쉬워집니다.
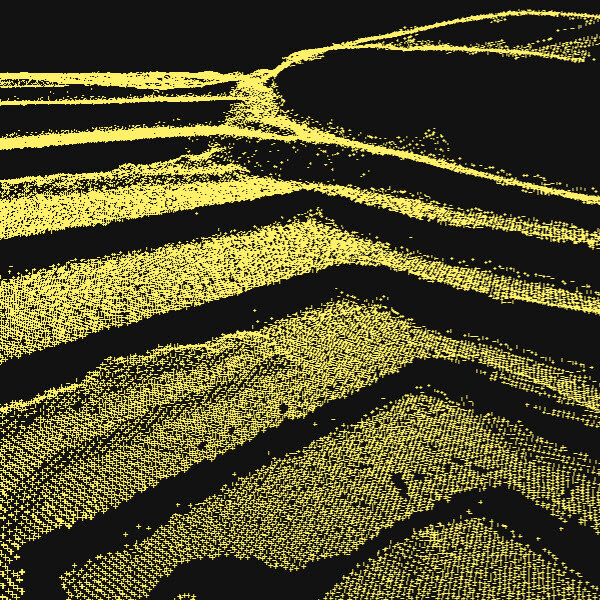
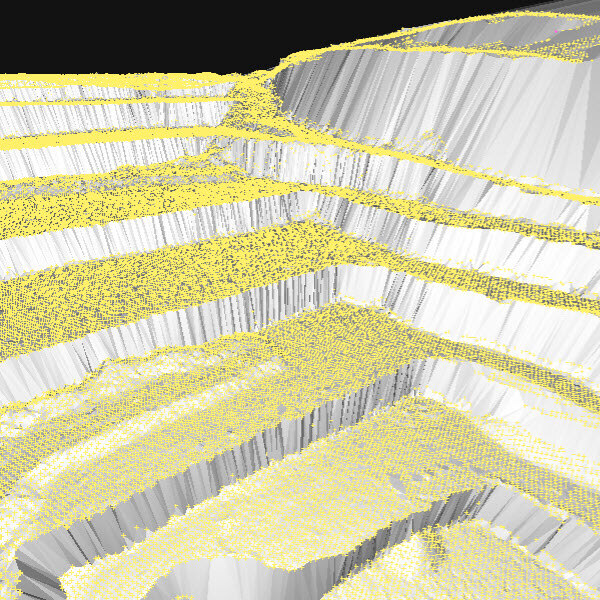
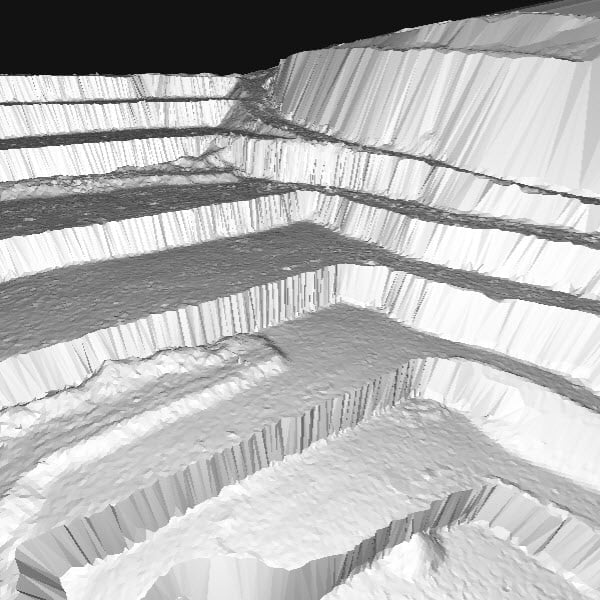
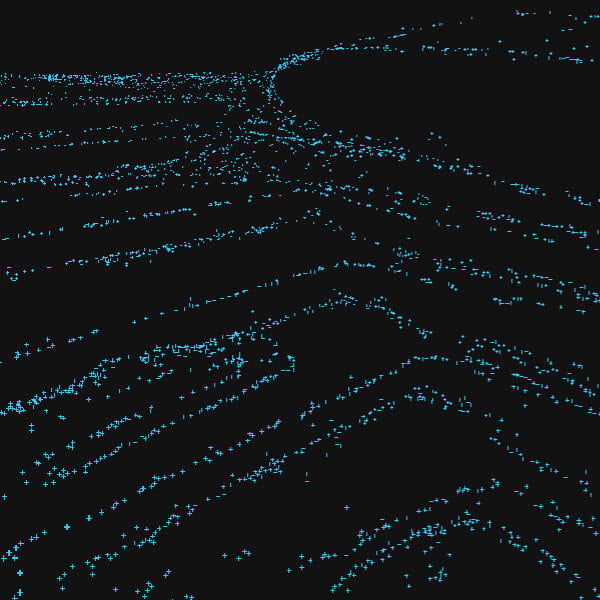
입장:
- 프로세스를 클릭 하거나,

- 메뉴 모음에서 프로세스 > 점 격자를 하거나,
- 콘텐츠 패널 에서 TIN > 점 그리드 >
 . 를 클릭합니다
처리 옵션
입력 포인트 클라우드
점 그리드 처리 과정 에 사용되는 포인트 클라우드를 정의합니다 .
- 전체 : 콘텐츠 > 포인트 클라우드 에 있는 모든 포인트 클라우드가 처리에 사용됩니다.
- 표시되는 포인트 클라우드만 사용 - 기본값 . 콘텐츠 > 포인트 클라우드 및 지형 클래스 에서 표시되는 포인트 클라우드만 처리에 사용됩니다.
- 지형 - 지형 포인트가 있는 경우 기본값 : 지형 클래스 의 모든 포인트가 처리에 사용됩니다. 지형 필터 처리가 완료된 후에만 사용 가능합니다.
- 비지형: 비지형 클래스의 모든 포인트가 처리에 사용됩니다. 지형 필터 처리가 완료된 후에만 사용 가능합니다.
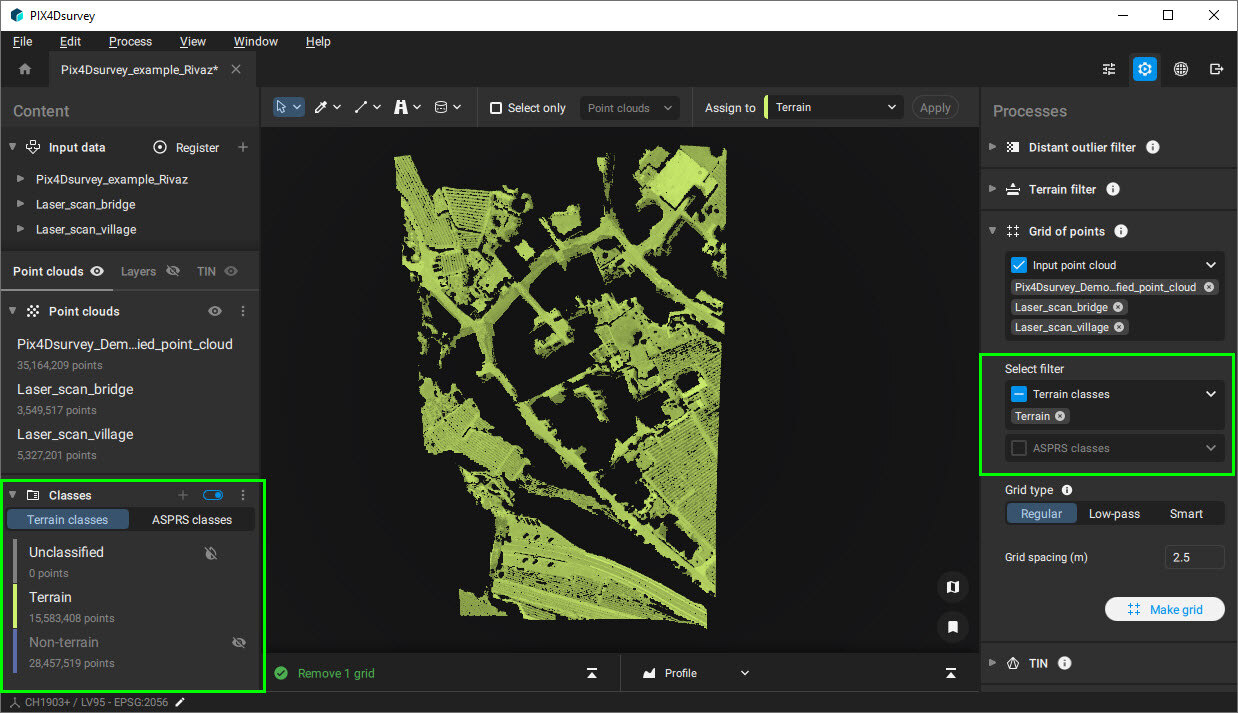
예: 그때 지역 이 옵션을 선택하면 지형 클래스로 분류된 포인트만 처리에 사용됩니다.
규칙적인 격자 모양의 점들
정규 그리드는 점들 사이의 선택된 샘플 거리를 기준으로 간소화된 단순한 직사각형 그리드입니다
- 격자 간격 [단위]그리드 크기를 결정합니다
- 0.1m ~ 30m, 2.5m - 기본값.
- 0.3피트 - 100피트, 8피트 - 기본값.
저역 통과 격자점
저역 통과 그리드는 그리드 간격 (샘플링 거리) 에 따라 각 셀 내의 포인트 클라우드 포인트들을 기반으로 생성됩니다 . 셀 내에서 저역 통과 필터는 수직 분포를 살펴보고 올바른 수직 슬라이스 내의 포인트를 선택합니다.
- 격자 간격 [단위]그리드 크기를 결정합니다
- 0.1m ~ 30m, 2.5m - 기본값.
- 0.3피트 - 100피트, 8피트 - 기본값.
- Z-범위필터의 Z축 방향 높이를 결정합니다.
- 0~10, 1은 기본값입니다.
- 다음은 Z-범위 값의 예시입니다.
값 0: 각 셀에서 가장 낮은 지점을 선택합니다. 이 값은 데이터 오류나 작은 도랑에 있는 점과 같은 이상치에 매우 민감하며 실제 지표면을 정확하게 나타내지 못할 수 있습니다.
값 1(지형 모델링에 권장): 고도 범위의 하단 부근에 있는 지점을 선택하지만 하위 10%의 점은 제외합니다. 이렇게 하면 잠재적인 노이즈를 걸러내어 실제 지표면을 훨씬 더 안정적이고 신뢰할 수 있게 추정할 수 있습니다.
값 5(중앙값): 셀 내 점들의 수직 분포에서 중간 지점을 선택합니다. 예를 들어 덤불이 있는 지역에서는 이 지점이 덤불의 중간에 위치할 가능성이 높습니다.
값 9: 고도 범위의 상단 부근에 있는 지점을 선택합니다. 이 값은 숲의 캐노피 꼭대기와 같은 지형지물을 모델링하는 데 유용합니다.
예시: 저역 통과 그리드는 식생이 매우 무성한 지역에서 유용할 수 있습니다. 이러한 환경에서 Z 범위 값이 낮은 쪽이면 그리드의 점들은 지면에 위치하게 됩니다. 반대로 Z 범위 값이 높은 쪽이면 그리드의 점들은 수목의 덮개층에 위치하게 됩니다.
다음 예시에서는 Z 범위가 0으로 설정되었습니다.
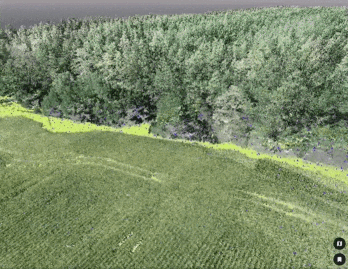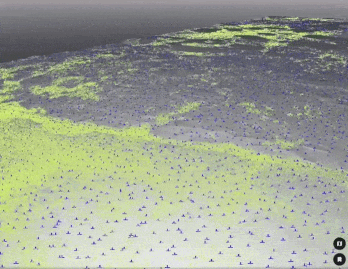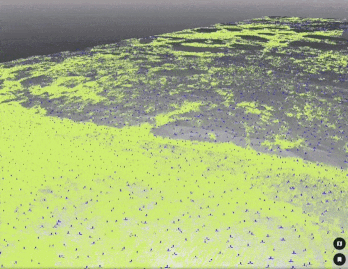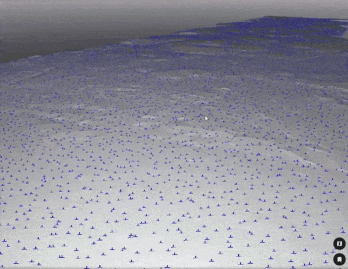
동영상: 다음 영상은 저역 통과 그리드가 LiDAR 데이터 세트에 미치는 영향을 보여줍니다. 숲이나 덤불이 우거진 환경에서도 지면 지점을 포함할 수 있습니다.
스마트 그리드 포인트
스마트 그리드는 지형을 정의하는 가장 중요한 지점만을 생성하려고 시도합니다.
이 알고리즘은 격자 간격 , 격자점 개수 및 고도 변화를 기반으로 평면 영역에 중복된 점을 생성하는 것을 방지하고 지형 변화가 발생하는 곳에만 점을 생성하는 데 집중합니다.
다음 매개변수를 조정할 수 있습니다
- 최소 격자 간격 [단위]: 가장 중요한 지점을 찾는 출발점으로 사용되는 초기 격자 간격입니다.
- 0.1m ~ 30m, 2.5m - 기본값.
- 0.3피트 - 100피트, 8피트 - 기본값.
- Z-범위필터의 Z축 방향 높이를 결정합니다.
- 0~10, 1은 기본값입니다.
- 최대 격자점 수: 최종 결과에서 얻을 수 있는 최대 격자점 수.
- 3 - 1000000, 1000 - 기본값
- 최대 고도차 [단위]: 인접 지점과의 최대 고도 차이.
- 0.01m - 5m, 0.05m - 기본값
- 0.03피트 - 16피트, 0.15피트 - 기본값
결과
접근 방법: 점수표 처리 결과는 콘텐츠 > TIN >  점수표 패널 에서 확인할 수 있습니다 .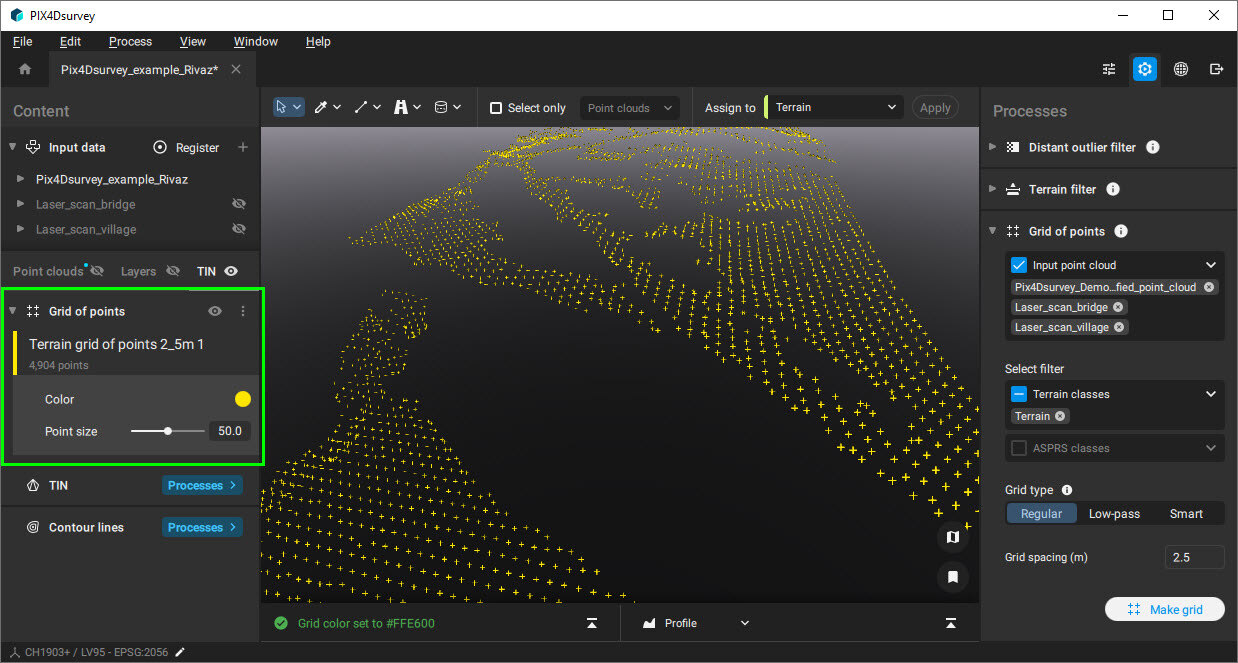
팁: 점 그리드 처리 결과에는 입력 점 구름에 포함된 점의 수가 훨씬 적습니다. 가시성을 높이려면 콘텐츠 패널에서 점 그리드를 마우스 오른쪽 버튼으로 클릭 하고 점의 크기를 확대하는 것이 좋습니다.
내보내다
점 격자 생성 결과는 .dxf, .shp, .zip(.shp), geojson, .csv, .las 및 .laz 형식으로 내보낼 수 있습니다. 자세한 내용은 내보내기 문서를 참조하십시오.
.csv 형식을 선택하면 다음 열 형식 중에서 선택할 수 있습니다
| 체재 | 의미 |
| 펜즈드 | 지점 이름, 동쪽 좌표, 북쪽 좌표, Z 좌표, 설명 |
| 프네즈드 | 지점 이름, 북쪽 좌표, 동쪽 좌표, Z 좌표, 설명 |
| 픽시즈디 | 점 이름, X 좌표, Y 좌표, Z 좌표, 설명 |
| PYXZD | 점 이름, Y 좌표, X 좌표, Z 좌표, 설명 |
| 펜즐 | 점 이름, 동쪽 좌표, 북쪽 좌표, Z 좌표, 레이블 |
| 프네즐 | 점 이름, 북쪽 좌표, 동쪽 좌표, Z 좌표, 레이블 |
| 픽시즐 | 점 이름, X 좌표, Y 좌표, Z 좌표, 레이블 |
| PYXZL | 점 이름, Y 좌표, X 좌표, Z 좌표, 레이블 |
| 펜즈 | 지점 이름, 동쪽 좌표, 북쪽 좌표, Z 좌표 |
| PNEZ | 지점 이름, 북쪽 좌표, 동쪽 좌표, Z 좌표 |
| 펙시즈 | 점 이름, X 좌표, Y 좌표, Z 좌표 |
| PYXZ | 점 이름, Y 좌표, X 좌표, Z 좌표 |
| ENZ | 동경 좌표, 북위 좌표, Z 좌표 |
| 네즈 | 북측좌표, 동측좌표, Z좌표 |
| XYZ | X 좌표, Y 좌표, Z 좌표 |
| YXZ | Y 좌표, X 좌표, Z 좌표 |
'열 머리글 포함' 확인란을 선택 하면 .csv 파일의 열에 열 머리글이 포함됩니다.