
외부 카메라 매개변수는 이미지마다 다릅니다. 해당 매개변수는 다음과 같습니다
- T = (Tx, Ty, Tz)는 월드 좌표계에서 카메라 투영 중심의 위치입니다.
- R은 카메라 방향을 각도 ω, φ, κ로 정의하는 회전 행렬입니다(PATB 규칙).

X = (X, Y, Z)가 월드 좌표계의 3D 점일 때 , 카메라 좌표계에서의 위치 X' = (X', Y', Z')는 다음과 같이 주어진다.


그림 1. 카메라 외부 형상의 3D 기하 구조. 시점 T에서 3D 점 X를 바라보면 화면에 보이는 이미지가 나타납니다. 세계 좌표계는 Z축이 위쪽, Y축이 북쪽, X축이 동쪽을 향하도록 정의됩니다.
픽셀 좌표(xu, yu)는 다음과 같습니다.

여기서 f 는 픽셀 단위의 초점 거리이고, (cx, cy)는 픽셀 좌표로 나타낸 주점입니다.

그림 2. 왜곡이 없는 원근 카메라의 기하학적 구조. 시점 T'에서 3D 점 X'을 바라보면 화면에 보이는 이미지가 나타나며, 이미지 좌표계의 원점은 이미지의 왼쪽 아래 모서리에 있다. 그림 1과 그림 2의 이미지 좌표계(X', Y', Z')는 동일하다.
허락하다:

동질점이 되어야 한다

광학 중심에서부터의 2차원 반경의 제곱, R₁,R₂,R₃는 방사형T₁, T₂는 접선 방향
왜곡 계수입니다. 카메라 좌표계(x =hd, y =hd)
다음과 같이 주어집니다.

픽셀 좌표(xd, yd)는 다음과 같습니다.

여기서 f 는 픽셀 단위의 초점 거리이고, (cx, cy)는 픽셀 좌표로 나타낸 주점입니다.
어안 렌즈의 왜곡은 다음과 같이 정의됩니다
- 매개변수 C, D, E, F는 픽셀 좌표계에서 원형 이미지의 아핀 변형을 나타냅니다 . 아핀 행렬의 대각선 요소는 초점 거리 f 와 관련되며 , 비대각선 요소는 투영된 이미지 원의 왜곡과 관련이 있습니다. 가장 일반적인 경우, 이는 회전된 타원이 될 수 있습니다.

- 다항식의 계수 p₂ , p₃ , p₄ 는 다음과 같습니다. 여기서:


어안 왜곡 모델을 적용한 3D 점 투영의 픽셀 좌표(x d , y d )는 다음과 같습니다.

어디:

그리고 (cx, cy)는 픽셀 좌표계에서 주점입니다.
예:
캐논 6D 카메라에 8mm 시그마 렌즈를 사용하여 5472 x 3648 픽셀의 이미지 크기로 촬영할 경우(그림 3), 내부 매개변수는 다음과 같이 초기화할 수 있습니다
- (cx, cy) = ( 5472/2, 3648/2 ) 픽셀은 투영된 이미지 원의 중심입니다.
- p2 = p3 = p4 = 0
- 피1 = 1
- C = F = 1780 픽셀은 이미지 원의 반지름입니다
- E = D = 0
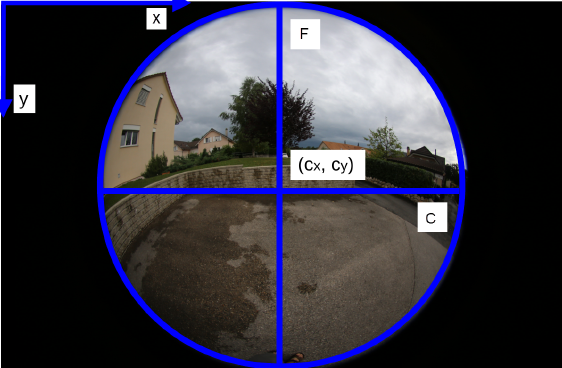
그림 3. 캐논 6D에 장착된 시그마 8mm 렌즈의 왜곡 현상.