
문제
일부 DJI 드론은 이미지 메타데이터, 특히 X mp.drone-dji.GimbalYawDegree 태그에 카메라의 요(yaw) 방향을 잘못 기록합니다.
이 태그는 카메라(짐벌)가 향하는 방향을 나타내는 것으로 알려져 있습니다. 그러나 일부 데이터 세트에서는 값이 잘못되었거나 일관성이 없습니다.
결과적으로, 보정 과정에서 카메라 위치 자체는 정확해 보이더라도 전체 이미지 블록이 정확한 지리적 방향에서 벗어나 회전될 수 있습니다.
영향을 받은 것으로 알려진 드론
해당 문제는 다음 드론으로 촬영한 데이터 세트에서 관찰되었습니다
-
DJI 에어 3
-
DJI 매빅 2 프로
-
DJI 에어 2S
- DJI 매빅 4 프로
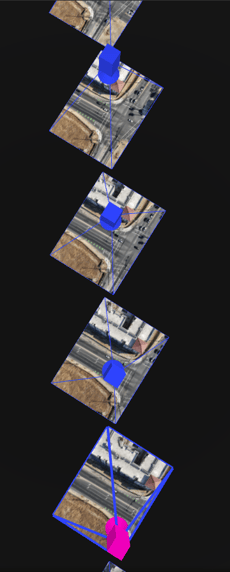
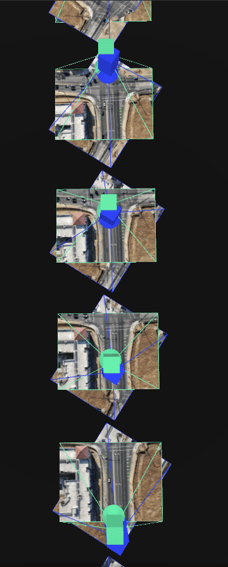
이러한 경우, 드론의 요각과 메타데이터에 기록된 짐벌의 요각 간의 차이가 매우 클 수 있습니다(평균적으로 40~55° 정도). 재구성이 이 메타데이터에 의존하기 때문에 최종 모델의 방향도 이와 유사한 각도로 회전된 것처럼 보일 수 있습니다.
 |
|
| 파란색으로 표시된 부분은 이미지 메타데이터에서 읽은 초기 요(yaw) 위치입니다 | 녹색은 이미지의 예상 요(yaw) 위치를 나타냅니다 |
이 문제는 드론 메타데이터 자체에서 비롯되므로 처리 과정에서 자동으로 수정될 수 없는 경우가 있다는 점에 유의해야 합니다.
가능한 해결책
데이터셋으로 인해 재구성된 이미지의 방향이 잘못된 경우, 다음과 같은 해결 방법이 도움이 될 수 있습니다.
a) 표준 보정 방법을 사용하십시오 (PIX4Dmatic 및 PIX4Dengine SDK에만 해당)
가능하다면 확장 가능한 표준 대신 표준 교정 파이프라인을 사용하십시오(이 교정 방법은 PIX4Dmatic에서만 사용할 수 있습니다).
표준 보정 방법은 더 많은 이미지 매칭을 활용할 가능성이 있으므로, 부정확한 요(yaw) 값에서 시작할 때 방향을 보정하는 데 더 큰 효과를 발휘할 수 있습니다.
초기 카메라 방향에 대한 의존도가 낮아 메타데이터 방향 값이 잘못된 경우에도 더 안정적으로 작동합니다.
b) 초기 이미지 방향을 제거합니다
또 다른 해결책은 처리하기 전에 이미지에서 초기 방향 정보를 제거하는 것입니다.
초기 요(yaw) 값을 제거함으로써 소프트웨어는 이미지 매칭만을 이용하여 카메라 방향을 추정하고, 잘못된 메타데이터로 인한 회전 오류를 방지합니다.
이 해결 방법은 PIX4Dmatic PIX4Dmatic 또는 ExifTool과 같은 타사 소프트웨어를 사용하여 수행할 수 있습니다
c) 천저 이미지만 처리합니다
데이터셋에 수직 이미지와 경사 이미지가 모두 포함된 경우, 경사 이미지를 제거하면 모델의 견고성이 향상될 수 있습니다.
규칙적인 격자 비행 패턴을 따르고 수직 방향 이미지만 포함하는 데이터 세트는 초기 방향 메타데이터가 잘못된 경우에도 더 안정적으로 보정되는 경향이 있습니다.
d) 여러 비행 패턴을 혼합하지 마십시오
격자 비행, 원형 비행 및 경사 이미지를 결합한 데이터 세트는 초기 방향 설정이 잘못된 경우 더 민감할 수 있습니다.
가능하다면 일관된 비행 패턴으로 수집된 데이터 세트를 처리하십시오.
추가 참고 사항
이론적으로는 드론의 요각(FlightYawDegree)과 짐벌의 요각(GimbalYawDegree)은 자동 지도 제작 임무 수행 중 거의 동일해야 합니다. 왜냐하면 짐벌은 드론의 진행 방향과 독립적으로 회전하는 경우가 거의 없기 때문입니다.
하지만 일부 드론은 짐벌의 요(yaw)를 정확하게 기록하지 못하는 경우가 있는데, 이로 인해 위에서 설명한 재구성 문제가 발생합니다.
이 문제는 드론 메타데이터에서 비롯된 것이므로, 이러한 현상을 경험하는 사용자는 드론 제조업체에 문제를 보고하고 다음과 같은 정보를 포함해 주시기 바랍니다
-
드론 모델
-
펌웨어 버전
-
비행 기록
-
샘플 이미지