콘텐츠로 바로가기
  • 검색 필드가 비어 있으므로 제안 사항이 없습니다.

품질 보고서 도움말 - PIX4Dcloud


PIX4Dcloud 프로젝트 개요를 파악하고 정확성과 품질을 평가하는 데 사용할 수 있는 품질 보고서를 생성합니다.

접근 방법: 프로젝트가 처리되면 다음 경로에서 품질 보고서에 접근할 수 있습니다.
  • 다운로드 가능한 항목 목록을 보려면 파일 및 보고서 > 결과 로 이동하세요
  • 품질 보고서에서 다운로드를 클릭하세요
 입력 요약
 
 프로젝트
프로젝트 이름.
 카메라 모델명
이미지를 촬영하는 데 사용된 카메라 모델명.
 이미지 입력
데이터셋에 포함된 이미지 수.
 이미지 좌표계
이미지 지리 위치 시스템을 조정합니다.
 프로젝트 좌표계 이름
수평 및 수직 좌표 참조 시스템을 출력합니다.
 프로젝트 좌표계 유형
모든 결과를 내보낼 좌표계 유형입니다.
 프로젝트 좌표계 축
좌표계 축의 명칭과 측정 단위.
 지오이드 모델
처리 과정에 지오이드 모델이 사용되었습니다.
 플랫폼 버전
프로젝트 처리에 사용된 소프트웨어 버전입니다.


 품질 검사
 
 데이터셋

보정된 이미지 수, 즉 모델 재구성에 사용된 이미지 수입니다.

  • 녹색으로 강조 표시된 부분: 이미지의 95% 이상이 보정되었습니다.
  • 주황색으로 강조 표시된 부분: 이미지의 65%~95%가 보정되었습니다.
  • 빨간색으로 강조 표시된 부분: 이미지의 65% 미만이 보정되었습니다.
 카메라 최적화

원근 렌즈: 초기 초점 거리와 최적화된 초점 거리의 차이 백분율.

  • 녹색으로 강조 표시된 텍스트:
    • 원근 렌즈: 초기 초점 거리와 최적화된 초점 거리의 차이가 1% 미만입니다.
  • 주황색으로 강조 표시된 텍스트:
    • 원근 렌즈: 초기 초점 거리와 최적화된 초점 거리의 차이 비율은 1%에서 5% 사이입니다.
  • 빨간색으로 강조 표시된 텍스트:
    • 원근 렌즈: 초기 초점 거리와 최적화된 초점 거리의 차이가 5% 이상입니다. 처리 실패 보고서: 정보를 사용할 수 없으므로 항상 표시됩니다.
 카메라당 매칭 횟수 중앙값

보정된 이미지당 일치 항목 수의 중앙값.

  • 녹색으로 강조 표시된 텍스트:
    • 보정된 이미지당 1,000개 이상의 일치 항목이 계산되었습니다.
  • 주황색으로 강조 표시된 텍스트:
    • 보정된 이미지당 100개에서 1,000개 사이의 일치 항목이 계산되었습니다.
  • 빨간색으로 강조 표시된 텍스트:
    • 보정된 이미지당 100개 미만의 일치 항목이 계산되었습니다.
 카메라당 키포인트의 중앙값 개수

이미지당 키포인트의 중앙값입니다. 키포인트는 이미지에서 감지할 수 있는 특징적인 지점입니다.

  • 녹색으로 강조 표시된 텍스트:
    • 이미지당 10,000개 이상의 특징점이 추출되었습니다.
  • 주황색으로 강조 표시된 텍스트:
    • 이미지당 500개에서 10,000개 사이의 특징점이 추출되었습니다.
  • 빨간색으로 강조 표시된 텍스트:
    • 이미지당 500개 미만의 키포인트가 추출되었습니다.
 평균 지상 샘플링 거리(GSD)
이미지들의 평균 GSD입니다. 더 자세한 정보는 지상 샘플링 거리(GSD)를.
 카메라 보정 완료
보정된 이미지 수, 즉 재구성에 사용된 이미지 수입니다.
 카메라 위치 정보
지리 정보가 태그된 이미지의 수.
레이 클라우드 포인트 수
교정에 사용되는 자동 연결점의 수.


 지상 기준점(GCP)
 
상표
GCP의 이름입니다.
위치 오차 - X
X축에서 지상 기준점의 계산된 위치와 초기 위치의 차이, 즉 초기 위치에서 계산된 위치를 뺀 값입니다.
위치 오차 - Y
지상 기준점의 Y축 위치와 초기 위치의 차이, 즉 초기 위치에서 계산된 위치를 뺀 값입니다.
위치 오차 - Z
지상 기준점의 Z축 위치와 초기 위치의 차이, 즉 초기 위치에서 계산된 위치를 뺀 값입니다.
재투영
오차 [px]
GCP가 표시된 이미지와 재투영된 이미지 사이의 평균 거리는 픽셀 단위로 측정됩니다.
두드러진
GCP가 표시된 이미지입니다.
평균
각 방향(X, Y, Z)의 평균 위치 오차. 자세한 내용은 품질 보고서에서 GCP 오류는 어떻게 정의되는지 참조하십시오.
시그마
각 방향(X, Y, Z)의 오차 표준편차입니다. 자세한 내용은 품질 보고서에서 GCP 오류는 어떻게 정의되는지.
RMS
각 방향(X, Y, Z)의 제곱평균오차입니다. 자세한 내용은 품질 보고서에서 GCP 오류는 어떻게 정의되는지.


  3D 체크포인트(CP)
 
상표
검문소의 이름.
위치 오차 - X
계산된 체크포인트와 원래 위치 간의 X 방향 차이(원래 위치 - 계산된 위치).
위치 오차 - Y
계산된 체크포인트와 원래 위치 간의 Y 방향 차이(원래 위치 - 계산된 위치).
위치 오차 - Z
계산된 체크포인트와 원래 위치 간의 Z 방향 차이(원래 위치 - 계산된 위치).
재투영
오차 [px]
체크포인트가 표시된 이미지와 재투영된 이미지 사이의 평균 거리는 픽셀 단위로 측정됩니다.
두드러진
검문소가 표시된 이미지.
평균
각 방향(X, Y, Z)의 평균 위치 오차. 자세한 내용은 품질 보고서에서 GCP 오류는 어떻게 정의되는지.
시그마
각 방향(X, Y, Z)의 오차 표준편차입니다. 자세한 내용은 품질 보고서에서 GCP 오류는 어떻게 정의되는지.
RMS
각 방향(X, Y, Z)의 제곱평균오차입니다. 자세한 내용은 품질 보고서에서 GCP 오류는 어떻게 정의되는지.


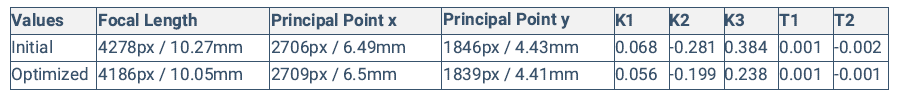
 내부 카메라 매개변수
 
내부 카메라 매개변수PIX4Dcloud_QR.png
 
초기값
카메라 모델의 초기값.
최적화된 값
최적화된 값은 카메라 보정으로부터 계산되며, 이를 사용하여 재구성 이미지를 생성합니다.
초점 거리
카메라 렌즈의 초점 거리는 픽셀 단위와 밀리미터 단위로 표시됩니다.
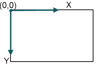
주요 지점 x
주점의 x 좌표는 픽셀 단위와 밀리미터 단위로 표시됩니다. 주점은 이미지의 중심 부근에 위치합니다. 좌표계의 원점은 여기에 표시된 것과 같습니다

principal_pointX.png

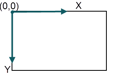
주요 포인트 y
주점의 y 좌표는 픽셀 단위와 밀리미터 단위로 표시됩니다. 주점은 이미지의 중심 부근에 위치합니다. 좌표계의 원점은 여기에 표시된 것과 같습니다

케이1
렌즈 R1의 방사형 왜곡.
케이2
렌즈 R2의 방사형 왜곡.
케이3
렌즈 R3의 방사형 왜곡.
티1
렌즈의 접선 왜곡 T1.
티2
렌즈의 접선 왜곡 T2.


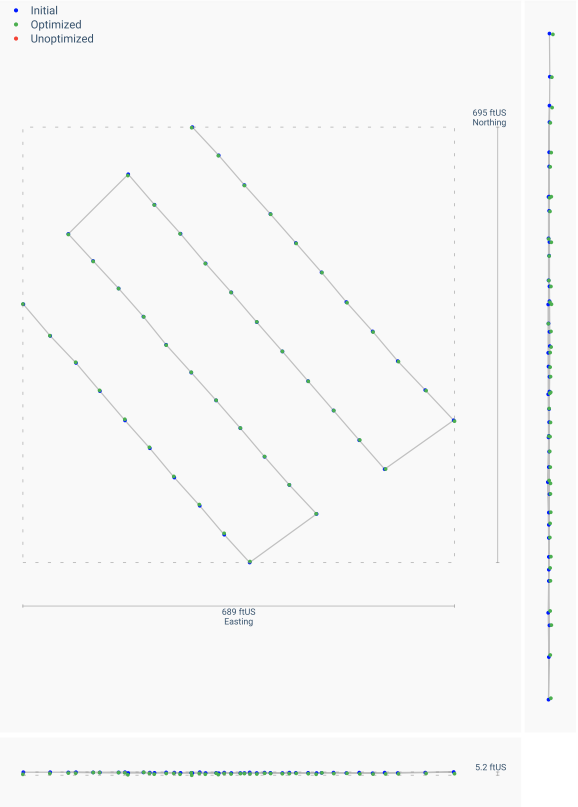
 초기 및 최적화된 카메라 위치와 캡처 경로
 
초기 카메라 위치 및 계산된 카메라 위치.

Initial_camera_position_PIX4Dcloud.png

상태

파란색 - 이미지 EXIF에서 추출한 카메라의 초기 위치를 나타냅니다.

녹색 - 보정 단계가 완료된 후 계산된 카메라의 위치를 ​​나타냅니다.

빨간색 - 카메라 위치 보정 실패(보정 불가).

카메라 경로

이 선은 카메라가 연속된 각 이미지 사이를 이동한 최단 경로를 나타냅니다.
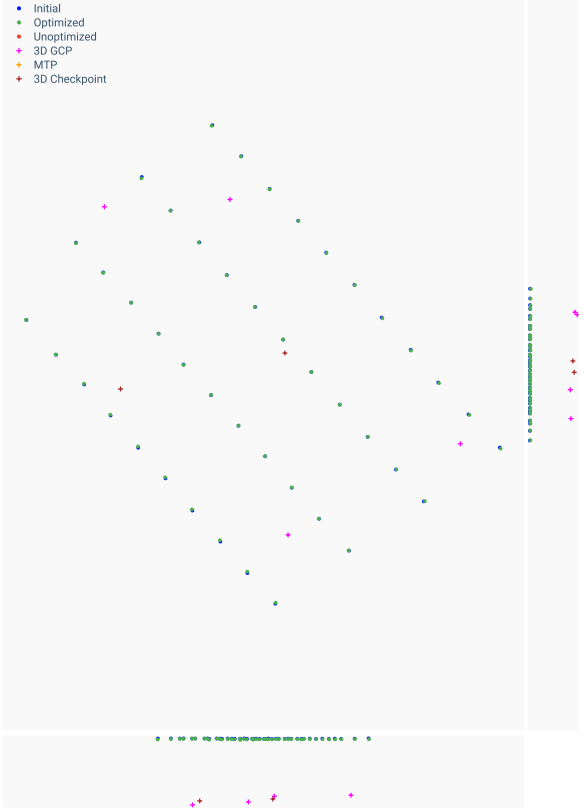
 

 초기 및 최적화된 카메라 위치(링크 포함)
 
초기 및 계산된 카메라, GCP, 체크포인트 위치.

지리적 위치 확인 지점(GCP)PIX4Dcloud

상태

파란색 - 이미지 EXIF에서 추출한 카메라의 초기 위치를 나타냅니다.

녹색 - 보정 단계가 완료된 후 계산된 카메라의 위치를 ​​나타냅니다.

빨간색 - 카메라 위치 보정 실패(보정 불가).

보라색 - GCP의 최적화된 위치.

브라운 - 3D 체크포인트의 최적화된 위치.

초기 및 최적화된 카메라 링크

이 선은 각 이미지의 초기 위치와 최적화된 위치 사이의 관계를 나타냅니다.
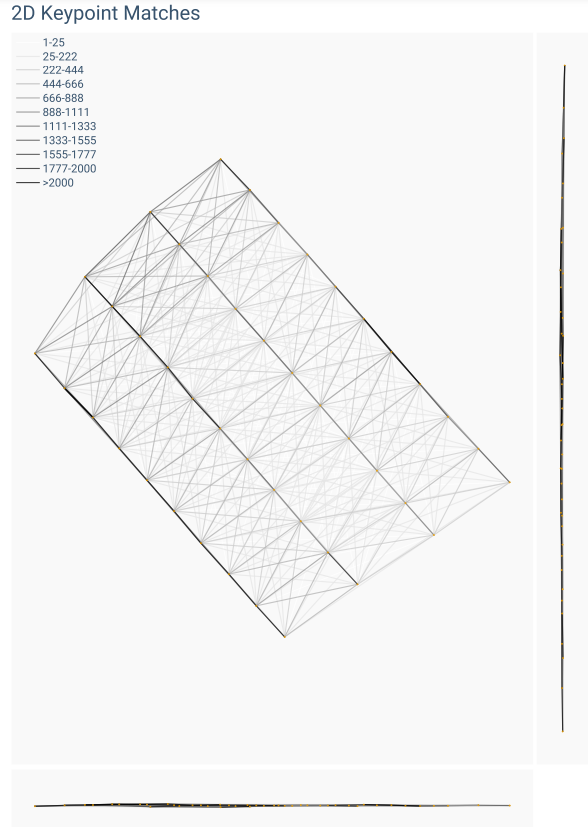
 

 2D 키포인트 매칭
 
계산된 카메라 위치와 일치하는 카메라 간의 링크.

2D_keypoint_matches_PIX4Dcloud.png

경기 수

링크의 굵기는 각 이미지 쌍 간에 일치하는 2D 키포인트의 수를 나타냅니다. 굵은 링크는 일치하는 키포인트가 적음을, 굵은 링크는 일치하는 키포인트가 많음을 의미합니다.
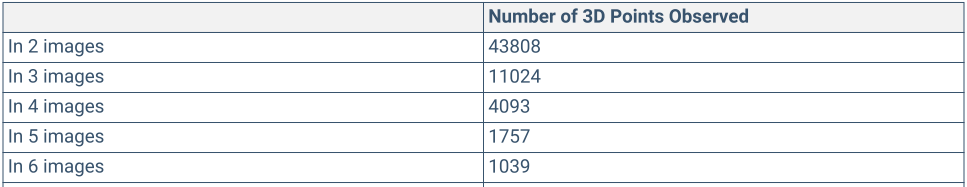
 

 2D 키포인트 매칭을 통한 3D 포인트 생성
 
3D_points_from_2D_keypoints_matches_PIX4Dcloud.png
 
N개의 이미지에서 관찰된 3D 포인트 수
각 3D 포인트는 최소 두 개의 이미지에서 관찰된 키포인트로부터 생성됩니다. 이 표의 각 행은 N개의 이미지에서 관찰된 3D 포인트의 개수를 나타냅니다. 3D 포인트가 보이는 이미지 번호가 높을수록 정확도가 높습니다.


 절대 지리 위치 분산
 

최소 오차 와 최대 오차는 프로젝트 측정 단위를 기준으로 -1000에서 1000 사이의 위치 오차 범위를 나타냅니다.

지리 위치 오차 X, Y, Z는 미리 정의된 오차 범위 내에 지리 위치 오차가 있는 이미지의 비율을 나타냅니다. 지리 위치 오차는 초기 이미지 위치와 최적화된 이미지 위치 간의 차이입니다. 이미지의 지리 위치 오차는 재구성 정확도와는 무관하다는 점에 유의하십시오.
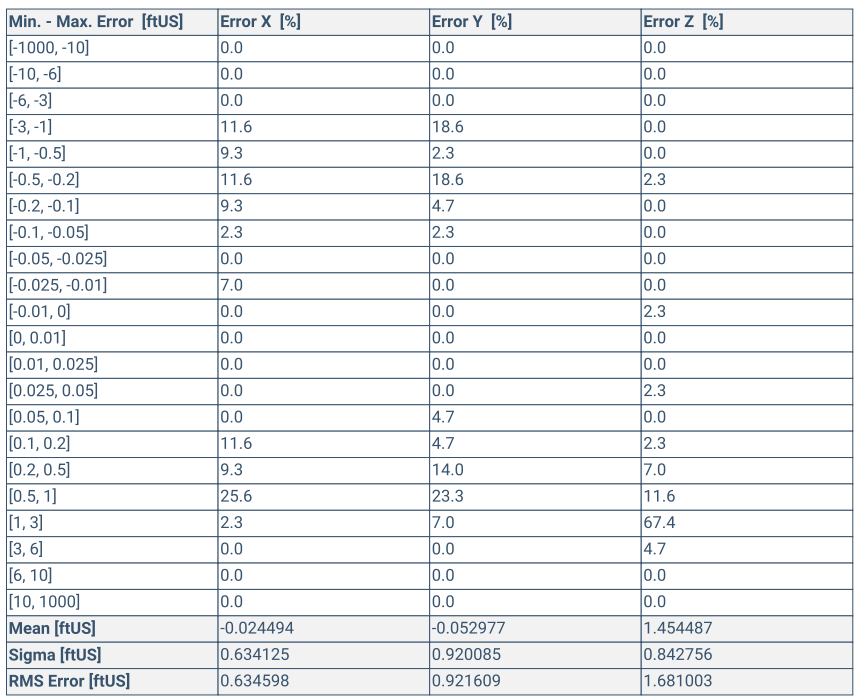
지리적 변이PIX4Dcloud


최소 오차 [프로젝트 단위] / 최대 오차 [프로젝트 단위]

최소 및 최대 오차는 프로젝트 측정 단위에서 -1000과 1000 사이의 위치 오차 범위를 나타냅니다.
위치 오류 X [%]

사전에 정의된 오차 범위 내에 X 방향 위치 오류가 있는 이미지의 비율입니다. 위치 오류는 카메라의 초기 위치와 계산된 위치 간의 차이입니다.

위치 정보 오류 Y [%]
사전에 정의된 오차 범위 내에 Y축 방향의 위치 오류가 있는 이미지의 비율입니다. 위치 오류는 카메라의 초기 위치와 계산된 위치 간의 차이입니다.
위치 정보 오류 Z [%]
사전에 정의된 오차 범위 내에 Z축 방향 위치 오류가 있는 이미지의 비율입니다. 위치 오류는 카메라의 초기 위치와 계산된 위치 간의 차이입니다.
평균
각 방향(X, Y, Z)의 평균 오차.
시그마
각 방향(X, Y, Z)의 오차에 대한 표준편차.
RMS 오차
각 방향(X, Y, Z)의 제곱평균오차.


 절대 방향 편차
 

이미지 방향의 제곱평균오차(RMSE)는 초기 이미지 방향과 최적화된 방향의 차이입니다. 이미지 방향 오차는 재구성 정확도와는 무관하다는 점에 유의하십시오.
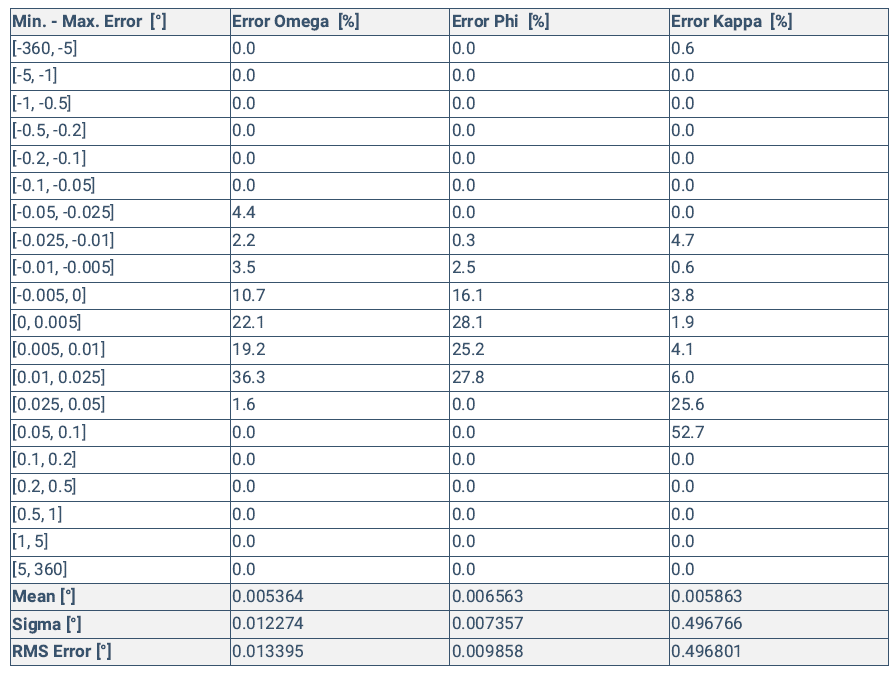
절대 방향 분산PIX4Dcloud


최소 오차 [도] / 최대 오차 [도]

최소 오차와 최대 오차는 0도에서 360도 사이의 방향 오차 범위를 나타냅니다.
방향 오차 오메가/파이/카파 [%]

정의된 각도 범위 내에 방향 오차가 있는 데이터 세트 이미지의 비율.

평균
각 회전에서의 평균 오차.
시그마
각 회전에서의 오차의 표준편차.
RMS 오차
각 회전에서의 제곱평균오차.


참고: '보정 및 재최적화 설정', '밀도화 설정', '메시 형상 및 텍스처 설정', 'DSM 및 DTM 설정' 섹션은 카메라 보정 및 재구성 생성에 사용되는 처리 옵션을 나타냅니다.