
이 기사에서는
지원되는 사용 사례
현재 AutoGCP는 다음을 지원합니다
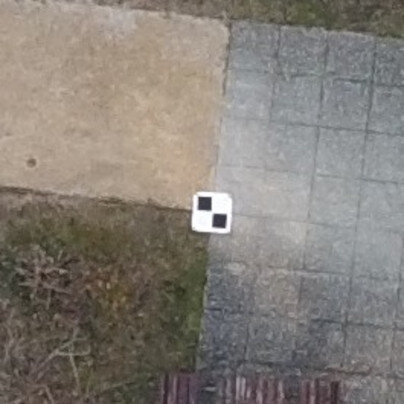
- 타겟 유형은 정사각형, 대각선, 에어로포인트.
- 자동 감지 기능은 현재 RGB 이미지에서만 지원됩니다.
- 권장 크기는 프로젝트 평균 GSD의 최소 20배입니다.
예시: 프로젝트의 평균 GSD가 2.5cm(1인치)인 경우 권장 목표 크기는 50cm(20인치)입니다.
- 흑백 타겟이 지원됩니다. 다른 색상은 특정 상황에서 작동할 수 있습니다.
- GCP는 서로 최소 10m 이상의 거리를 두고 설치해야 합니다.
- GCP는 투영 좌표계를 가져야 합니다.
- 수직 비행과 경사 비행 모두 해당됩니다.
참고: 이 알고리즘은 약간 기울어진 투영면(필수: 0°~45°, 권장: 10°~35°)에서도 목표물을 감지할 수 있습니다. 카메라를 너무 많이 기울이거나 목표물을 임무 범위 밖에 배치하는 것은 권장하지 않습니다.


모범 사례
AutoGCP 알고리즘은 축척 및 회전 변화에 강건하며 다양한 유형의 지상 기준점에서 작동할 수 있습니다. 최적의 결과를 얻으려면 다음 지침을 따르십시오
- 지상의 목표물들은 서로 충분한 거리를 두고 배치해야 합니다. 그 간격은 최소한 카메라의 지리 참조 수평 불확실성보다 커야 합니다.
- 이미지는 흐릿하거나 바래서는 안 되며, 대상은 깨끗해야 합니다.
- GCP는 목표물과 지면 사이에 충분한 대비가 있는 위치에 설치해야 합니다.
- 목표물은 위쪽의 물체나 그림자에 가려져서는 안 됩니다.
예: 아래 예시들은 탐지에 있어 잠재적으로 문제가 될 수 있는 대상들을 보여줍니다.

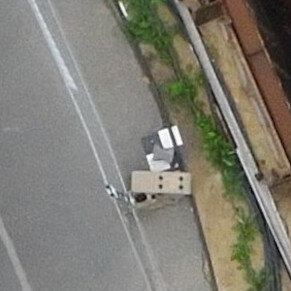
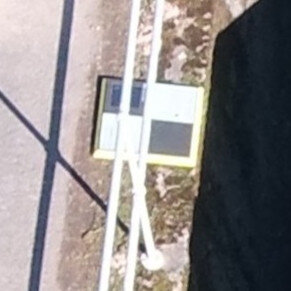
- 장애물을 피할 수 없는 경우, 필요한 것보다 더 많은 목표물을 사용하여 일부 목표물이 감지되지 않더라도 재보정 또는 재최적화에 사용할 수 있는 충분한 수의 목표물이 확보될 가능성을 높일 수 있습니다.
- 대상은 이미지에서 식별 가능하려면 충분히 커야 합니다.
예시: 일반적으로 타겟의 대각선 길이는 약 20픽셀이하지만, 이미지 품질(예: 흐림, 노출, 대비)에 따라 달라질 수 있습니다. 예를 들어, 프로젝트의 평균 GSD(Ground Screen Size)가 2.5cm(1인치)인 경우, 권장되는 타겟의 대각선 길이는 50cm(20인치)입니다.
- 이미지 중첩이 좋을수록 AutoGCP 결과의 신뢰도가 높아지며, 각 목표물이 여러 이미지에서 확인 가능합니다.
- 사용 중인 타겟만 표시되어야 합니다. 사용하지 않는 타겟이 이미지에 표시되면 AutoGCP가 잘못된 정보를 얻을 수 있습니다.
AutoGCP 알고리즘은 다음에서 구현됩니다:
- PIX4Dcloud Advanced는 드론 매핑, 진행 상황 추적 및 현장 기록을 위한 온라인 플랫폼입니다.
- PIX4Dengine은사용자 정의가 가능한 사진측량 재구성 엔진입니다.
- PIX4Dmatic회랑 및 대규모 지도 제작을 위한 사진측량 소프트웨어입니다.
PIX4Dcatch: 이 기능은 나디르 데이터 수집에 사용되는 흑백 체커 태그에 사용할 수 있습니다. PIX4Dcatch 이 기능이 작동하지 않으므로, AutoTag 기능을 사용하는 것이 좋습니다 .