
이 문서에서는 PIX4Dmapper프로젝트의 레이 클라우드 정보(자동 연결점, 표시된 이미지 수, 표시된 이미지 수 등)에 액세스하는 방법을 안내합니다.
입장: 메뉴 표시줄에서 클릭하세요
보기 > rayCloud 레이클라우드를 열려면 다음 단계를 따르세요. 오른쪽 사이드바는 메인 창의 오른쪽에 표시됩니다.
- 자동 연결점 정보는 3D 보기에서 자동 연결점을 선택하면 표시됩니다.
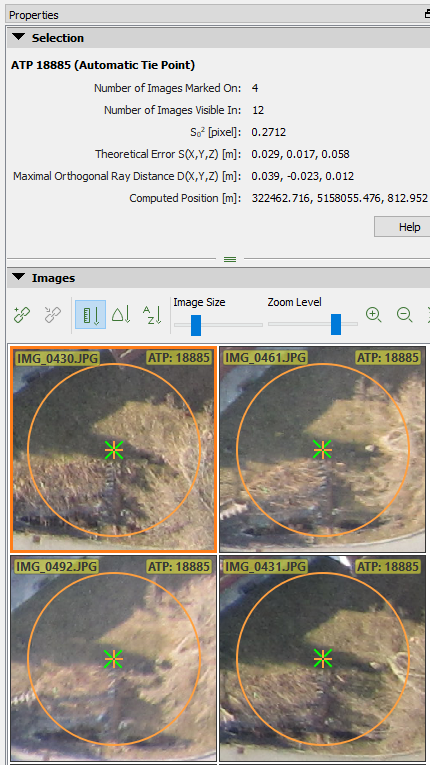
다음 정보가 표시됩니다
- 자동 동점 지점 이름(Automatic Tie Point): 자동 동점 지점을 식별하는 고유한 이름입니다. ATP [숫자] 형식이며, 숫자는 고유합니다.
- 표시된 이미지 수: 해당 지점이 자동으로 표시된(동일한 2D 키포인트로 식별된) 보정된 이미지의 수입니다.
- 표시되는 이미지 수: 3D 자동 연결점이 재투영된 보정된 이미지 수(계산된 3D 점이 표시되는 보정된 이미지 수).
- Sο2[픽셀]: 주어진 3D 점에 대해 표시된 모든 점의 사후 분산 성분입니다. 자세한 내용은 연결점을 이용한 3D 오류 추정을.
- 이론적 오차 S(X,Y,Z)[단위]: 이론적 오차 추정치. 자세한 내용은 다음을 참조하세요. 계산된 3D 점의 이론적 오차 S(X,Y,Z)란 무엇입니까?
- 최대 직교 광선 거리 D(X,Y,Z)[단위]: 추정된 3D 점과 해당 3D 점을 계산하는 데 사용된 모든 광선 사이의 최대 거리입니다. 이 거리는 3D 점과 해당 3D 점을 통과하는 광선에 수직인 직선으로 정의된 점 사이에서 측정됩니다. 자세한 내용은 " 최대 직교 광선 거리란 무엇입니까?"를.
- 계산된 위치 [단위]: 선택된 점의 X, Y, Z 좌표.
이 정보 아래에 버튼이 하나 있습니다
- 도움말: 엽니다 PIX4Dmapper .
이미지 섹션: 점이 표시되고 보이는 이미지를 보여줍니다. 자세한 내용은 메뉴 보기 > 레이클라우드 > 오른쪽 사이드바 > 이미지 섹션을 참조 하세요 .