
|
|
|
|
|
|


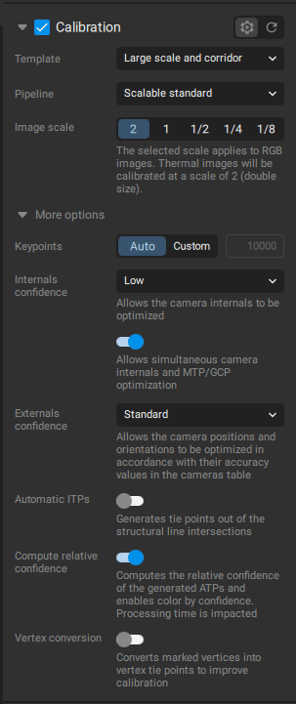
또한, 다양한 옵션을 선택할 수 있어 특정 변수 집합이나 요구 사항에 맞춰 데이터 세트를 사용자 정의할 수 있습니다. 템플릿, 파이프라인, 이미지 크기 조정, 키포인트, 내부 신뢰도, 자동 교차 연결점 등의 옵션을 이 중요한 단계에서 조정할 수 있으며, 필요에 따라 보정 정확도를 향상시키는 데 활용할 수 있습니다. 이 글에서는 각 옵션의 기능을 설명하고 필요에 따라 선택하는 데 도움을 드리고자 합니다.
참고: 버전 2.4.0부터는 프로젝트가 열려 있는 한 언제든지 처리를 일시 중지하고 다시 시작할 수 있습니다. 취소하고 다시 시작할 필요가 없습니다. 처리가 일시 중지된 상태에서 프로젝트가 닫히려고 하면 다음 메시지가 표시됩니다.
- 프로세스 아이콘을 클릭하세요 .

- 메뉴 모음에서 프로세스 > 보정...을
처리 템플릿
- 나디르 - 나디르 시점(나디르에서 최대 20º 벗어난 각도)에서 촬영한 항공 이미지용 템플릿
- 경사 촬영 - 천저에서 20º 이상 벗어난 각도로 촬영된 이미지용 템플릿
- PIX4Dcatch - PIX4Dcatch 로 촬영한 프로젝트용 템플릿
참고: 이제 프로젝트가 경사 데이터셋으로 감지되면(즉, 이미지의 절반 이상이 천저각이 20도를 초과하는 경우) 경사 처리 템플릿이 자동으로 선택됩니다.
구경 측정
보정 단계에서는 이미지와 GCP와 같은 추가 입력값을 사용하여 다음과 같은 작업을 수행합니다
- 특징점 추출: 이미지에서 특정 특징을 특징점으로 식별합니다.
- 주요 특징점 매칭: 동일한 주요 특징점을 가진 이미지를 찾아 매칭합니다.
- 카메라 모델 최적화: 카메라의 내부(초점 거리) 및 외부 매개변수(방향)를 보정합니다.
- 위치 정보(GPS/GCP): 위치 정보가 제공되는 경우 모델의 위치를 찾습니다.
이 단계에서 자동 연결점이 생성되며, 이는 이후 처리 단계의 기초가 됩니다.
재최적화
- 메뉴 모음에서 프로세스 > 보정... > 재최적화를
- 또는 보정 단계를 활성화한 후 재최적화 버튼을 선택 하고 시작을 클릭하십시오.

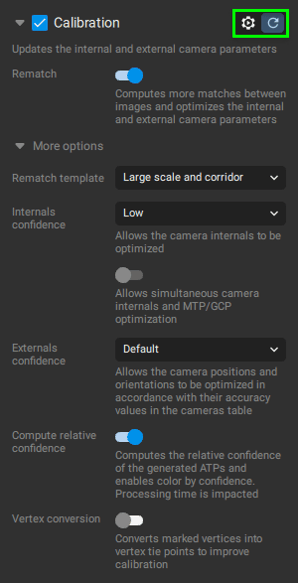
이 프로세스는 이미 계산된 카메라 내부 및 외부 매개변수를 재최적화하는 데 사용됩니다. 보정 단계가 완료된 후 GCP(지상 기준점)가 변경될 때 사용할 수 있습니다
- 생성된 ATP의 상대적 신뢰도를 계산하고 신뢰도에 따라 색상을 지정하려면 '상대적 신뢰도 계산' 을 켜십시오 . 기본값은 '꺼짐'입니다. 이 설정은 처리 시간에 영향을 미칩니다.
- 보정 정확도를 높이기 위해 표시된 지오메트리 정점을 사용하려면 정점 변환 기능을 켜십시오
그러한 변화는 다음과 같을 수 있습니다:
- GCP 표시를 추가합니다.
- 기존 GCP 표시의 위치 변경.
- 표시된 GCP를 제거합니다.
주형
템플릿 은 특정 유형의 데이터 세트를 처리하기 위한 사전 정의된 설정 집합입니다. 데이터 세트와 가장 잘 맞는 템플릿을 선택하면, 선택한 템플릿에 맞는 파이프라인이 해당 필드를 자동으로 채워줍니다.
다음 템플릿 중에서 선택하실 수 있습니다
| 주형 | 이름 | 일반적인 특징 |
| 대규모 및 회랑 | 수직 및 수직 방향의 항공 이미지를 사용하여 대규모 프로젝트 영역의 2D 및 3D 재구성을 생성합니다. 이 템플릿은 기본 템플릿으로, 대부분의 데이터 세트를 효율적이고 신속하게 처리하도록 설계되었습니다. | 기본 파이프라인: 확장 가능한 표준. 일반적인 입력: 나디르 이미지. 처리 속도: 빠름. |
|
평면적인 장면과 낮은 텍스처 |
상대적으로 균일한 질감과 평평한 지형을 가진 대상의 2D 및 3D 재구성 이미지를 생성합니다. 이미지는 관심 영역 위에서 촬영해야 하며, 가장 좋은 결과는 수직 방향에서 촬영한 이미지입니다. 이 템플릿은 농업 분야에 적용하도록 설계되었습니다. | 기본 파이프라인: 저해상도 평면 이미지. 권장 입력: 나디르 이미지. 처리 속도: 느림. |
| 참고: 평면 장면 및 저해상도 텍스처 템플릿은 사선 이미지와 함께 사용해서는 안 됩니다. | ||
|
지도 |
항공 이미지를 사용하여 프로젝트의 2D 및 3D 재구성을 생성합니다. 이 템플릿은 대규모 및 회랑형 템플릿하지만 중소 규모의 관심 영역에 최적화되어 있습니다. | 기본 파이프라인: 표준. 일반적인 입력: 나디르 이미지. 처리 속도: 느림. |
| 팁: 이미지 수가 1000개 이하인 프로젝트의 경우, 대규모 및 회랑 템플릿 대신 지도 템플릿을 사용하여 처리하는 것이 좋습니다. | ||
| 모델 | 비스듬한 이미지를 사용하여 물체의 3D 재구성을 생성합니다. 이 템플릿은 물체 재구성에 필요한 특정 요구 사항을 충족하도록 설계되었습니다. | 기본 파이프라인: 표준. 일반적인 입력: 경사 영상. 처리 속도: 느림. |
| PIX4Dcatch | 관심 영역 또는 객체의 2D 및 3D 재구성 이미지를 생성합니다. 이 템플릿은 PIX4Dcatch 데이터셋 처리를 최적화하도록 설계되었으며, PIX4Dcatch 프로젝트 전용으로 개발된 특정 옵션들을 포함하고 있습니다.
자세한 내용은 처리하는 방법을 PIX4Dcatch 에서 PIX4Dmatic. |
기본 파이프라인: 신뢰할 수 있는 위치 및 방향 정보 사용. 일반적인 입력: 지상 이미지. 처리 속도: 빠름. |
| 실내 장면 | PIX4Dcatch 모바일 애플리케이션으로 촬영하고 ITP로 보정한 실내 프로젝트용입니다. | 기본 파이프라인: 신뢰할 수 있는 위치 및 방향 정보 사용. 일반적인 입력: 지상 실내 영상. 처리 속도: 빠름. |
| GPS 없음 | 이미지에 지리적 위치 및 방향 값이 포함되어 있지 않은 프로젝트의 경우. |
템플릿: PIX4Dcatch |
관로
파이프라인은 카메라의 내부 및 외부 매개변수를 최적화하는 방법을 정의합니다.
- 확장 가능한 표준(기본값): 이 보정 파이프라인은 대규모 데이터 세트 및 빠른 처리를 위해 이미지 보정을 향상시키는 순차 파이프라인입니다.
- 표준 : 이 보정 파이프라인은 확장 가능한 표준 과 유사 하지만, 더욱 견고하고 처리 시간이 더 오래 걸리며 PC 리소스를 더 많이 사용합니다.
- 저해상도 평면 이미지: 보정 파이프라인은 정확한 지리적 위치와 비교적 평평한 지형의 균질하거나 반복적인 콘텐츠를 가진 항공 수직 이미지에 맞춰 설계되었습니다.
- 신뢰할 수 있는 위치 및 방향: 이 보정 파이프라인은 정확한 상대 위치 및 IMU 데이터가 포함된 프로젝트에 적합합니다. 예를 들어, PIX4Dcatch 나 RTK 또는 PPK 드론 또는 장치에서 촬영한 이미지 등이 있습니다. 모든 이미지에는 카메라의 초기 위치 및 방향 정보가 포함되어 있어야 합니다.
실내, 터널 또는 도심 협곡에서 촬영한 데이터 세트의 경우, 보정 과정에서 어려움이 발생할 때 외부 신뢰도를 낮음으로 설정하면 보정 안정성을 향상시킬 수 있습니다.
이미지 크기
특징점 추출에 사용할 이미지 크기를 정의합니다. 다음 중에서 선택할 수 있습니다
- 2 (이미지 크기 두 배): 실내 장면 보정 템플릿용 이미지 크기입니다. 열화상 이미지에 맞게 이미지 크기가 자동으로 선택됩니다.
- 1 (원본 이미지 크기) : 권장 이미지 크기 입니다 .
- 1/2 (이미지 절반 크기): 이 기능은 처리 속도를 높이거나 해상도가 매우 높은 카메라에 사용할 수 있습니다.
- 1/4 (이미지 1/4 축소): 이 기능을 사용하면 처리 속도를 높여 빠른 개요를 파악하고 프로젝트의 완료 여부를 평가할 수 있습니다.
- 1/8 (이미지 8분의 1 축소): 이 크기는 처리 속도를 높여 빠른 개요를 파악하고 프로젝트의 완성도를 평가하는 데 사용할 수 있습니다.
- 처리 속도를 높이기 위해.
- 빠른 개요를 파악하고 프로젝트의 완성도를 평가하기 위해서입니다.
- 흐릿한 이미지가 포함된 데이터 세트의 경우.
- 평평하고 균질하거나 나무, 숲, 들판과 같이 반복적이고 복잡한 영역의 데이터 세트를 처리할 때 보정된 이미지 수가 더 많이 생성될 수 있기 때문입니다.
핵심 사항
추출되는 키포인트의 개수에 영향을 줄 수 있습니다.
- 자동(기본값): PIX4Dmatic 추출할 최적의 키포인트 수를 자동으로 결정합니다.
- 사용자 지정: 지시합니다 PIX4Dmatic 특정 개수의 키포인트를 식별하도록
- 키포인트 개수: 이미지당 추출할 키포인트의 목표 개수입니다.
내부적인 자신감
프로젝트 보정 과정에서 카메라 내부 매개변수를 얼마나 재계산하고 조정할 수 있는지 정의합니다
- 낮음(기본값): 카메라의 모든 내부 매개변수를 최적화합니다.
- 높은: 내부 매개변수를 초기값에 가깝게 만듭니다. 다음과 같은 경우에 권장합니다
- 초기 카메라 매개변수와 최적화된 카메라 매개변수 간의 차이가 5% 이상입니다.
- 보정된 프로젝트가 휘거나 구부러졌습니다.
- 절대값: 초기 매개변수는 고정되어 최적화 과정에서 제외됩니다.
 카메라 내부 및 MTP/GCP 최적화를 동시에 수행할 수 있습니다.
이 기능을 활성화하면 카메라 내부 구조가 수동 연결점(MTP) 및 지상 기준점(GCP)과 동시에 최적화됩니다. 이 기능을 비활성화하면 MTP 및 GCP 최적화 시 카메라 내부 구조는 최적화되지 않습니다.
대부분의 경우 이 설정은 선택한 처리 템플릿에 따라 자동으로 활성화 또는 비활성화되므로 수동으로 조정할 필요가 없습니다. 예를 들어 PIX4Dcatch 템플릿을 사용하는 경우 기본적으로 비활성화됩니다.
하지만, 위치 데이터가 서로 충돌하는 프로젝트에서는 이 옵션을 비활성화하는 것이 도움이 될 수 있습니다. 이러한 상황은 이상치가 포함된 고정밀 RTK/PPK 영상과 GCP 데이터를 결합할 때 발생할 수 있습니다. 카메라 위치와 GCP 모두 높은 정확도를 보고하더라도, 데이터 소스 중 하나가 예상보다 정확도가 떨어지면 충돌이 발생할 수 있습니다. 이러한 충돌로 인해 최적화 과정에서 모델을 GCP에 맞추려고 카메라 내부 매개변수를 과도하게 조정할 수 있습니다. 결과적으로 모델의 품질이 크게 저하되어 많은 카메라가 보정되지 않거나 보정 과정이 완전히 실패할 수 있습니다
참고: 내부 신뢰도가 '절대적'으로 설정된 경우 이 옵션을 사용할 수 없습니다.
외부 신뢰도
프로젝트 보정 과정에서 카메라의 외부 매개변수를 얼마나 재계산하고 조정할 수 있는지 정의합니다
- 낮음. 지리 위치 및 방향 데이터의 정확도가 높지 않을 때 카메라 위치와 방향을 최적화합니다. 처리 속도는 약간 느리지만 안정성이 향상됩니다.
- 자동. 이미지를 가져온 후 PIX4Dmatic 에서 자동으로 선택됩니다.
- 표준 모드입니다. 카메라 테이블의 정확도에 따라 카메라 위치와 방향을 설정할 수 있습니다. 기본값으로 사용할 수 있지만, 정확도가 낮으면 최종 정렬에 부정적인 영향을 미칠 수 있습니다.
- 절대적입니다. 카메라의 위치와 방향은 초기 값으로 고정됩니다.
깊이 맵(PIX4Dcatch LiDAR 데이터 세트)을 사용하세요
깊이 맵 사용이 기본적으로 활성화되어 있으며, 필요에 따라 비활성화할 수 있습니다. 활성화된 경우 PIX4Dcatch 사용되어 더욱 정확한 보정이 가능합니다.
자세한 내용은 처리하는 방법을 PIX4Dcatch 에서 PIX4Dmatic.
자동 ITP(선택 사항)
이미지 간의 구조선과 교차점을 생성하고 일치시키려면 이 기능을 켜십시오. 기본값은 꺼짐이지만, 활성화하면 ITP를 사용하여 인공 구조물이 있는 장면을 보정할 수 있습니다.
자세한 내용은 교차로 연결점 - PIX4Dmatic.
상대적 신뢰도를 계산합니다
생성된 ATP의 상대적 신뢰도를 계산하고 신뢰도에 따라 색상을 지정하려면 이 옵션을 켜십시오. 기본값은 꺼짐입니다. 이 설정은 처리 시간에 영향을 미칩니다.
정점 변환
보정 정확도를 높이기 위해 표시된 기하 정점을 사용하려면 이 옵션을 켜십시오. 기본값은 꺼짐입니다. 이 기능은 정점 연결점과 관련이 있습니다. 자세한 내용은 연결점(GCP, MTP 및 CP) - PIX4Dmatic