
Pix4Dmatic 깊이 포인트 클라우드, 고밀도 포인트 클라우드, 깊이 및 고밀도 융합 포인트 클라우드 등 세 가지 유형의 포인트 클라우드를 생성하고 내보낼 수 있습니다. 각 유형은 생성에 사용되는 입력 데이터와 속성이 서로 다릅니다.
고밀도 포인트 클라우드
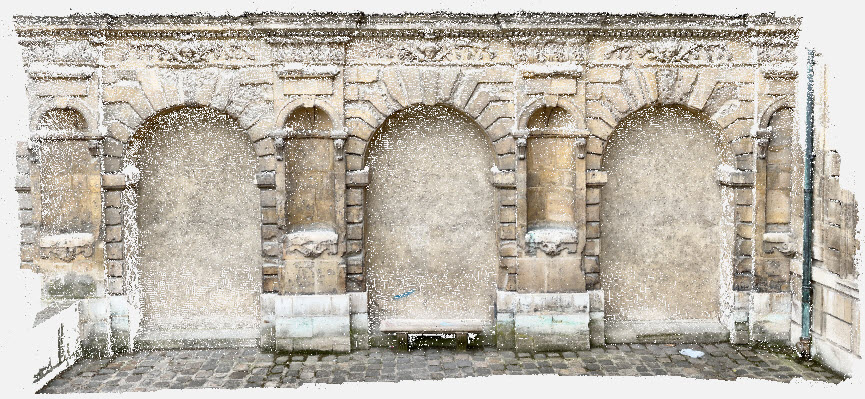
사진측량을 이용하여 이미지로부터 고밀도 포인트 클라우드를 생성합니다. 충분한 품질, 중첩 및 질감을 갖춘 이미지를 사용하면 매우 조밀하고 정확한 포인트 클라우드를 생성할 수 있습니다. 정확성과 밀도는 이 과정의 강점입니다. 질감이 거의 없거나 전혀 없는 균질한 영역은 밀도가 낮은 영역을 생성합니다.
자세한 내용은 다음을 참조하세요: 고밀도 포인트 클라우드 - PIX4Dmatic.
깊이 포인트 클라우드
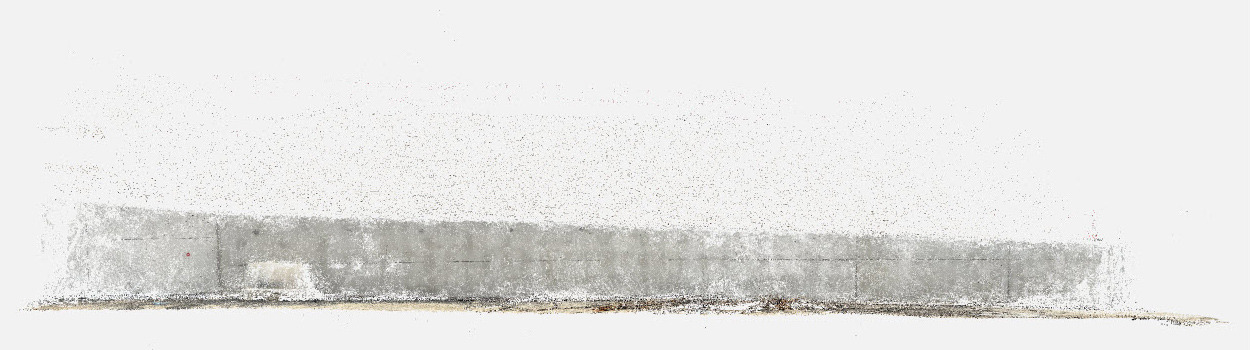
깊이 포인트 클라우드는 PIX4Dcatch로 캡처한 LiDAR 기능이 있는 iPhone 및 iPad 기기의 DepthMap 파일을 사용하여 생성됩니다. LiDAR(Light Detection And Ranging)는 빛 펄스를 발사하고 스캐너로 돌아오는 데 걸리는 시간을 측정하는 방식의 측정 시스템입니다. 3D 모델 생성 시 LiDAR의 장점은 장치에서 피사체까지의 매우 정확한 측정을 통해 재구성의 보다 정확한 크기를 추정할 수 있다는 점과 균일하고 질감이 낮은 표면에서도 데이터를 캡처할 수 있다는 점입니다.
자세한 내용은 다음을 참조하세요: 깊이 포인트 클라우드 - PIX4Dmatic.
깊이감 있는 고밀도 융합 포인트 클라우드
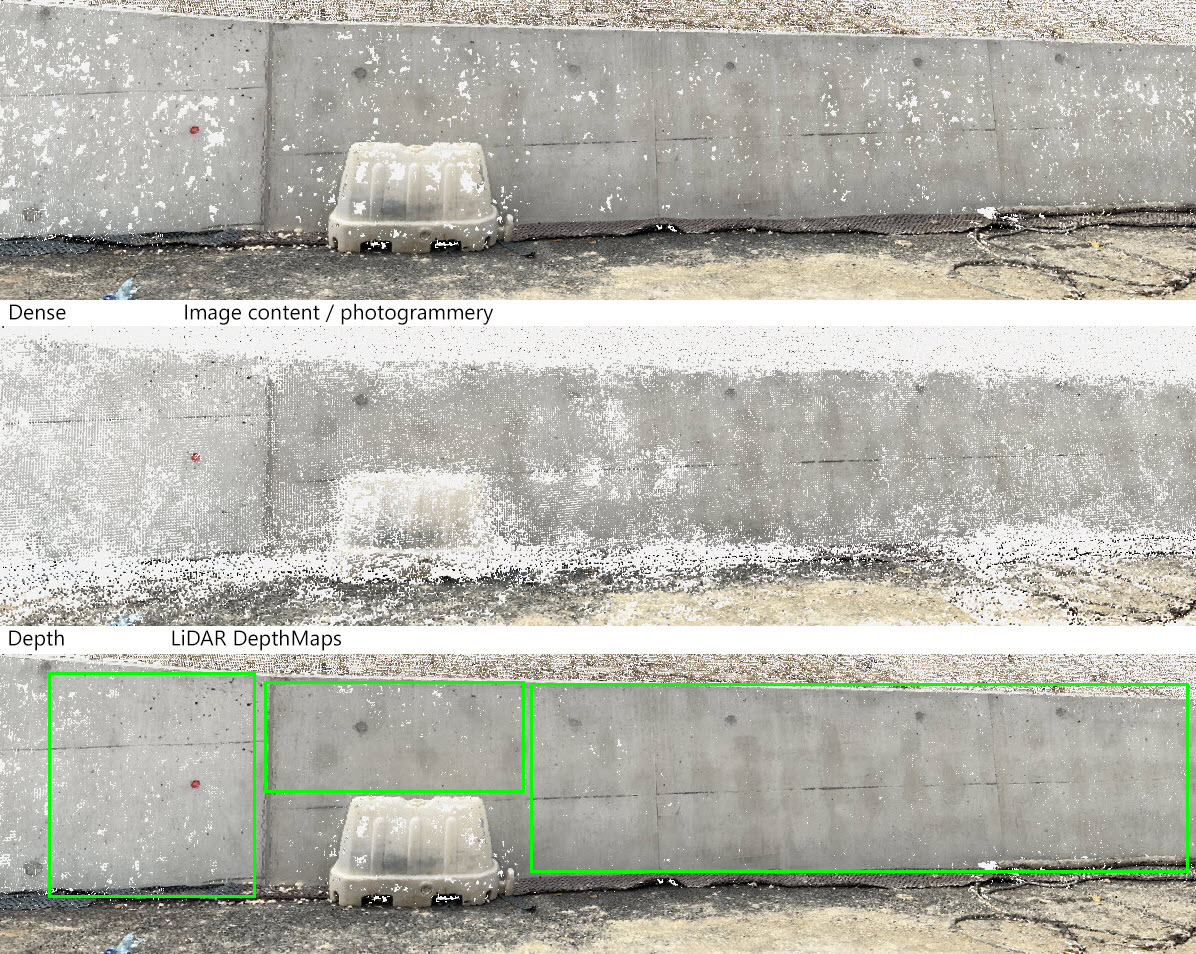
깊이 및 고밀도 융합 옵션은 고밀도 포인트 클라우드와 깊이 포인트 클라우드를 결합하여 각 입력의 장점을 활용함으로써 더욱 향상된 포인트 클라우드를 생성합니다. PIX4Dmatic 고밀도 포인트 클라우드 생성 시 더욱 정확한 지리 위치 및 방향 데이터를 활용하여 모바일 기기에서 발생하는 GPS 및 IMU 드리프트로 인해 정렬이 어긋날 수 있는 LiDAR 데이터에 적용할 수 있습니다. 정확하게 위치와 방향이 지정된 LiDAR 데이터를 통해 PIX4Dmatic 균일하고 텍스처가 부족한 영역의 공백을 채워 더욱 조밀하고 완전한 포인트 클라우드를 생성합니다.
PIX4Dmatic 융합 과정에서 두 요소 간의 허용 오차를 조정할 수 있도록 합니다. 자세한 내용은 " 심층 및 고밀도 융합 - PIX4Dmatic
처리하는 방법 PIX4Dcatch 에서 PIX4Dmatic 데이터셋을 에 대한 자세한 내용은 다음을 참조하십시오 .