


 고밀도 포인트 클라우드 |
 깊이 포인트 클라우드 |
 깊이와 밀도 있는 융합 |
깊이 포인트 클라우드
깊이 포인트 클라우드는 LiDAR 깊이 맵으로부터 생성됩니다.
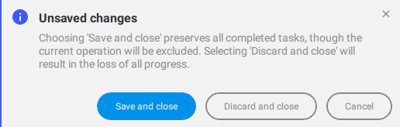
참고: 버전 2.4.0부터는 프로젝트가 열려 있는 한 언제든지 처리를 일시 중지하고 다시 시작할 수 있습니다. 취소하고 다시 시작할 필요가 없습니다. 처리가 일시 중지된 상태에서 프로젝트가 닫히려고 하면 다음 메시지가 표시됩니다.
입장:
- 처리 옵션을 클릭하세요 .

- 메뉴 모음에서 프로세스 > 깊이 포인트 클라우드...를
중요: 에서만 사용 가능합니다 PIX4Dcatch LiDAR 깊이 맵이 포함된
사용을 권장합니다:
- 프로젝트 개요를 빠르게 살펴 보자면 , 심도 포인트 클라우드 생성은 보정 및 고밀도 포인트 클라우드 생성 단계에 비해 상대적으로 빠르지만, 데이터 수집 상태가 양호하다면 전체적인 개요를 잘 보여줍니다.
- 이를 밀집 포인트 클라우드와 결합하여 보다 완전한 융합 포인트 클라우드를 얻습니다. 자세한 내용은 깊이 및 밀집 융합 관련 문서를 참조하십시오 .