|
|
|
|
|
|
|


 고밀도 포인트 클라우드 |
 깊이 포인트 클라우드 |
 깊이와 밀도 있는 융합 |
깊이와 밀도 있는 융합
깊이 및 고밀도 융합 옵션은 이미지에서 생성된 포인트 클라우드와 LiDAR 깊이 맵에서 생성된 포인트 클라우드를 결합합니다.
참고: 버전 2.4.0부터는 프로젝트가 열려 있는 한 언제든지 처리를 일시 중지하고 다시 시작할 수 있습니다. 취소하고 다시 시작할 필요가 없습니다. 처리가 일시 중지된 상태에서 프로젝트가 닫히려고 하면 다음 메시지가 표시됩니다.

입장:
- 처리 옵션을 클릭하세요 .

- 메뉴 모음에서 프로세스 > 심층 및 고밀도 융합을 클릭합니다...
중요: 에서만 사용 가능합니다 PIX4Dcatch LiDAR 깊이 맵이 포함된
이 기능은 사진측량과 LiDAR 포인트 클라우드를 결합하여 최종 포인트 클라우드를 더욱 조밀하고 완벽하게 만듭니다.
다음 매개변수를 설정할 수 있습니다
- 거리깊이 지점에서 밀집 포인트 클라우드까지의 최소 거리[단위]로, 이를 융합하는 데 사용됩니다. 값은 선택한 단위에 따라 달라집니다
- 0 - 0.500m, 기본값 0.025m 또는
- 0 - 1.640ft/ftUS, 기본값은 0.082ft/ftUS.
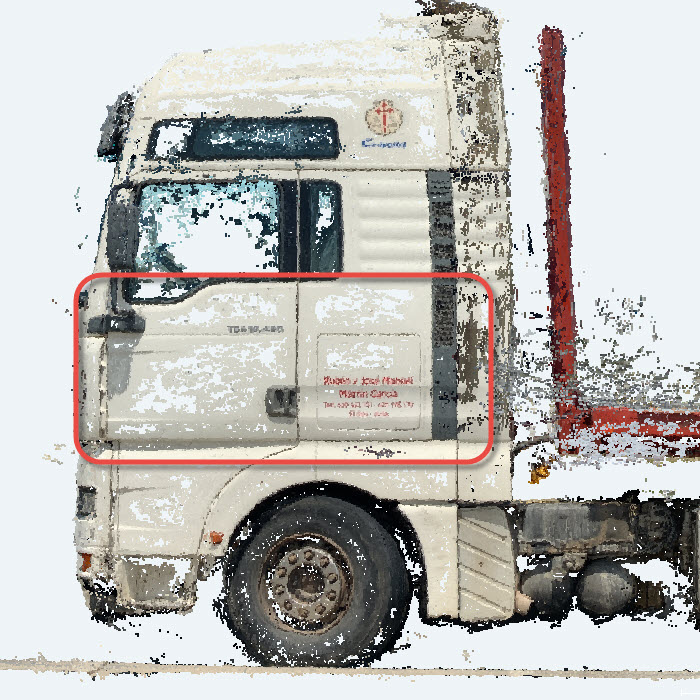
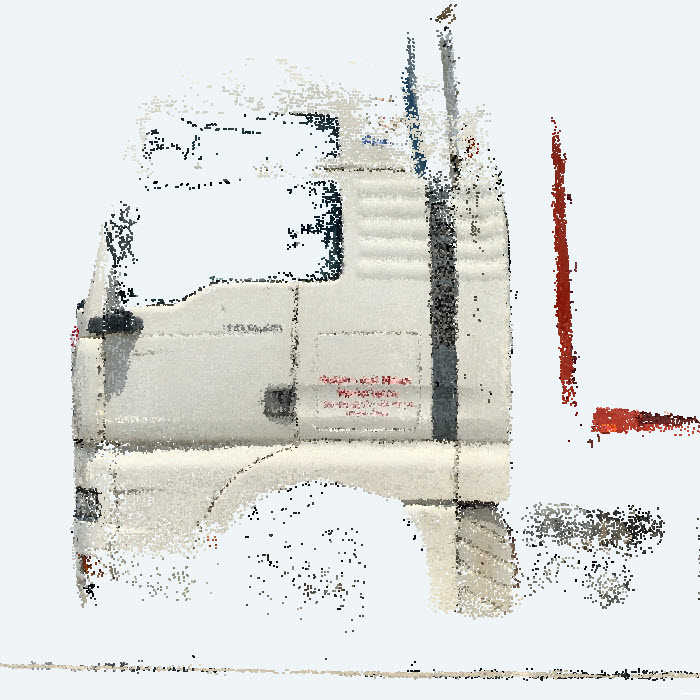
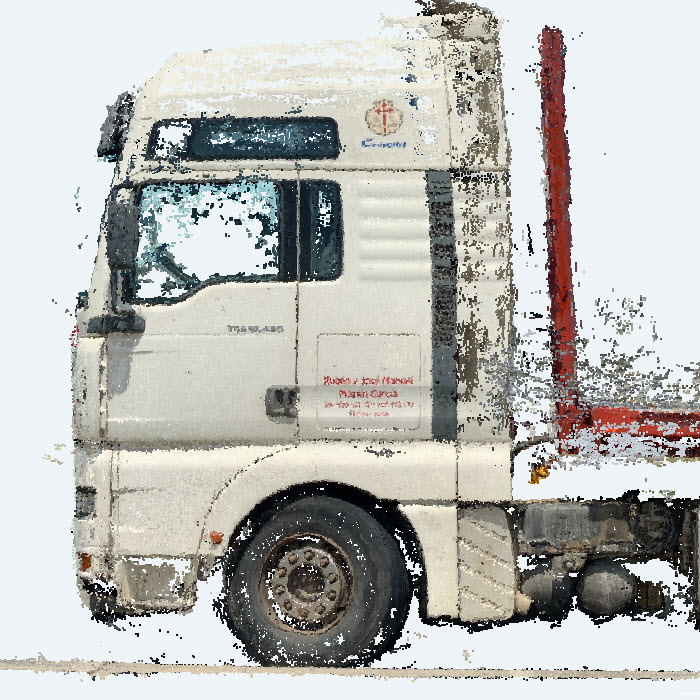
예시: 반사 영역은 재구성하기 어렵고, 이미지에서 생성된 조밀한 포인트 클라우드에는 구멍이 생길 가능성이 높습니다. 이러한 경우, 깊이 맵에서 생성된 포인트 클라우드를 사용하여 구멍을 채울 수 있습니다.