
이미지 획득 계획은 결과물의 품질에 큰 영향을 미치므로 신중하게 설계하는 것이 중요합니다.
고속 /저해상도 처리에서 만족스러운 결과가 나오지 않으면 데이터셋이 적절하지 않을 가능성이 높으므로 이미지를 다시 촬영해야 합니다. 경우에 따라 고속/저해상도 옵션은 실패하지만 전체 처리는 모델을 성공적으로 재구성하는 경우도 있습니다.
이상적인 이미지 획득 계획
이상적인 이미지 획득 계획은 재구성할 지형/물체의 유형에 따라 달라집니다
- 일반적인 경우: 산림, 눈, 호수, 농경지 및/또는 재건이 어려운 기타 지형을 포함하지 않는 프로젝트에 적용됩니다.
- 산림 및 빽빽한 초목: 산림이나 빽빽한 초목으로 덮인 지역이 있는 프로젝트의 경우.
- 농경지가 있는 평지: 농경지와 같이 시각적 내용이 균일한 평지에 적합합니다.
- 건물 재건축: 건물의 3D 모델링용.
- 특수한 경우: 눈, 모래, 수면(바다, 호수, 강 등)에 사용 가능.
- 회랑 지도 작성: 선형 관심 영역(도로, 강 등)이 있는 프로젝트에 사용합니다.
- 다중 비행: 여러 번의 비행으로 촬영한 이미지가 포함된 프로젝트의 경우.
- 도시 재건(보이는 외관): 도시 지역의 3D 모델링용.
- 3D 인테리어 재구성: 건물의 내부를 3D로 모델링하는 데 사용됩니다.
- 혼합 재구성: 결합된 데이터 세트(내부/외부 및/또는 공중/지상 및/또는 수직/경사)에 사용합니다.
- 대형 수직 객체 재구성: 키가 크고 날씬한 3D 모델링 객체에 적합합니다.
- 터널 재설계: 터널의 3D 모델링용.
- 열화상: 열화상 카메라로 촬영한 데이터 세트용.
- 소형 객체: 소형 객체의 3D 모델링용.
일반적인 경우
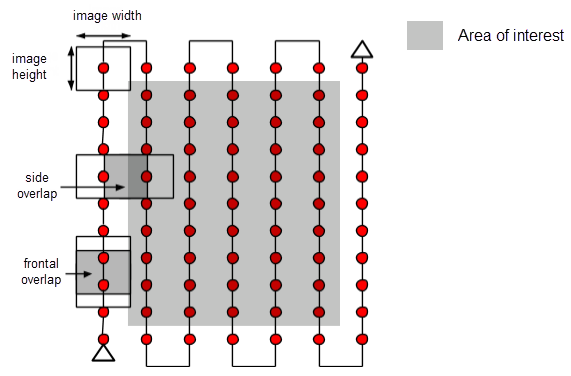
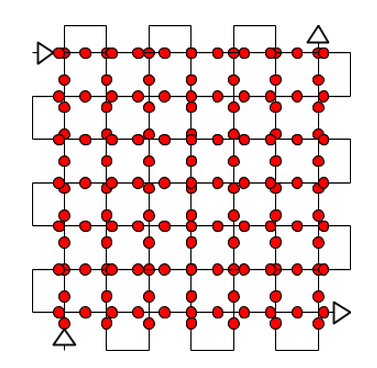
대부분의 경우 권장되는 중첩률은 비행 방향을 기준으로 정면 중첩률이 최소 75% , 비행 궤적 간 측면 중첩률이 최소 60% 입니다 . 이미지는 규칙적인 격자 패턴으로 촬영하는 것이 좋습니다(그림 1). 원하는 지상고(GSD)를 확보하기 위해 카메라 고도는 지형/물체 위에서 가능한 한 일정 하게 유지해야 합니다
숲 과 빽빽한 초목
수많은 가지와 잎으로 이루어진 복잡한 형태 때문에 나무와 빽빽한 초목은 겹쳐진 이미지에서 서로 다른 모습을 보이는 경우가 많습니다. 따라서 이미지 간 공통적인 특징점(키포인트)을 추출하기 어렵습니다. 좋은 결과를 얻으려면 일반적인 경우 섹션에서 설명한 것과 같은 그리드 이미지 획득 계획을 다음과 같이 변경하여 사용하는 것이 좋습니다.
- 겹침률을 정면 및 측면에서 최소 85% 이상 높이십시오.
- 비행 고도를 높이세요. 고도가 높을수록 원근 왜곡이 줄어들어(따라서 영상 품질 저하 문제가 적어짐) 빽빽한 초목의 시각적 특성이 더 잘 나타납니다. 즉, 이러한 영역에서는 겹치는 이미지 간의 시각적 유사성을 더 쉽게 감지할 수 있습니다. 비행 고도는 이미지 픽셀 해상도 및 초점 거리와 함께 이미지의 지상 샘플링 거리(공간 해상도)를 결정합니다. 최상의 결과는 GSD가 10cm/픽셀보다 높을 때 얻을 수 있습니다.
밀집 식생 지역의 결과 개선 방법에 대한 자세한 내용은 올바른 처리 옵션을 선택하십시오. 밀집 식생 지역의 출력 개선 방법은 무엇입니까?
농경지가 펼쳐진 평지
농경지와 같이 지형이 평평하고 시각적 내용이 균일한 경우, 이미지 간 공통 특징점(키포인트)을 추출하기 어렵습니다. 좋은 결과를 얻으려면 일반적인 경우 섹션에서 설명한 것과 같은 그리드 이미지 획득 계획을 다음과 같이 변경하여 사용하는 것이 좋습니다.
- 겹침률을 정면 및 측면에서 최소 80% 이상 높이십시오.
- 더 높이 날아라. 대부분의 경우, 더 높이 날면 결과가 좋아진다.
- 이미지의 지리적 위치 정보가 정확 해야 하며 , 농업 (Ag) 템플릿을 사용하십시오 . 농업 (Ag) 템플릿에 대한 자세한 내용은 처리 옵션 > 기본 템플릿을 참조하십시오 .
건물 재건축
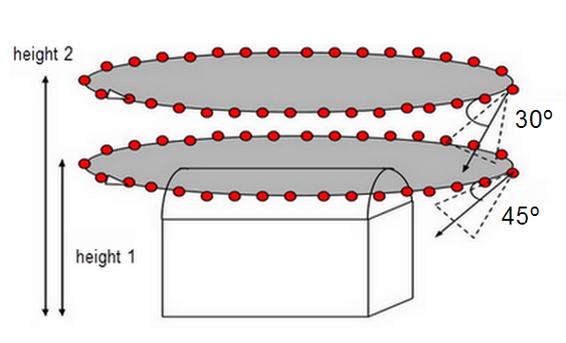
3D 건물을 재구성하려면 특정 이미지 획득 계획이 필요합니다(그림 2)
- 카메라의 피치를 조정하여 이미지 프레임의 대부분을 재구성하려는 객체가 채우고 재구성하지 않으려는 객체는 이미지 프레임의 소수 부분을 차지하도록 하십시오. 모든 임무에 적용할 수 있는 완벽한 카메라 피치 각도는 없습니다.
- 건물 주변을 두 번째, 세 번째로 비행하면서 매 바퀴마다 비행 고도를 높이고 카메라 각도를 낮추세요.
- 물체의 크기와 물체와의 거리에 따라 충분한 중첩을 확보하기 위해 5~10도 간격으로 이미지를 촬영하는 것이 좋습니다.
- 비행 고도는 비행 간 두 배 이상 높이면 안 됩니다. 고도가 다르면 공간 해상도가 달라지기 때문입니다. 자세한 내용은 " 할 수 있습니까 PIX4Dmapper 서로 다른 비행 고도에서 촬영한 이미지를 처리.
- PIX4Dmapper 건물의 경사 이미지에 대해 고품질 포인트 클라우드를 생성합니다. 그러나 선택한 템플릿이 ' 3D 모델: 처리 옵션 기본 템플릿'.
이미지들은 각 데이터셋 내에서 그리고 데이터셋 간에도 충분한 중첩을 보여야 합니다. 이러한 경우, 서로 다른 이미지 세트를 적절하게 조정하기 위해 GCP(지상 기준점) 또는 수동 연결점을 사용하는 것이 강력히 권장됩니다.
특별한 경우
이 섹션에서는 눈, 모래, 호수 등 지도 제작이 어려운 지형에 대한 몇 가지 팁을 제공합니다.
눈과 모래는 넓고 균일한 면적 때문에 시각적인 콘텐츠가 부족합니다. 따라서:
- 사용하십시오 : 정면 중첩률 최소 85%, 측면 중첩률 최소 70%.
- 각 이미지에서 최대한의 대비를 얻을 수 있도록 노출 설정을 적절히 조정하십시오
수면은 넓고 균일한 면적 때문에 시각적인 요소가 거의 없습니다. 햇빛의 반사나 파도는 시각적 매칭에 사용할 수 없습니다.
- 바다는 복원할 수 없습니다.
- 강 이나 호수 와 같은 다른 수면을 재구성하려면 각 이미지에 지형지물이 포함되어야 합니다. 더 높은 고도에서 비행하면 더 많은 지형지물을 포함하는 데 도움이 될 수 있습니다.
회랑 지도 작성
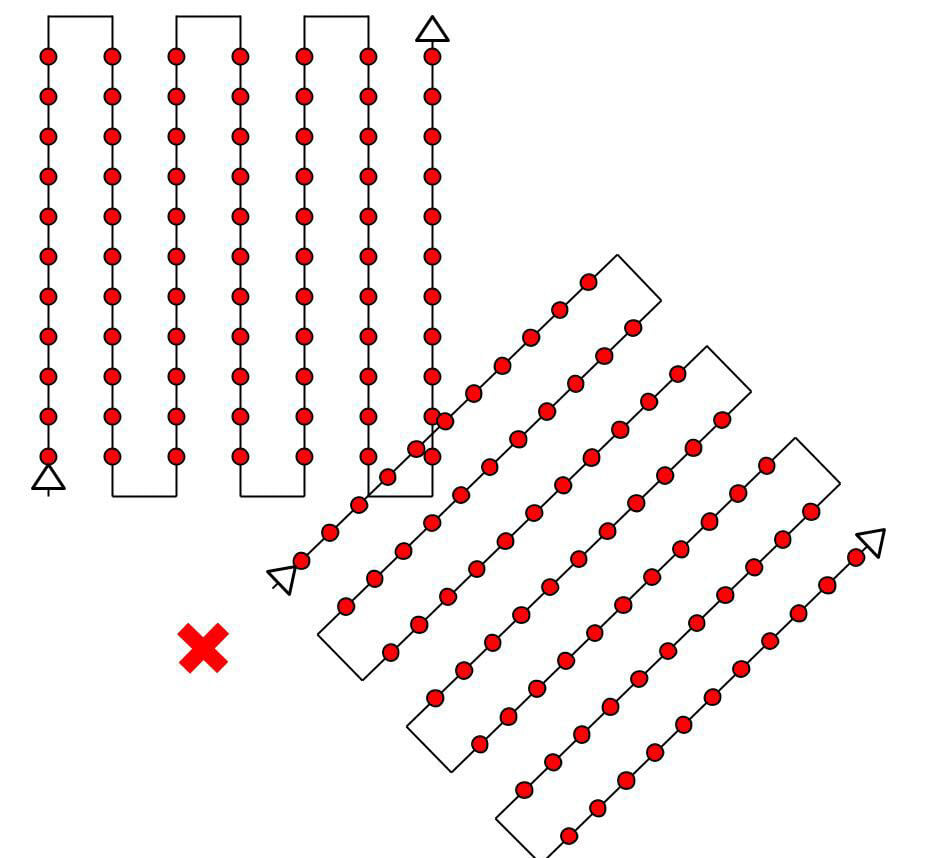
철도, 도로 또는 하천과 같은 회랑을 매핑하려면 최소 두 개의 비행선이 필요합니다(그림 3). GCP( 필수 사항은 아니지만 재구성 정확도를 향상시키기 위해 권장됩니다. 회랑 매핑에서 GCP의 수와 분포에 대한 자세한 내용은 " 회랑 매핑에서 GCP의 수와 분포"를.
듀얼 트랙 촬영의 경우, 전면 중첩률은 최소 85%, 측면 중첩률은 최소 60%를 권장합니다.
수직 방향 이미지 또는 경사 방향 이미지를 사용할 수 있습니다. 평탄한 지형의 경우 수직 방향 이미지를 사용하는 것이 좋습니다.
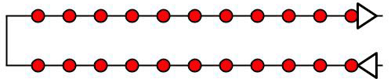
이중 트랙 영상 획득 계획이 불가능한 경우, 다음과 같은 조건이 충족되면 단일 트랙 영상 획득 계획을 사용할 수 있습니다(그림 4)
- 겹치는 부분이 충분히 높아야 합니다. 최소 85%의 정면 겹침이 필요합니다.
- 지상 기준점(GCP)은 비행 경로를 따라 지그재그 패턴으로 정의됩니다.

여러 항공편
PIX4Dmapper 여러 번의 비행에서 촬영한 이미지를 처리할 수 있습니다. 다양한 이미지 획득 계획을 설계할 때는 다음 사항을 확인하십시오
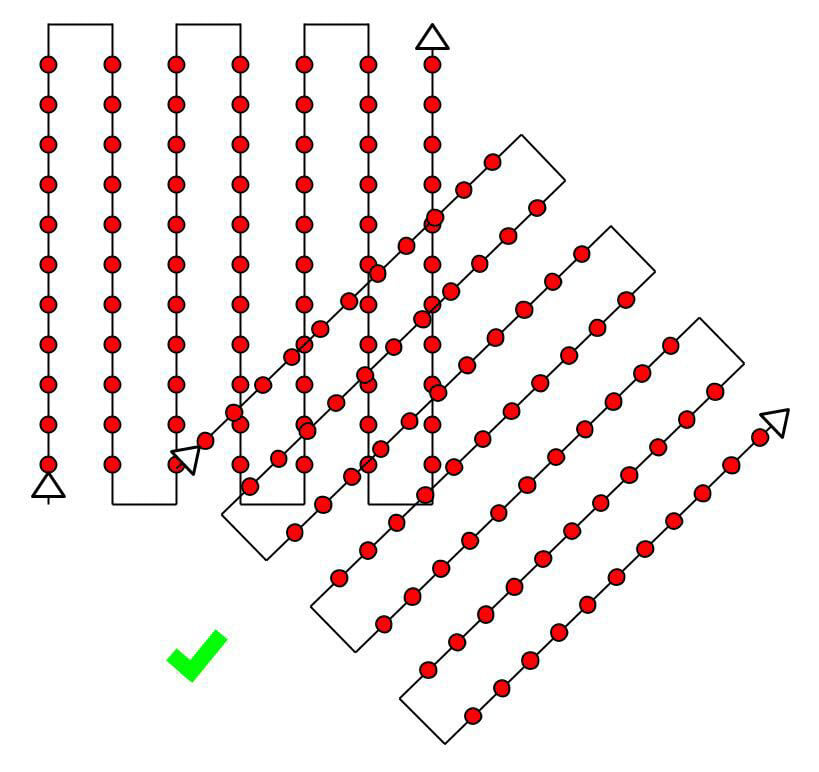
- 각 계획은 충분한 중첩을 통해 이미지를 캡처합니다.
- 두 이미지 획득 계획 간에는 충분한 중복이 있습니다(그림 5).
- 다양한 계획들은 가능한 한 동일한 조건(태양 방향, 기상 조건, 신축 건물 없음 등) 하에서 수립됩니다.
여러 항공편에서 수집한 데이터 세트를 처리하는 특별한 방법이 있습니다. 단계별 지침은 " 대규모 데이터 세트 처리"를.
도시 재건축 (보이는 건물 외관)
도시 지역의 3D 재구성을 위해서는 건물의 모든 면(북쪽, 서쪽, 남쪽, 동쪽)이 이미지에 나타나도록 이중 격자 이미지 획득 계획이 필요합니다. 중첩 영역은 일반적인 경우 와 동일해야 합니다 .
각도로 이미지를 촬영해야 합니다 10도에서 35도 사이의 (0도는 카메라가 아래를 향하는 각도). 더 자세한 정보가 필요한 경우 항공 이미지와 지상 이미지를 합성해야 합니다.
이미지들은 각 데이터셋 내에서 그리고 데이터셋 간에도 충분한 중첩을 보여야 합니다. 이러한 경우, 서로 다른 이미지 세트를 적절하게 조정하기 위해 GCP(지상 기준점) 또는 수동 연결점을 사용하는 것이 강력히 권장됩니다.
3D 인테리어 재구성
내부 복원에는 지상 이미지를 사용하는 것이 강력히 권장됩니다. 높은 중첩률(90%)이 필요하므로 어안 렌즈 카메라 사용을 권장합니다.
수동 연결점은 재구성을 개선하고 모델을 적절하게 조정하는 데 도움이 됩니다. 자세한 내용은 웨비나를 참조하세요.
혼합 재구성
내부/외부 및/또는 공중/지상 및/또는 수직/경사 촬영을 조합할 수 있습니다. 어떤 조합이든 가능합니다.
이미지들은 각 데이터셋 내에서 그리고 데이터셋 간에도 충분한 중첩 영역을 가져야 합니다. 이러한 경우, 서로 다른 이미지 세트를 적절하게 조정하기 위해 GCP(지상 기준점) 또는 수동 연결점을 사용하는 것이 강력히 권장됩니다. 자세한 내용은 웨비나를.
대형 수직 물체 재구성
키가 크고 날씬한 물체의 3D 재구성을 위해서는 특정한 이미지 획득 계획이 필요합니다(그림 8)
- 구조물 가까이에서 비행하세요.
- 구조물의 여러 높이에서 여러 번 회전하십시오.
- 이미지는 최대한 겹쳐서 촬영해야 합니다. 같은 높이에서 촬영한 이미지는 90% 이상, 다른 높이에서 촬영한 이미지는 60% 이상 겹쳐야 합니다.
- 이미지 프레임 안의 모든 것이 초점이 맞아야 하며, 프로젝트 영역 밖에 있는 배경의 물체도 포함됩니다.
- 이미지의 지리 위치 정보를 포함하는 것이 좋습니다.
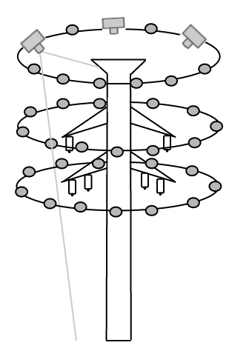
파워 타워
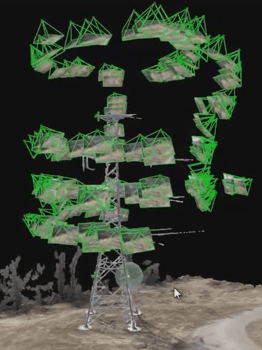
레이클라우드에 재건된 파워 타워
터널 재건
PIX4Dmapper 터널을 재구성할 수 있습니다. 터널 재구성에서 가장 큰 어려움은 조명 조건입니다. 자연광(터널 길이가 너무 길지 않은 경우)이나 인공 조명을 통해 조명이 양호하면 재구성 결과가 매우 좋을 수 있습니다.
터널 내부가 매우 어두울 경우 삼각대 사용을 권장합니다.
- 어안 렌즈 카메라를 사용하세요.
- 여러 방향으로 이미지를 촬영하십시오(단일 경로 촬영은 피하십시오). 다중 경로 이미지 획득 계획이 불가능한 경우 단일 경로 촬영도 가능합니다. 이 경우 GCP(지상 기준점) 사용을 적극 권장합니다.

그림 9. 터널의 자동 연결 지점.
열의
열화상 프로젝트에서 촬영된 장면을 더 정확하게 재구성하려면 이미지 획득 시 다음과 같은 권장 사항을 따라야 합니다
- 이미지 중첩률이 매우 높아야 합니다: 정면 및 측면 이미지 중첩률 90% .
- 해당 이미지는 최소 640x480 해상도 로 촬영되었습니다 .
- 이미지에는 모션 블러 현상이 나타나지 않습니다. 비행 속도가 증가하면 이미지가 흐릿해질 수 있습니다.