
PIX4Dmapper 에서 지상 기준점을 사용하면 프로젝트의 절대 정확도를 높일 수 있습니다.
GCP 좌표 추가/가져오기
- 다음은 GCP를 프로젝트에 포함하는 전체 절차의 일부인 단계별 지침입니다. GCP를 프로젝트에 포함하는 방법에 대한 자세한 내용은 " 프로젝트에 GCP를 포함하는 방법"을.
- 모든 GCP는 동일한 좌표계에 있어야 합니다.
GCP는 다음 방법 중 하나를 사용하여 소프트웨어로 가져올 수 있습니다
1. GCP/MTP 관리자 사용: 1단계 실행 전 . 초기 처리.
1. 메뉴 모음에서 프로젝트 > GCP/MTP 관리자를.
2. GCP 좌표계를 선택합니다. 기본적으로 GCP 좌표계는 출력/GCP 좌표계 프로젝트 생성 시 선택한 프로젝트 생성 2단계 참조). GCP의 좌표계가 다른 경우, 올바른 좌표계를 선택하십시오( 이미지/GCP/출력 좌표계 선택/변경 방법 참조).
3. GCP 좌표를 가져옵니다. GCP 좌표는 다음 단계를 통해 가져올 수 있습니다.
GCP를 하나씩 가져오려면 다음과 같이 하세요
1. GCP/MTP 관리자 에서 [포인트 추가]를 클릭합니다 .
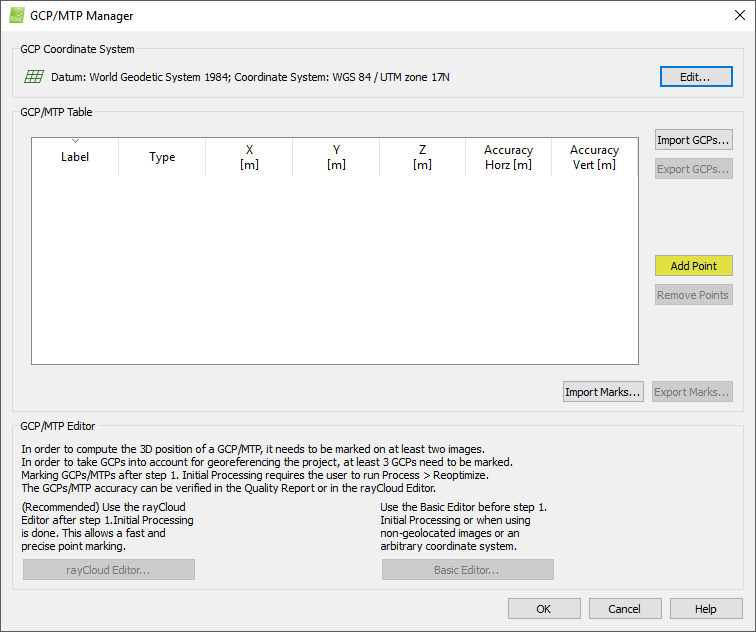
GCP/MTP 테이블 에 새 지점이 추가됩니다 . 이 지점은 기본적으로 수동 연결 지점 ( 유형 열) 으로 정의되며 기본 이름은 mtp1(레이블 열 ) 입니다. 수동 연결 지점을 추가하면 mtp2, mtp3 등 으로 이름이 지정됩니다.
2. GCP 속성을 편집합니다
- (선택 사항) GCP의 레이블 을 변경합니다
1. 레이블 점의
2. 원하는 이름을 입력합니다.
- GCP 유형 변경 :
1. '유형 점의
2. 드롭다운 목록에서 다음을 선택합니다.
- 2D GCP: GCP의 X, Y 좌표 또는 위도, 경도 좌표만 알려진 경우.
- 3D GCP: GCP의 X, Y, Z 좌표 또는 위도, 경도, 고도 좌표를 알고 있는 경우.
- 체크포인트: GCP(지상 기준점)의 X, Y, Z 좌표 또는 위도, 경도, 고도 좌표가 알려진 경우 사용합니다. 체크포인트는 재구성에는 사용되지 않으며, 해당 영역 주변의 정확도를 나타냅니다.
- GCP 좌표를 입력하세요:
1. 해당 지점의 좌표 셀(X, Y, Z 또는 위도, 경도, 고도)을 두 번 클릭합니다.
2. 해당 좌표를 입력합니다.
- (선택 사항) 정확도 값을 (2D GCP 정확도 가로 방향, 3D GCP 정확도 가로 방향 및/또는 정확도 세로 방향의).
경고: 기본값은 0.020m입니다. 다음 문서( GCP/수동 연결점 표) 를 참조하지 않은 경우 정확도를 수정 하지 마십시오 .
1. '정밀도 수평/수직' 해당 점의
2. 해당 점의 정확도를 입력합니다.
- 매우 정확한 GCP를 얻으려면 낮은 정확도 값을 입력하십시오.
- 정확도가 낮은 GCP의 경우 높은 정확도 값을 입력하십시오.
GCP 테이블 속성에 대한 자세한 내용은 GCP / 수동 연결점 테이블을.
3. 나머지 GCP에 대해 1단계와 2단계를 반복합니다.
4. GCP/MTP 관리자 창 확인을.
GCP 파일에서 좌표를 가져오려면 다음 단계를 따르세요
1. GCP 파일의 입력 파일 형식이 올바른지 확인하십시오. 파일 형식에 대한 자세한 내용은 입력 파일 페이지를.
2. GCP/MTP 관리자 창의 GCP/MTP 테이블클릭합니다 GCP 가져오기를.
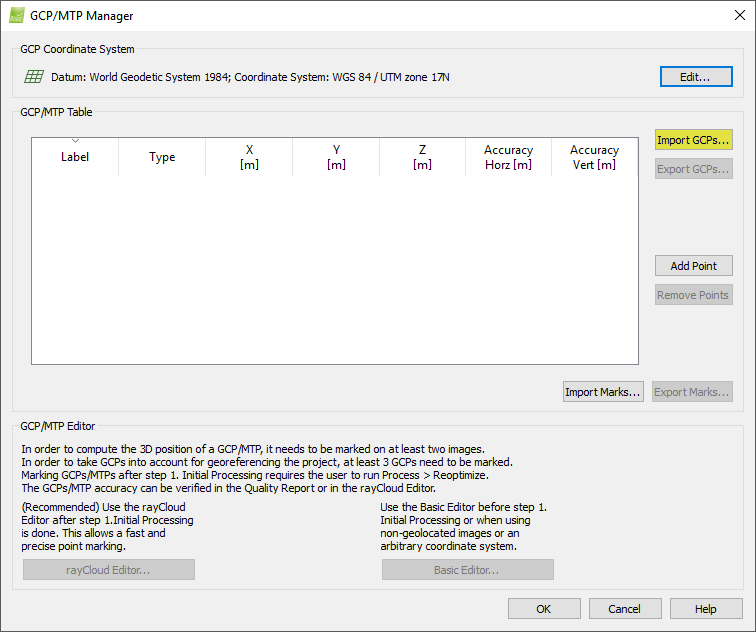
' 지상 통제점 가져 팝업 창이 나타납니다.

3. (선택 사항) 좌표 순서: 기본적으로 X, Y, Z (위도, 경도, 고도)가 선택되어 있습니다. Y, X, Z (경도, 위도, 고도)로 변경할 수 있습니다. 자세한 내용은 입력 파일 섹션을.
4. 찾아보기...를 GCP 파일을 찾습니다.
5. GCP 파일을 선택합니다.
6. 열기를.
7. (선택 사항) 정확도 값 (2D GCP 수평 정확도, 3D GCP 수평 정확도 및/또는 수직 정확도).
두 번 클릭합니다 '정밀도 수평/수직' 해당 점의
2. 정확도를 해당 점의
- 매우 정확한 GCP를 얻으려면 낮은 정확도 값을 입력하십시오.
- 정확도가 낮은 GCP의 경우 높은 정확도 값을 입력하십시오.
GCP 테이블 속성에 대한 자세한 내용은 GCP / 수동 연결점 테이블을.
9. GCP/MTP 관리자 창에서 확인을 클릭합니다 .
2. rayCloud 사용: 1단계 초기 처리가 완료된 후.
1. 메뉴 모음에서 프로젝트 > GCP/MTP 관리자를.
2. GCP 좌표계를. 이미지/GCP/출력 좌표계 선택/변경 방법은 관련 문서를 참조하십시오.
3. 레이 클라우드를. 메뉴 모음에서 보기 > 레이 클라우드를 클릭합니다. 레이 클라우드가 열리고 자동 연결점이 나타납니다.
4. 3D 보기에서 GCP 위치에 가까운 점을 클릭합니다.
- 오른쪽 사이드바의 이미지 섹션에는클릭 이 보이는 모든 이미지가 표시됩니다.
- 모든 이미지에 다음 내용이 나타납니다
- 녹색 십자 표시: 3D 점을 이미지에 다시 투영한 결과.
- 주황색 십자 표시: 관련 2D 키포인트가 자동으로 감지된 위치입니다.
- 주황색 원: 주황색 원의 반지름은 특징점을 감지하기 위해 고려된 영역의 크기를 나타냅니다.

5. 오른쪽 사이드바 의 이미지 섹션 에서 GCP 영역이 표시된 이미지에 나타나야 합니다. 나타나지 않으면 3D 보기에서 GCP 영역에 더 가까운 다른 지점을 클릭합니다. 6. 새 연결점(New Tie Point)을 클릭합니다 .
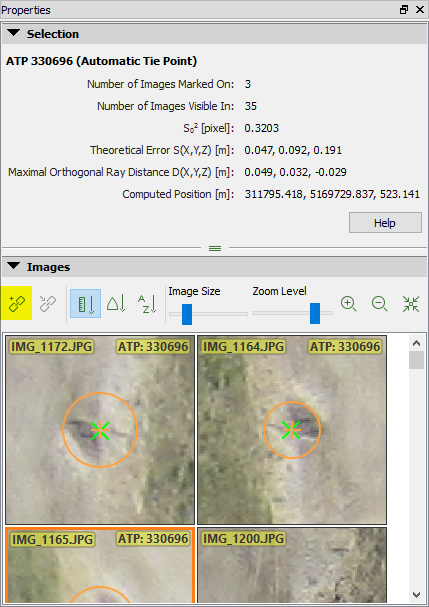
오른쪽 사이드바의 선택 섹션에는 새 연결 지점에 대한 정보가 표시 됩니다 .
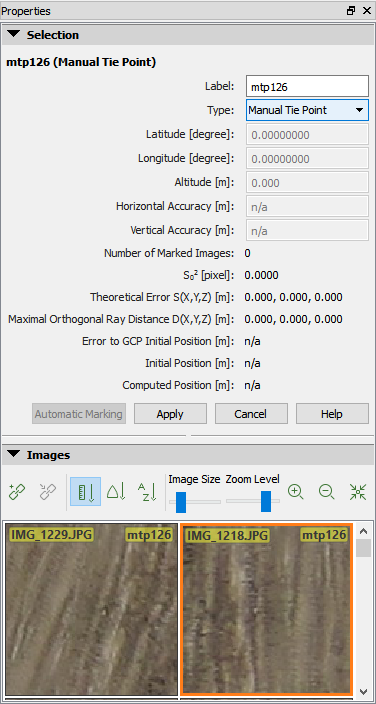
7. 해당 지점의 속성을 편집합니다
- (선택 사항) GCP의 레이블 을 변경합니다
1. 해당 지점의 레이블 셀을 클릭합니다. 2. 원하는 이름을 입력합니다.
- 점의 유형을 변경하세요 :
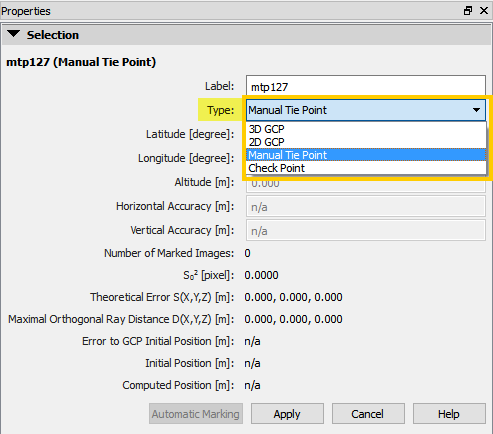
1. 드롭다운 목록에서 다음을 선택하세요
- 2D GCP: GCP의 X, Y 좌표 또는 위도, 경도 좌표만 알려진 경우.
- 3D GCP: GCP의 X, Y, Z 좌표 또는 위도, 경도, 고도 좌표를 알고 있는 경우.
- 체크포인트: GCP의 X, Y, Z 좌표 또는 위도, 경도, 고도 좌표가 알려진 경우. 체크포인트는 처리 과정에서 고려되지 않으며, 해당 영역 주변의 정확도를 나타냅니다.
- GCP의 좌표를 입력하십시오(2D GCP 및 3D GCP 모두 해당):
1. 해당 지점의 좌표 셀(위도, 경도, 고도 또는 X, Y, Z)을 클릭합니다.
2. 해당 좌표를 입력합니다.
- (선택 사항) 정확도를 입력하십시오 (2D GCP의 경우) 수평 정확도그리고 3D GCP 수평의 경우 정확성 그리고/또는 수직 정확도):
경고: 기본값은 0.020m입니다. GCP/수동 연결점 표를 읽지 않은 경우 정확도를 수정 하지 마십시오 .
1. 해당 지점의 수평 정확도/수직 정확도 셀을 클릭합니다. 2. 해당 지점의 정확도를 입력합니다
- 매우 정확한 GCP를 얻으려면 낮은 정확도 값을 입력하십시오.
- 정확도가 낮은 GCP의 경우, 높은 정확도 값을 입력하십시오.
GCP 테이블 속성에 대한 자세한 내용은 GCP / 수동 연결점 테이블을.
8. [적용]을.
9. 다른 GCP에 대해 4~8단계를 반복합니다.
GCP는 다음 방법 중 하나를 사용하여 소프트웨어에 표시할 수 있습니다
1. 레이클라우드 사용: GCP가 알려진 좌표계를 참조하고 1단계 초기 처리가 완료된 경우.
1. 레이클라우드 열기 : 메뉴 모음에서 보기 > 레이클라우드를 클릭합니다 . 2. 왼쪽 사이드바의 레이어 섹션 에서 연결점을 클릭한 다음 GCP/MTP를 클릭합니다 . GCP 목록이 표시됩니다.
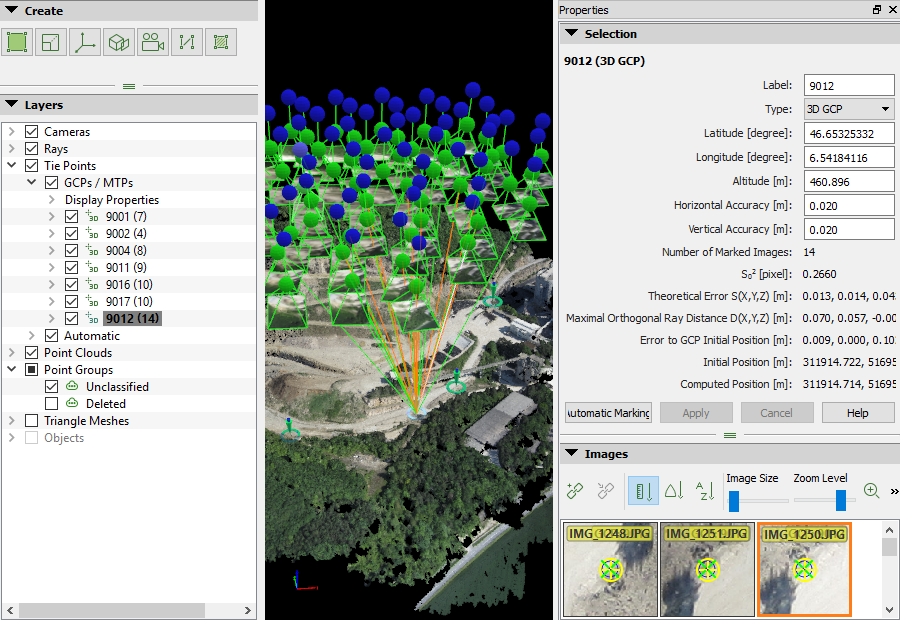
3. GCP/MTP 레이어에서 GCP를 선택합니다 . 오른쪽 사이드바에 해당 GCP의 속성과 GCP가 표시되는 이미지 목록이 나타납니다.
4. 이미지를 탐색하여 GCP의 정확한 위치를 찾으십시오
- 확대: 마우스 휠을 앞으로 움직입니다.
- 축소: 마우스 휠을 뒤로 움직입니다.
- 이동: 마우스 왼쪽 클릭을 이용합니다.
- 이미지 크기를 변경하려면 이미지 크기 표시 줄의 화살표를 움직이세요.
5. 마우스 왼쪽 버튼을 사용하여 최소 2개의 이미지에 GCP의 정확한 위치를 표시합니다.
- 이미지에 GCP(지상 기준점)를 표시할 때, 해당 GCP의 모든 표시를 사용하여 새로운 3D 점을 계산합니다. GCP의 예상 3D 위치를 계산하려면 최소 2개의 이미지에 표시를 해야 합니다. 이렇게 계산된 3D 점은 보이는 모든 이미지에 다시 투영됩니다.
- 클릭한 위치에는 노란색 십자 표시와 원이. 노란색 원의 크기는 표시가 이루어진 확대/축소 수준을 나타냅니다. 확대 수준이 높은 상태에서 표시된 지점은 확대 수준이 낮은 상태에서 표시된 지점보다 더 중요하게 고려됩니다.
- 두 이미지에 GCP(지상 기준점)를 표시하면 모든 이미지에 녹색 십자 표시가 나타납니다. 이 녹색 십자 표시는 추정된 3D 지점의 재투영을 나타내며, 그 위치는 이미 표시된 GCP 위치에 따라 달라집니다.
- 두 이미지에 GCP를 표시한 후, 분홍색 원이 나타납니다. 이상치는 분홍색 원으로 표시되며 보정 결과에 영향을 미치지 않습니다.
6. (선택 사항) 자동 마킹을 나머지 이미지에서 GCP의 위치를 자동으로 감지합니다.
7. 대부분의 이미지에서 녹색 십자 표시가 올바른 위치에 있으면 [적용]을.
8. 나머지 GCP에 대해 3~7단계를 반복합니다.
9. 모든 GCP가 이미지에 표시되면 [처리] >[재최적화]를. 이렇게 하면 GCP를 사용하여 재구성이 다시 최적화됩니다.

10. (선택 사항) 새 품질 보고서를 생성하려면 프로세스 >품질 보고서 생성 을.
2. 기본 GCP/MTP 편집기 사용: GCP 좌표계가 임의적이거나 1단계 초기 처리를.
1. 메뉴 모음에서 프로젝트 > GCP/MTP 관리자를 클릭합니다 .
2. GCP /MTP 관리자 에서 기본 편집기를 클릭하면 기본 GCP/MTP 포인트 편집기 창이 나타납니다. 3. GCP /MTP 테이블 에서 표시할 GCP를 선택합니다.
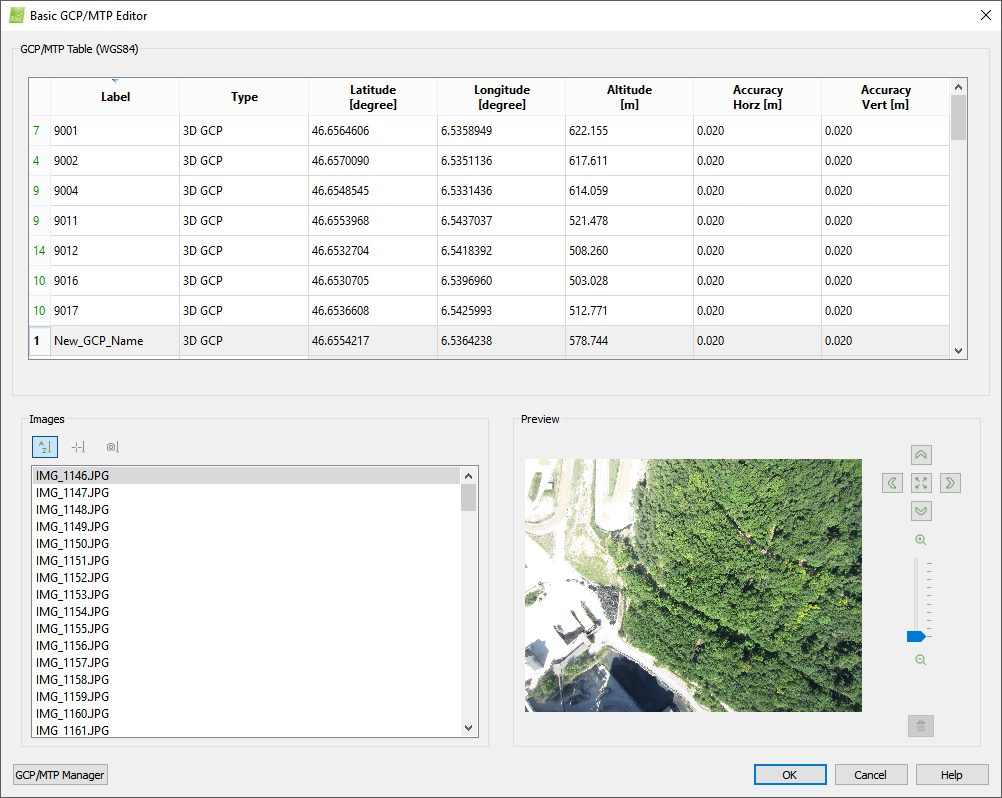
4. 이미지 섹션에서 이미지 목록을 정렬합니다.
 이름순: 이미지는 알파벳순으로 정렬됩니다.
 GCP와의 거리순 정렬: GCP에 가까운 이미지가 먼저 표시됩니다. 이 정렬 방식은 이미지와 GCP의 위치가 알려진 좌표계를 사용하여 지정된 경우에만 사용할 수 있습니다. 이것이 기본 정렬 모드입니다.
 표시된 이미지와의 거리순 정렬: 이미지를 선택하고 해당 이미지에 GCP(지상 기준점)를 표시하면, 이 옵션은 현재 선택된 이미지에 더 가까운 이미지들을 나열합니다. 이 정렬 기능은 이미지에 지리적 위치 정보가 있는 경우에만 사용할 수 있습니다.
5. 이미지 섹션에서 GCP를 표시할 이미지를 선택합니다. 선택 후 미리보기 섹션에 이미지가 표시됩니다.
6. 다음 방법으로 이미지 내에서 이동합니다.
- 확대: 마우스 휠을 앞으로 움직입니다.
- 축소: 마우스 휠을 뒤로 움직입니다.
- 이동: 마우스 왼쪽 클릭을 사용합니다.
- 이미지의 특정 지점을 빠르게 확대하려면 마우스 커서로 해당 지점을 가리킨 다음 Alt 키를 누르십시오. 키에서 손을 떼면 마지막 확대 수준으로 돌아갑니다.
- 확대/축소 수준을 0으로 설정하려면 Shift 키 를 누르세요 . Shift 키에서 손을 떼면 마지막 확대/축소 수준으로 돌아갑니다.
7. 이미지를 마우스 왼쪽 버튼으로 클릭하여 해당 지점을 표시합니다.
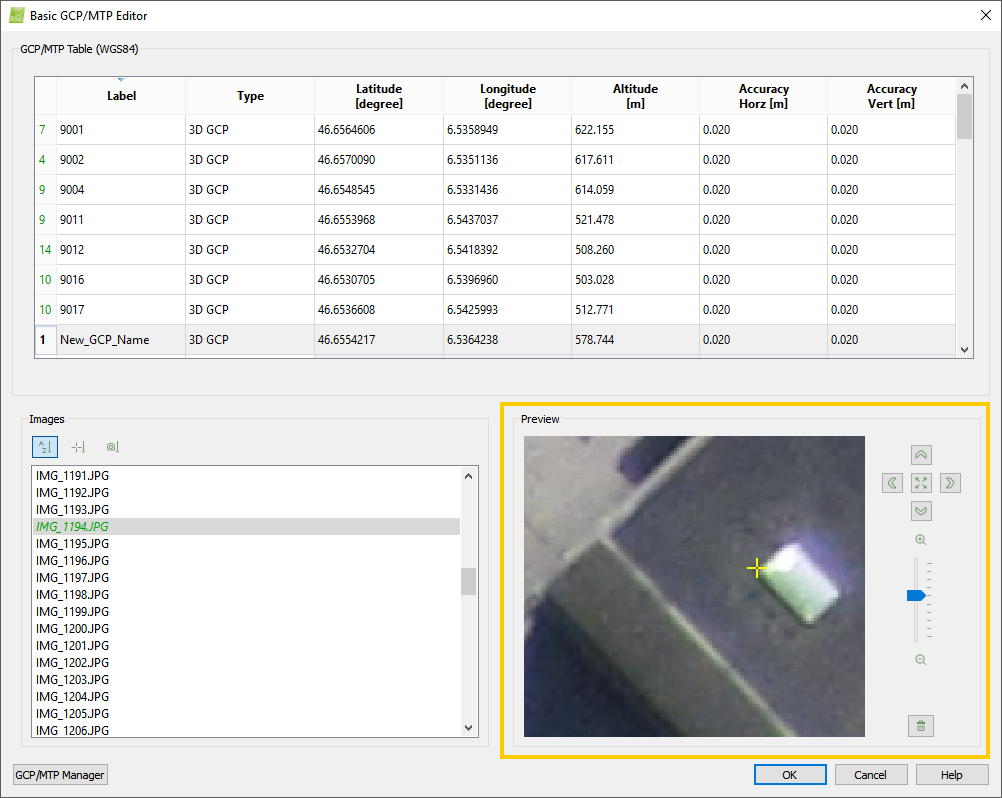
8. (선택 사항) 표시를 제거해야 하는 경우  [제거]를.
9. [이미지] 섹션에서 GCP를 표시할 다음 이미지를 선택합니다.
10. 다른 GCP에 대해 5~9단계를 반복합니다.
11. 확인을.