
PIX4Dmapper 입력값은 다음과 같습니다
- 이미지: PIX4mapper는 이미지 처리를 기반으로 합니다.
- 이미지 지리 위치 파일 (선택 사항): 이미지의 지리 위치 정보가 포함된 파일입니다.
- 지상 기준점(GCP) 파일 (선택 사항): GCP의 좌표가 포함된 파일입니다.
- 좌표계 파일 (선택 사항): GCP의 좌표계 또는 이미지 지리적 위치 정보가 포함된 파일입니다.
- GCP/수동 연결점 표시 파일 (선택 사항): 이미지에 표시된 GCP 및 수동 연결점의 이미지 좌표가 포함된 파일입니다.
- 포인트 클라우드 (선택 사항): 로 가져와 PIX4Dmapper DSM 및 정사영상을 생성할 수 있습니다.
- 처리 영역 (선택 사항): 가져올 수 있는 영역으로, 출력물이 생성될 영역을 정의합니다.
- 방사 측정 보정 이미지 (선택 사항): 방사 측정 보정 대상을 보여주는 이미지
- 체적 측정 정점/면적 (선택 사항): 체적 측정을 수행할 영역을 정의하는 가져올 수 있는 일부 정점 또는 표면(면적)입니다.
- 지수 계산기의 지역 (선택 사항): 지수 지도, 지수 값 및 색상별 지수 지도를 생성할 특정 지역입니다.
- 동영상 파일 (선택 사항): 정지 이미지 대신 동영상 파일을 가져와 처리할 수 있습니다.
이미지
PIX4Dmapper 는 이미지 처리 소프트웨어입니다. 이미지 파일은 JPEG 또는 TIFF 형식일 수 있습니다.
멀티밴드 TIFF(RGB/적외선/열화상),
1레이어(피라미드 없음, 멀티페이지 없음)
, 8, 10, 12, 14, 16비트 정수, 부동 소수점
이미지 지리 위치 파일 (선택 사항)
PIX4Dmapper 지리 위치 정보 유무에 관계없이 이미지를 처리할 수 있습니다.
이미지의 EXIF 데이터에 이미지 위치 정보가 포함되어 있으면 PIX4Dmapper EXIF 데이터에서 위치 정보를 자동으로 읽어오므로 지리 위치 파일이 필요하지 않습니다. 하지만 EXIF 데이터에 이미지의 GPS 위치 정보가 포함되어 있지 않으면 지리 위치 파일이 필요합니다. 모든 카메라 또는 GPS 시스템에서 제공하는 지리 위치 파일은 PIX4Dmapper와 호환되도록 편집할 수 있습니다. PIX4Dmapper 3D Robotics, CropCam, QuestUAV의 UAV와 Tetracam 카메라에서 제공하는 지리 위치 파일도 읽을 수 있습니다.
PIX4Dmapper 에서 가져올 수 있는 파일 형식은 다음과 같습니다
위도, 경도, 고도
WGS84(위도, 경도, 고도) 좌표를 사용하는 이미지 위치 정보 파일입니다. 파일 확장자는 .csv, .txt 또는 .dat입니다. 각 줄에는 네 개의 열이 있으며, 문자는 쉼표로 구분됩니다.
파일 형식은 아래 표에 설명되어 있습니다
IMG_3165.JPG,46.2345612,6.5611445,539.931234
IMG_3166.JPG,46.2323423,6.5623423,529.823423
위도 값은 -90°에서 90° 사이입니다.
경도 값은 -180°에서 180° 사이입니다.
IMG_3165.JPG,46.2345612,6.5611445,539.931234,1.698,4.392,90.859
IMG_3166.JPG,46.2323423,6.5623423,529.823423,4.571,2.977,94.714
위도 값은 -90°에서 90° 사이입니다.
경도 값은 -180°에서 180° 사이입니다.
IMG_3165.JPG,46.2345612,6.5611445,539.931234,1.698,4.392,90.859,5,10
IMG_3166.JPG,46.2323423,6.5623423,529.823423,4.571,2.977,94.714,5,10
위도 값은 -90°에서 90° 사이입니다.
경도 값은 -180°에서 180° 사이입니다.
경도, 위도, 고도
WGS84(경도, 위도, 고도) 좌표를 사용하는 이미지 위치 정보 파일입니다. 파일 확장자는 .csv, .txt 또는 .dat입니다. 각 줄에는 네 개의 열이 있으며, 문자는 쉼표로 구분됩니다.
파일 형식은 아래 표에 설명되어 있습니다
IMG_3165.JPG,46.2345612,6.5611445,539.931234
IMG_3166.JPG,46.2323423,6.5623423,529.823423
위도 값은 -90°에서 90° 사이입니다.
경도 값은 -180°에서 180° 사이입니다.
IMG_3165.JPG,46.2345612,6.5611445,539.931234,1.698,4.392,90.859
IMG_3166.JPG,46.2323423,6.5623423,529.823423,4.571,2.977,94.714
위도 값은 -90°에서 90° 사이입니다.
경도 값은 -180°에서 180° 사이입니다.
IMG_3165.JPG,46.2345612,6.5611445,539.931234,1.698,4.392,90.859,5,10
IMG_3166.JPG,46.2323423,6.5623423,529.823423,4.571,2.977,94.714,5,10
위도 값은 -90°에서 90° 사이입니다.
경도 값은 -180°에서 180° 사이입니다.
X, Y, Z
이미지의 지리적 위치 좌표는 임의의 투영 좌표계(X, Y, Z)로 제공됩니다. 파일 확장자는 .csv, .txt 또는 .dat입니다. 각 줄에는 네 개의 열이 있으며, 문자는 쉼표로 구분됩니다.
파일 형식은 아래 표에 설명되어 있습니다
시스템 단위가 미터인 경우 이미지 이름, X/동경 [미터], Y/북경 [미터], Z [미터]
시스템 단위가 피트인 경우 이미지 이름 , X/동경계 [피트], Y/북경계 [피트], z[피트]
시스템 단위가 미터인 경우 이미지 이름, X/동경계 [미터], Y/북경계 [미터], Z [미터], 오메가 [도], 파이 [도], 카파 [도]를 입력합니다.
시스템 단위가 피트인 경우 이미지 이름, X/동경계 [피트], Y/북경계 [피트], Z [피트], 오메가 [도], 파이 [도], 카파 [도]를 입력합니다.
시스템 단위가 미터인 경우 이미지 이름, X/동경 [미터], Y/북경 [미터], Z [미터], 오메가 [도], 파이 [도], 카파 [도], 수평 정확도 [미터], 수직 정확도 [미터]
이미지 이름, X/동경계 [피트], Y/북경계 [피트], Z [피트], 오메가 [도], 파이 [도], 카파 [도], 수평 정확도 [피트], 수직 정확도 [피트 ]
예, 엑스, 지
이미지의 지리적 위치 좌표는 임의의 투영 좌표계(Y, X, Z)로 제공됩니다. 파일 확장자는 .csv, .txt 또는 .dat입니다. 각 줄에는 네 개의 열이 있으며, 문자는 쉼표로 구분됩니다.
파일 형식은 아래 표에 설명되어 있습니다
시스템 단위가 미터인 경우 이미지 이름, Y/북위 [미터], X/동위 [미터], Z [미터]
시스템 단위가 피트인 경우 이미지 이름 , Y/북위 [피트], X/동위 [피트], Z [피트]
시스템 단위가 미터인 경우 이미지 이름, Y/북위 [미터], X/동위 [미터], Z [미터], 오메가 [도], 파이 [도], 카파 [도]를 입력합니다.
시스템 단위가 피트인 경우 이미지 이름, Y/북위 [피트], X/동위 [피트], Z [ 피트 ], 오메가 [도], 파이 [도], 카파 [도]를 입력합니다.
시스템 단위가 미터인 경우 이미지 이름, Y/북위 [미터], X/동위 [미터], Z [미터], 오메가 [도], 파이 [도], 카파 [도], 수평 정확도 [미터], 수직 정확도 [미터]
이미지 이름, Y/북위 [피트],X/동위 [피트],Z [피트], 오메가 [도], 파이 [도], 카파 [도], 수평 정확도 [피트], 수직 정확도 [피트 ]
3D 로봇 비행 기록
3D Robotics UAV가 제공하는 GPS 파일은 PIX4Dmapper 와 호환되므로 별도의 편집이 필요하지 않습니다.
크롭캠 비행 기록
CropCam 비행 로그 파일은 CropCam UAV에서 제공하는 GPS 로그 파일입니다. 이 파일은 PIX4Dmapper 와 호환되며 별도의 편집이 필요하지 않습니다.
파일 형식은 ASCII .txt 파일이며, 공백으로 문자를 구분합니다.
카메라는 일반적으로 Servo8에 장착됩니다.
카메라 트리거 값은 이미지가 촬영될 때 카메라 서보 모터가 받는 값입니다.
첫 번째 이미지 날짜는 첫 번째 이미지가 촬영된 날짜와 시간입니다. 첫 번째 이미지 지리적 위치 날짜는 첫 번째 이미지의 지리적 위치 정보가 기록된 날짜와 시간입니다. 이 두 값은 첫 번째 이미지와 첫 번째 이미지의 지리적 위치 사이의 시간 차이를 밀리초 단위로 계산하는 데 사용되며, 이를 통해 각 이미지에 정확한 지리적 태그를 연결할 수 있습니다.
QuestUAV 비행 기록
QuestUAV에서 제공하는 파일은 PIX4Dmapper 와 호환되므로 별도의 편집이 필요하지 않습니다.
테트라캠 비행 기록
Tetracam의 소프트웨어인 PixelWrench2에서 내보낸 파일은 PIX4Dmapper 와 호환되므로 별도의 편집이 필요하지 않습니다.
지상기준점(GCP) 파일 (선택 사항)
GCP는 좌표가 알려진, 지도를 작성할 영역의 지점입니다.
GCP 파일 형식은 .csv 또는 .txt 파일(ASCII)입니다. 3D GCP의 경우 한 줄에 4~6개의 열이, 2D GCP의 경우 한 줄에 3~5개의 열이 있으며, 문자는 쉼표로 구분됩니다. 형식은 아래 표에 설명되어 있습니다
레이블,위도[소수점 도],경도[소수점 도]
GCP0,46.23456,6.56114
GCP1,46.23234,6.56234
위도 값은 -90°에서 90° 사이입니다.
경도 값은 -180°에서 180° 사이입니다.
레이블, 위도[소수점 도], 경도[소수점 도], X축 정확도[미터], Y축 정확도[미터]
GCP0,46.23456,6.56114,5,10
GCP1,46.23234,6.56234,5,10
위도 값은 -90°에서 90° 사이입니다.
경도 값은 -180°에서 180° 사이입니다.
시스템 단위가 피트인 경우 레이블, X/동경계 [피트], Y/북경계 [피트]를 사용합니다.
시스템 단위가 미터인 경우 레이블, X/동경 [미터], Y/북경 [미터], X축 정확도 [미터], Y축 정확도 [미터] 시스템 단위가
피트인 경우 레이블, X/동경 [피트], Y/북경 [피트], X축 정확도 [피트], Y축 정확도 [피트]
레이블, 위도[소수점 도], 경도[소수점 도], 고도[미터]
GCP0,46.23456,6.56114,299.931
GCP1,46.23234,6.56234,299.823
위도 값은 -90°에서 90° 사이입니다.
경도 값은 -180°에서 180° 사이입니다.
레이블, 위도[소수점 도], 경도[소수점 도], 고도[미터], 수평 정확도[미터], 수직 정확도[미터]
GCP0,46.23456,6.56114,299.931,5,10
GCP1,46.23234,6.56234,299.823,5,10
위도 값은 -90°에서 90° 사이입니다.
경도 값은 -180°에서 180° 사이입니다.
단위가 피트인 경우 레이블, X/동경계 [피트], Y/북경계 [피트], z[피트]를 사용합니다.
시스템 단위가 미터인 경우 레이블, X/동경 [미터], Y/북경 [미터], z[미터], 수평 정확도 [미터], 수직 정확도 [미터]를 표시합니다. 시스템 단위가 피트인 경우
레이블, X/동경 [피트], Y/북경 [피트], z[피트], 수평 정확도 [피트], 수직 정확도 [피트]를 표시합니다.
좌표계 파일 (선택 사항)
좌표계 파일은 특정 좌표계에 대한 정보를 담고 있는 .prj 파일입니다. 이 파일은 선택 사항입니다.
.prj 파일에 포함된 정보는 다음을 명시합니다
- 지리적 좌표계 또는 지도 투영법의 명칭
- 자료
- 회전 타원체
- 본초 자오선
- 사용된 단위
- 지도 투영법을 정의하는 데 필요한 매개변수는 다음과 같습니다
- 출발지의 위도
- 스케일 팩터
- 중앙 자오선
- 잘못된 북쪽 방향
- 가짜 동쪽
- 표준 병렬
.prj 좌표계 구문 파일을 얻거나 생성하는 방법에 대한 자세한 내용은 " .prj 좌표계 구문 파일을 얻거나 생성하는 방법"을.
GEOGCS["GCS_North_American_1927",DATUM["D_North_American_1927",SPHEROID["Clarke_1866",
6378206.4,294.9786982],PRIMEM["Greenwich",0],UNIT["Degree",0.0174532925199433]]]
GCP/수동 연결점 표시 파일 (선택 사항)
GCP(지상 기준점)/수동 연결점은 이미지에 표시해야 합니다. 표시가 완료되면 해당 이미지 좌표를 .txt, .csv 또는 .xml 파일(GCP/수동 연결점 표시 파일)에 저장할 수 있습니다. 이렇게 하면 사용자는 다음에 동일한 프로젝트를 실행할 때(예: 기존 프로젝트에 새 이미지 추가) GCP/수동 연결점을 수동으로 다시 표시할 필요 없이 저장된 GCP/수동 연결점 표시를 사용할 수 있습니다.
GCP/수동 연결점 이미지 좌표 파일은 다음과 같습니다
좌표계의 원점은 이미지의 왼쪽 상단입니다. 축은 아래 이미지와 같이 설정되어 있습니다
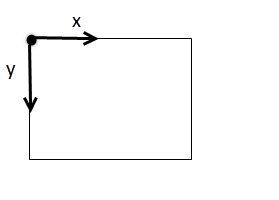
GCP 이미지 좌표는 픽셀 단위로 표시됩니다
이미지 이름, GCP/수동 연결점 레이블, 이미지 좌표(x), 이미지 좌표(y), (선택 사항) 확대/축소 수준, (선택 사항) 이미지 디렉토리
각 이미지는 이미지 이름으로 시작하고 -99로 끝나는 블록으로 설명됩니다. 이미지 이름이 포함된 줄은 공백으로 구분된 두 개의 요소로 구성됩니다
이미지_이름 기타_문자열
이미지 블록의 나머지 줄은 이미지의 GCP/수동 연결점 위치를 설명합니다. 각 줄은 공백으로 구분된 세 개의 요소로 구성됩니다.
GCP/수동 연결점 이름 GCP/수동 연결점 위치X GCP/수동 연결점 위치Y
GCP/Manual Tie Point_name은 프로젝트에 이미 가져오거나 생성된 GCP/수동 연결점의 이름이어야 합니다.
GCP/Manual Tie Point_positionX와 GCP/Manual Tie Point_positionY는 이미지 상의 GCP/수동 연결점 좌표입니다.
좌표계의 원점은 이미지의 중심(Cx, Cy)이며(주점이 아님), 축은 아래 이미지와 같이 설정되어 있습니다

GCP 이미지 좌표는 밀리미터 또는 픽셀 단위로 제공할 수 있습니다.
좌표계의 원점은 이미지의 왼쪽 상단입니다. 축은 아래 이미지와 같이 설정되어 있습니다
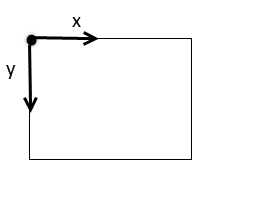
GCP 이미지 좌표는 픽셀 단위로 제공됩니다.
포인트 클라우드 (선택 사항)
LiDAR 기술과 같은 외부 소스에서 생성된 포인트 클라우드는 PIX4Dmapper 에서 DSM 및 정사영상을 생성하는 데 사용할 수 있습니다. 이러한 포인트 클라우드를 사용하는 경우, PIX4Dmapper 에서 생성된 포인트 클라우드는 DSM 및 정사영상 생성에 고려되지 않습니다.
처리 영역 (선택 사항)
이미지가 포함하는 전체 영역에 대한 출력을 생성할 필요가 없는 경우, 처리 영역을 정의하는 파일을 가져올 수 있습니다. 처리 영역에 대한 자세한 내용은 메뉴 보기 > rayCloud > 왼쪽 사이드바 > 레이어 > 처리 영역을 참조하십시오.
해당 파일은 PIX4Dmapper 데이터베이스의 모든 좌표계를 사용할 수 있습니다.
방사 측정 보정 이미지 (선택 사항)
조명 및 센서의 영향을 고려하여 이미지 반사율을 보정하고 수정해야 하는 경우, 알베도 값이 알려진 반사율 타겟이 표시된 이미지를 가져올 수 있습니다. 자세한 내용은 메뉴 프로세스 > 처리 옵션... > 3. DSM, 정사영상 및 인덱스 > 인덱스 계산기를 참조하십시오.
부피 측정 꼭짓점/면적
특정 영역의 부피를 정의해야 하는 경우, 해당 영역 또는 해당 영역을 정의하는 꼭짓점이 포함된 .shp 파일을 가져올 수 있습니다. 이 .shp 파일은 PIX4Dmapper 사용하여 부피 .shp 파일을 내보내는 방법에 대한 자세한 내용은 " PIX4Dmapper부피 내보내기 방법"을.
지수 계산기용 영역
인덱스 맵, 인덱스 값 및 색상 인덱스 맵을 생성할 특정 영역을 정의해야 하는 경우, 해당 영역이 포함된 .shp 파일을 가져올 수 있습니다.
비디오 파일
PIX4Dmapper 비디오 프레임을 처리할 수 있습니다.
- 정확한 지도 제작을 위해 동영상을 녹화하는 것은 권장하지 않습니다. 동영상으로 제작한 결과물의 품질은 정지 이미지를 사용했을 때보다 거의 항상 떨어집니다.
- GoPro 4나 DJI 같은 카메라로 촬영한 4K 영상은 괜찮은 결과물을 보여줍니다.
- 일반적으로 풀 HD 영상으로는 만족스러운 결과를 얻기에 충분하지 않습니다.
동영상 편집에 대한 자세한 내용은 동영상 편집 활용 방법( How to use Videos for Processing)을.