
이 문서에서는 처리 단계를 PIX4Dmapper. 의 보정 자세히 설명합니다
접근 방법: 메뉴 모음에서 [처리] > [처리 옵션...]을 클릭하면 [ 처리 옵션] 팝업 창이 나타납니다. [1. 초기 처리]를 클릭합니다 . 기본적으로 [일반] 탭만 표시됩니다. 왼쪽 하단에서 [ 고급] 상자를 선택하여 [보정] 탭을 표시합니다 .

1 단계 초기 처리의 처리 옵션과 원하는 출력값을 변경할 수 있습니다 . 이 단계는 5개의 섹션으로 구성되어 있습니다.
- 추출할 키포인트 개수: 추출할 키포인트 개수를 설정할 수 있습니다.
- 보정: 카메라의 내부 및 외부 매개변수를 최적화하는 방법을 선택할 수 있습니다.
- 재매칭: 초기 처리의 첫 번째 단계 이후에 추가 매칭을 허용합니다.
- 전처리: 전처리 옵션을 선택할 수 있습니다.
- 내보내기 : 1단계 초기 처리 의 결과물을 선택할 수 있습니다
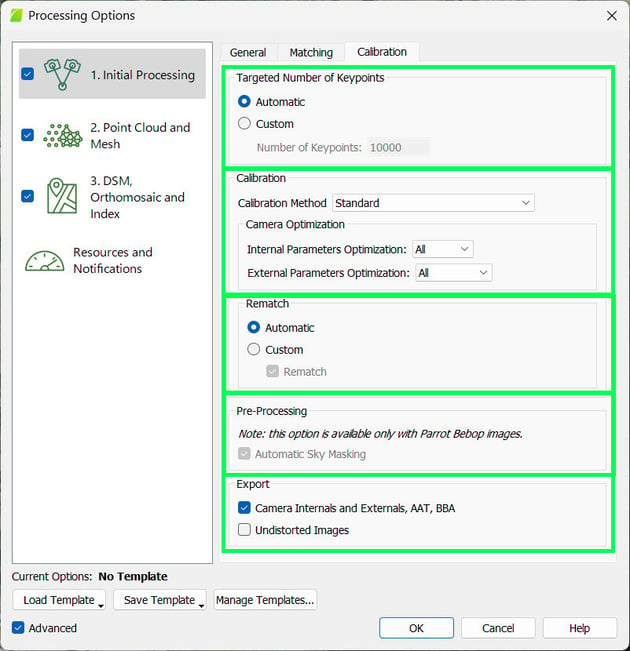
추출할 키포인트의 개수를 설정할 수 있습니다.
- 자동(기본값): 추출할 키포인트를 자동으로 선택하는 방식입니다.
- 사용자 지정:지시합니다 PIX4Dmapper 특정 개수의 키포인트를 식별하도록.
- 키포인트 개수: 이미지당 추출할 최대 키포인트 개수입니다.
참고: 이미지별 특징점을 추출할 때, 각 특징점에 내부 점수가 부여됩니다. 이 점수를 기반으로 최적의 특징점이 선택됩니다.
카메라의 내부 및 외부 매개변수를 최적화하는 방법을 선택할 수 있습니다.
최적화 단계는 최적의 재구성 결과가 얻어질 때까지 자동 항공 삼각측량(AAT), 번들 블록 조정(BBA) 및 카메라 자체 보정 단계를 여러 번 실행하는 것으로 구성됩니다
- 교정 방법
- 표준(기본값)
- 대안: 정확한 지리 위치 정보, 낮은 텍스처 함량, 비교적 평평한 지형(예: 경작지)을 가진 항공 수직 이미지에 최적화되어 있습니다. 데이터 세트에서 경사각(>35도) 이미지의 비율이 5%를 초과하면 보정이 실패합니다. 또한 전체 이미지의 최소 75%에 지리 위치 정보가 있어야 합니다.
- 정확한 위치 정보 및 방향: 매우 정확한 이미지 위치 정보 및 방향 정보를 필요로 하는 프로젝트에 최적화되어 있습니다. 이 보정 방법을 사용하려면 모든 이미지의 위치 정보와 방향 정보가 정확하게 입력되어 있어야 합니다. 정확한 위치 정보 파이프라인에 대한 자세한 내용은 FAQ를.
- 카메라 최적화: 이 옵션은 어떤 카메라 매개변수를 최적화할지 정의합니다.
- 내부 매개변수 최적화: 카메라 모델의 어떤 내부 카메라 매개변수를 최적화할지 정의합니다.
- 모두(기본값): 카메라의 모든 내부 매개변수를 최적화합니다. 드론에 사용되는 것과 같은 소형 카메라는 온도나 진동에 매우 민감하여 카메라 보정에 영향을 미칩니다. 따라서 이러한 카메라로 촬영한 이미지를 처리할 때는 이 옵션을 선택하는 것이 좋습니다.
- 없음: 카메라 내부 매개변수를 최적화하지 않습니다. 이미 보정된 대형 카메라를 사용하고 해당 보정 매개변수를 처리 과정에 사용할 때 권장됩니다.
- 선도: 가장 중요한 카메라 내부 매개변수를 최적화합니다. 이 옵션은 롤링 셔터 속도가 느린 카메라와 같은 특정 카메라를 처리하는 데 사용됩니다. 원근 렌즈 카메라 모델의 경우 가장 중요한 내부 카메라 매개변수는 초점 거리와 첫 번째 및 두 번째 방사 왜곡 매개변수이며, 어안 렌즈 카메라 모델의 경우 다항식 계수입니다.
- 모든 사전 정보: 최적의 내부 매개변수가 초기 값에 가깝도록 강제합니다.
팁: 초기 카메라 매개변수와 최적화된 카메라 매개변수 간의 차이가 5%보다 큰 경우, All Prior 옵션을 사용하여 계산된 값을 초기 값에 가깝게 유지할 수 있습니다. 이러한 현상은 일반적으로 최적의 카메라 보정을 위한 충분한 시각적 정보를 제공하지 않는 평평하고 균질한 영역의 데이터 세트에서 발생합니다.- 외부 매개변수 최적화카메라의 위치와 방향을 지정합니다. 외부 카메라 매개변수를 최적화하는 방법을 정의합니다.
- 모두(기본값): 카메라 모델이 선형 롤링 셔터 모델을 따르는 경우, 카메라의 회전 및 위치뿐만 아니라 선형 롤링 셔터도 최적화합니다. 이 경우 카메라 모델을 다음과 같이 정의해야 합니다. 메뉴 프로젝트 > 이미지 속성 편집기... > 선택한 카메라 모델 > 카메라 모델 편집.
- 없음: 외부 카메라 매개변수를 최적화하지 않습니다. 정확한 위치 및 방향 을 선택한 . 카메라 방향과 위치가 알려져 있고 매우 정확한 경우에만 권장됩니다.
- 방향: 카메라의 방향만 최적화합니다. 정확한 위치 정보 및 방향 보정 방법을 선택한 경우에만 활성화됩니다 . 카메라 위치가 알려져 있고 매우 정확하지만 방향은 카메라 위치만큼 정확하지 않은 경우에만 권장됩니다.
- 내부 매개변수 최적화: 카메라 모델의 어떤 내부 카메라 매개변수를 최적화할지 정의합니다.
메모:
카메라 최적화 처리 옵션은 어떤 카메라 매개변수를 최적화할지 정의합니다. 카메라 매개변수에는 두 가지 유형이 있습니다.
- 카메라 내부 매개변수: 카메라 모델의 매개변수입니다.
- 외부 카메라 매개변수: 카메라의 위치 및 방향.
최적화 절차는 최적화된 값을 계산하기 위해 몇 가지 초기값으로 시작합니다. 사용되는 초기값은 다음과 같습니다
- 카메라 내부 매개변수: 초기값은 선택된 카메라 모델에서 추출됩니다.
- 외부 카메라 매개변수 : 초기값은 1 단계 초기 처리 중 자동 항공 삼각측량(AAT)에서 추출 하거나, 보정 방법 으로 정확한 위치 및 방향 설정이 선택된 경우 위치 정보와 IMU를 사용하여 추출합니다
1 단계 초기 처리가 완료되면 내부 및 외부 카메라 매개변수에 대한 최적화된 값이 출력 파일에 저장됩니다. 1단계 초기 처리 중에 생성된 파일에 대한 자세한 내용은 " 출력 매개변수 폴더에는 무엇이 들어 있습니까 ?" 를 참조하십시오
내부 카메라 매개변수의 초기값과 최적화값도 표시됩니다 품질 보고서.초기 처리의 첫 번째 부분 이후에 더 많은 일치 항목을 추가할 수 있도록 하여 일반적으로 재구성 품질을 향상시킵니다
- 자동(기본값): 이미지 수가 500개 미만인 프로젝트에 대해서만 재매칭 기능을 활성화합니다.
- 사용자 지정: 프로젝트에 대해 재매칭을 수행할지 여부를 선택할 수 있습니다.
- 재경기: 재경기 옵션을 활성화합니다.
전처리 옵션을 선택할 수 있습니다
- 자동 하늘 마스킹: 기본적으로 선택되어 있으며 Parrot Bebop 이미지로 구성된 프로젝트에서만 사용할 수 있습니다. 자동 하늘 마스킹은 이미지에서 하늘로 가려진 픽셀을 마스킹하여 포인트 클라우드의 노이즈를 방지합니다.
출력 유형을 선택할 수 있습니다
- 카메라 내부 및 외부, AAT, BBA: 이 옵션을 선택하면 AAT, BBA 결과와 최적화된 카메라 내부 및 외부 매개변수가 내보내집니다.
- 왜곡되지 않은 이미지이 옵션을 선택하면 선택한 카메라 모델의 최적화된 왜곡 매개변수를 사용하여 각 원본 이미지의 왜곡되지 않은 복사본이 생성됩니다.
중요: 이 기능은 원근 렌즈 카메라 모델을 사용하여 이미지를 처리할 때만 사용할 수 있습니다.
단계 초기 처리가 이미 완료된 경우, 1단계를 다시 실행하지 않고도 왜곡 보정 이미지를 생성할 수 있습니다. 자세한 내용은 메뉴 처리 > 왜곡 보정 이미지 저장 을.
참고: 카메라 왜곡에 대한 자세한 내용은
카메라 왜곡 페이지를.