
보정 탭( 메뉴 프로세스 > 처리 옵션... > 1. 초기 처리 > 보정 ) PIX4Dmapper 생성합니다 의 1단계 초기 처리 에서 카메라 내부 및 외부, AAT, BBA 옵션을 선택하면 PIX4Dmapper params 폴더를 .
이 폴더는 ...\project_name\1_initial\params 경로에서 찾을 수 있습니다
params 폴더 에는 다음 파일들이 포함되어 있습니다.
- 디브피
- 프로젝트_이름_tp_빙고
- 프로젝트 이름_tp_orima
- 프로젝트 이름_tp_pix4d
- 프로젝트 이름_보정된_카메라_매개변수
- 프로젝트 이름_보정된_외부_카메라_매개변수
- 프로젝트 이름_보정된_외부_카메라_매개변수_wgs84
- 프로젝트 이름_보정된_외부_카메라_매개변수 오류
- 프로젝트 이름_보정된_이미지_위치
- 프로젝트 이름_보정된_내부_카메라_매개변수.cam
- project_name_pix4d_calibrated_internal_camera_parameters.cam
- 프로젝트_이름_ 카메라.ssk
- project_name_photo.ssk
- 프로젝트 이름_예상 GCP 위치(프로젝트에 GCP가 가져온 경우)
- 프로젝트 이름_이미지_투-출력_변환
- 프로젝트 이름_측정된_추정된_GCP_위치 (GCP가 프로젝트에 가져온 경우)
- 프로젝트 이름_측정된 GCP 위치 (GCP가 프로젝트에 가져온 경우)
- 프로젝트 이름_pmatrix
- 프로젝트명_태양각도
- 프로젝트 이름 오프셋.xyz
- 프로젝트_이름_wkt.prj
- 프로젝트명_결과_상관관계_내부
- 프로젝트 이름 포인트 불확실성
디브피
이 파일에는 내부 및 외부 방향의 이미지가 각각 하나씩 포함되어 있으며 DAT/EM 소프트웨어에서 사용할 수 있습니다. 이 파일은 보정 탭의 1단계 초기 처리 ( 메뉴 처리 > 처리 옵션... > 1. 초기 처리 > 보정 )에서 '왜곡 없는 이미지' 옵션을 선택한 경우에만 내보내집니다 .
프로젝트_이름_tp_빙고
이 파일에는 GCP(지상 기준점)와 체크포인트, 그리고 일부 자동 연결점의 이미지 좌표(모든 보정된 이미지에 대해)가 포함되어 있습니다. 이 좌표는 원본(왜곡된) 이미지를 기준으로 합니다. 자세한 내용은 " 초기 처리 중에 생성되는 빙고 파일이란 무엇입니까?"를. 이 파일은 BINGO 소프트웨어와 함께 사용할 수 있습니다.
프로젝트 이름_tp_orima
이 파일에는 보정된 카메라의 GCP(지상 기준점) 및 체크포인트, 그리고 일부 자동 연결점에 대한 정보가 포함되어 있습니다. 오리마(Orima) 소프트웨어와 함께 사용할 수 있습니다.
프로젝트 이름_tp_pix4d
이 표에는 GCP(지상 기준점), 체크포인트 및 일부 자동 연결점의 이미지 좌표(모든 보정된 이미지에 대해)가 포함되어 있습니다. 이 좌표는 원본(왜곡된) 이미지를 기준으로 합니다. 네 번째 열은 해당 지점의 축척(상대적 정확도)입니다. 축척이 2인 지점은 축척이 4인 지점보다 더 정확합니다. 예를 들어, 건물의 가장자리에 위치한 지점은 질감이 없는 건물 벽면에 위치한 지점보다 더 정확할 가능성이 높습니다.
프로젝트 이름_보정된_카메라_매개변수
보정된 각 카메라에는 다음과 같은 정보가 포함되어 있습니다
- 파일 이름 이미지 너비 이미지 높이
- 카메라 매트릭스 K [3x3]
- 방사형 왜곡 [3x1]
- 접선 왜곡 [2x1]
- 카메라 위치 t [3x1]
- 카메라 회전 R [3x3]
- 카메라 모델 m = K [R|-Rt] X = KRX - KRt = Pmatrix* X, 여기서 X는 3D 점입니다.
프로젝트 이름_보정된_외부_카메라_매개변수
보정된 각 카메라에는 다음과 같은 정보가 포함되어 있습니다
- 이미지 이름
- X: 출력 좌표계에서 계산된 X 좌표.
- Y: 출력 좌표계에서 계산된 Y 좌표.
- Z: 출력 좌표계에서 계산된 Z 좌표.
- Omega: 출력 좌표계에서 계산된 Omega 각도(도). 자세한 내용은 " 오메가, 파이, 카파는 어떻게 정의되나요?"를.
- Phi: 출력 좌표계에서 계산된 Phi 각도(도). 자세한 내용은 오메가, 파이, 카파의 정의를 참조하세요.
- 카파: 출력 좌표계에서 계산된 카파 각도(도). 자세한 내용은 오메가, 파이, 카파의 정의를 참조하세요.
내부 및 외부 카메라 파라미터 정의에 대한 자세한 내용은 " 내부 및 외부 카메라 파라미터는 어떻게 정의되나요?"를.
프로젝트 이름_보정된_외부_카메라_매개변수_wgs84
보정된 각 카메라에는 다음과 같은 정보가 포함되어 있습니다
- 이미지 이름
- 경도: WGS84 좌표계로 계산된 경도입니다.
- 위도: WGS84 좌표계로 계산된 위도.
- 고도: WGS84 좌표계로 계산된 고도.
- Omega: 출력 좌표계에서 계산된 Omega 각도(도). 자세한 내용은 " 오메가, 파이, 카파는 어떻게 정의되나요?"를.
- Phi: 출력 좌표계에서 계산된 Phi 각도(도). 자세한 내용은 오메가, 파이, 카파의 정의를 참조하세요.
- 카파: 출력 좌표계에서 계산된 카파 각도(도). 자세한 내용은 오메가, 파이, 카파의 정의를 참조하세요.
내부 및 외부 카메라 파라미터 정의에 대한 자세한 내용은 " 내부 및 외부 카메라 파라미터는 어떻게 정의되나요?"를.
프로젝트 이름_보정된_외부_카메라_매개변수_오류
보정된 각 카메라에는 다음과 같은 정보가 포함되어 있습니다
- 이미지 이름
- cameraIndex: 카메라가 속한 그룹을 지정하는 인덱스입니다.
- 카메라 이름
- X_opt: 출력 좌표계에서 계산된 X 좌표입니다.
- Y_opt: 출력 좌표계에서 계산된 Y 좌표입니다.
- Z_opt: 출력 좌표계에서 계산된 Z 좌표입니다.
- X_gps: 출력 좌표계에서 카메라의 입력 X 위치입니다.
- Y_gps: 출력 좌표계에서 카메라의 입력 Y 위치입니다.
- Z_gps: 출력 좌표계에서 카메라의 입력 Z 위치입니다.
- X_acc: 카메라 위치의 X축 정확도.
- Y_acc: 카메라 위치의 Y축 정확도.
- Z_acc: 카메라 위치의 Z축 정확도.
- Omega: 카메라의 계산된 오메가 각도(도 단위).
- 파이(φ): 카메라의 계산된 파이 각도(도 단위).
- 카파: 카메라의 계산된 카파 각도(도).
- Xo: 이미지 행에서 가장 먼저 읽어내는 X 위치이며, 카메라 모델이 롤링 셔터 방식인 경우 계산됩니다.
- Yo: 먼저 읽어들인 이미지 행의 Y 위치이며, 카메라 모델이 롤링 셔터 방식인 경우 계산됩니다.
- Zo: 먼저 읽어들인 이미지 행의 Z 위치이며, 카메라 모델이 롤링 셔터 방식인 경우 계산됩니다.
- Xrows: 마지막으로 읽어들인 이미지 행의 X 위치이며, 카메라 모델이 롤링 셔터 방식인 경우 계산됩니다.
- Yrows: 마지막으로 읽어들인 이미지 행의 Y 위치이며, 카메라 모델이 롤링 셔터 방식인 경우 계산됩니다.
- Zrows: 마지막으로 읽어들인 이미지 행의 Z 위치이며, 카메라 모델이 롤링 셔터 방식인 경우 계산됩니다.
- X_uncertainty: 출력 좌표계에서 계산된 X 좌표의 불확실성입니다.
- Y_uncertainty: 출력 좌표계에서 계산된 Y 좌표의 불확실성입니다.
- Z_uncertainty: 출력 좌표계에서 계산된 Z 좌표의 불확실성입니다.
- Omega_uncertainty: 카메라의 오메가 각도에 대한 불확실성.
- Phi_uncertainty: 카메라의 파이(φ) 각도의 불확실성.
- Kappa_uncertainty: 카메라의 카파 각도에 대한 불확실성.
- X_rs_uncertainty: 카메라 롤링 셔터의 X축 방향 불확실성.
- Y_rs_uncertainty: 카메라 롤링 셔터의 Y축 방향 불확실성.
- Z_rs_uncertainty: 카메라 롤링 셔터의 Z축 방향 불확실성.
- inlierProb: 0에서 1 사이의 값으로 이상치 점수를 나타냅니다(<0.5는 이상치에 해당)
이 정보는 입력 이미지 위치의 지리적 위치 및 정확도를 분석하는 데 사용할 수 있습니다.
내부 및 외부 카메라 파라미터 정의에 대한 자세한 내용은 " 내부 및 외부 카메라 파라미터는 어떻게 정의되나요?"를.
프로젝트 이름_보정된_이미지_위치
보정된 각 카메라에는 다음과 같은 정보가 포함되어 있습니다
- 이미지 이름
- X: 출력 좌표계에서 계산된 X 좌표.
- Y: 출력 좌표계에서 계산된 Y 좌표.
- Z: 출력 좌표계에서 계산된 Z 좌표.
내부 및 외부 카메라 파라미터 정의에 대한 자세한 내용은 " 내부 및 외부 카메라 파라미터는 어떻게 정의되나요?"를.
프로젝트 이름_보정된_내부_카메라_매개변수.cam
다음 정보가 포함되어 있습니다
- FOCAL: 최적화된(계산된) 초점 거리
- 주점 오프셋 xpoff ypoff (mm) (Inpho): Inpho 소프트웨어에서 사용해야 하는 x축 및 y축 방향의 주점 오프셋입니다. 자세한 내용은 가져오는 방법을 PIX4Dmapper 출력물을 Inpho로.
- 주점 오프셋(xpoff, ypoff, mm): 주점의 x축 및 y축 방향 오프셋(mm).
- 주점 오프셋(xpoff, ypoff, 픽셀): 주점의 x축 및 y축 방향 오프셋을 픽셀 단위로 나타낸 값입니다.
- 렌즈 왜곡에 대한 정보입니다.
project_name_pix4d_calibrated_internal_camera_parameters.cam
이 파일에는 최적화된(계산된) 카메라 내부 매개변수에 대한 정보가 포함되어 있습니다.
- 초점 거리(mm)
- 주요 지점 Py [mm]
- 주요 지점 Py [mm]
- 대칭(방사형) 렌즈 왜곡 K1
- 대칭(방사형) 렌즈 왜곡 K2
- 대칭(방사형) 렌즈 왜곡 K3
- 접선 렌즈 왜곡 T1
- 접선 렌즈 왜곡 T2
내부 및 외부 카메라 파라미터 정의에 대한 자세한 내용은 " 내부 및 외부 카메라 파라미터는 어떻게 정의되나요?"를.
이러한 내부 카메라 파라미터는 품질 보고서에서도 확인할 수 있습니다. 자세한 내용은 " 품질 보고서 사양"을.
프로젝트_이름_ 카메라.ssk
이 파일에는 카메라 매개변수에 대한 정보가 포함되어 있습니다. ImageStation 소프트웨어 또는 기타 호환 가능한 스테레오 보기 소프트웨어와 함께 사용할 수 있습니다.
project_name_photo.ssk
이 파일에는 이미지에 대한 정보가 포함되어 있습니다. ImageStation 소프트웨어 또는 기타 호환 가능한 스테레오 보기 소프트웨어와 함께 사용할 수 있습니다.
프로젝트명_예상_GCPS_위치
GCP가 프로젝트로 가져온 경우 생성되는 메시지입니다. 다음 정보가 포함되어 있습니다
- GCP 라벨
- X: 출력 좌표계에서 계산된 X 좌표.
- Y: 출력 좌표계에서 계산된 Y 좌표.
- Z: 출력 좌표계에서 계산된 Z 좌표.
프로젝트 이름_이미지_투-출력_변환
이미지 지리적 위치 좌표계와 출력 좌표계 간의 사이트 보정 변환을 정의합니다. 이 파일은 사이트 보정 매개변수 창 에서 가져와 향후 프로젝트에서 사용할 수 있습니다 . 자세한 내용은 사이트 보정 매개변수 사용 방법을 참조하십시오 .
프로젝트명_측정_추정_GCPS_위치
GCP가 프로젝트로 가져온 경우 생성되는 메시지입니다. 다음 정보가 포함되어 있습니다
- GCP 라벨
- GCP 측정 X: 입력 X 좌표를 출력 좌표계로 나타낸 값입니다.
- GCP 측정 Y: 입력 Y 좌표를 출력 좌표계로 나타낸 값입니다.
- GCP에서 측정한 Z 값: 입력 Z 좌표를 출력 좌표계로 나타낸 값입니다.
- GCP 추정 X: 출력 좌표계에서 계산된 X 좌표입니다.
- GCP 추정 Y: 출력 좌표계에서 계산된 Y 좌표입니다.
- GCP 추정 Z: 출력 좌표계에서 계산된 Z 좌표.
- GCP 가중치: GCP 처리 시 할당된 가중치입니다. 이 가중치는 GCP가 표시된 확대/축소 수준에 따라 결정됩니다. 자세한 내용은 메뉴 프로젝트 > 기본 GCP/MTP 편집기 > 미리보기를 참조하세요.
- # 이미지에서 GCP 표시됨: GCP가 표시된 이미지 수입니다.
프로젝트 이름_측정된_GCPS_위치
GCP가 프로젝트로 가져온 경우 생성되는 메시지입니다. 다음 정보가 포함되어 있습니다
- GCP 측정 X: 입력 X 좌표를 출력 좌표계로 나타낸 값입니다.
- GCP 측정 Y: 입력 Y 좌표를 출력 좌표계로 나타낸 값입니다.
- GCP에서 측정한 Z 값: 입력 Z 좌표를 출력 좌표계로 나타낸 값입니다.
프로젝트 이름_pmatrix
P-행렬에는 카메라의 내부 및 외부 매개변수에 대한 정보가 포함되어 있습니다. 이 행렬을 사용하면 3D 점의 3D 좌표(X, Y, Z)를 왜곡되지 않은 이미지의 2D 좌표(u, v)로 변환할 수 있습니다. 3D 좌표는 출력 좌표계로 표현됩니다. project_name_offset.xyz 파일에 있는 오프셋 값을 3D 좌표에서 빼야 합니다.
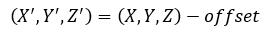
이 기능은 원근 렌즈 카메라와 PIX4Dmapper에서 생성된 왜곡 보정 이미지에서만 사용할 수 있습니다. (u,v)는 왜곡 보정 이미지에서 픽셀 단위로 제공되는 좌표입니다.
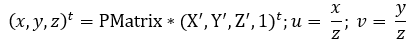
파일의 처음 네 자리 숫자는 행렬의 첫 번째 행에 해당합니다.
프로젝트명_태양각도
이 데이터에는 일사량 센서의 각도와 일사량 값이 포함되어 있습니다(해당 정보가 제공되는 경우).
프로젝트 이름 오프셋.xyz
이 값은 중심점과 출력 좌표계 사이의 오프셋을 나타냅니다. 텍스처가 적용된 메쉬(.obj 파일)와 밀집된 포인트 클라우드(.ply 및 .xyz 파일)에 사용할 수 있습니다. 이는 일부 출력물이 생성되는 로컬 좌표계와 출력 좌표계 간의 차이를 의미합니다.
프로젝트_이름_wkt.prj
이 파일에는 출력 좌표계의 투영 정보가 투영 형식으로 포함되어 있습니다.
프로젝트명_결과_상관관계_내부
이 데이터에는 최적화된 카메라 내부 매개변수 간의 상관관계 값이 포함되어 있습니다. 상관관계는 -1에서 1 사이의 값으로 표현되며, 0은 매개변수들이 서로 독립적임을, 1은 매개변수들이 완전히 상관되어 있음을 나타냅니다. 음의 상관관계는 한 변수가 증가할 때 다른 변수가 감소함을 의미합니다. 이 데이터에는 다음과 같은 정보가 포함되어 있습니다
- 카메라 모델명.
- 왜곡이 있는 카메라 모델.
- 열 헤더 - 내부 카메라 매개변수: 초점 거리, 주점 Px, 주점 Py, 방사형 렌즈 왜곡 R1, 방사형 렌즈 왜곡 R2, 방사형 렌즈 왜곡 R3, 접선형 렌즈 왜곡 T1, 접선형 렌즈 왜곡 T2.
- 상관 행렬.
프로젝트 이름 포인트 불확실성
이 출력에는 계산된 불확실성을 포함한 자동 연결점(ATP)의 축소된 목록이 포함되어 있습니다. 불확실성은 보정 단계 후에 계산됩니다. 이 출력은 지리 참조 프로젝트에서만 의미가 있습니다. 다음 정보가 포함되어 있습니다
- 출력 좌표계에서 ATP의 좌표.
- 불확실성 값. 단위는 출력 좌표계 단위에 따라 다릅니다.