
이 문서에서는 PIX4Dmapper에서 rayCloud를 사용할 때 표시되는 카메라 정보를 설명합니다. 보정된 이미지, 보정되지 않은 이미지, 그리고 비활성화된 카메라의 정보를 확인할 수 있습니다.
카메라 정보는 오른쪽 사이드바에 표시됩니다.
특정 카메라를 선택하면 해당 카메라 정보도 표시됩니다 레이어 왼쪽 사이드바의 섹션입니다.표시되는 카메라 정보는 다음과 같은 경우에 따라 다릅니다
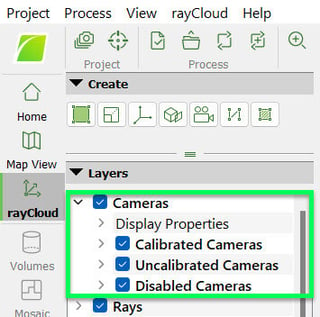
선택 섹션 에는 다음 정보가 표시됩니다 .
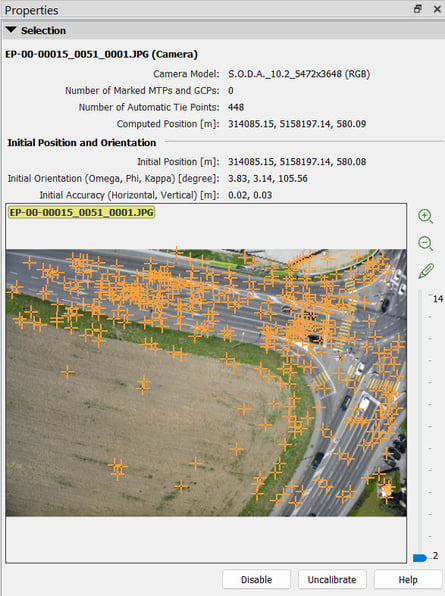
- 카메라: 선택한 카메라와 연결된 이미지의 이름입니다.
- 카메라 모델: 선택한 카메라와 관련된 카메라 모델명으로, 이미지 크기(픽셀, 가로 x 세로) 및 밴드 구성이 포함됩니다.
- 표시된 MTP 및 GCP 수: 이미지에 표시된 수동 Te 포인트/GCP의 수.
- 자동 연결점 개수: 이미지에서 발견된 일치하는 키포인트의 총 개수입니다.
- 계산된 위치 [단위]: 카메라의 계산된 X, Y, Z 위치입니다.
버튼:
- 비활성화: 이미지를 비활성화합니다. 재구성에서 카메라를 제거하려면 프로젝트를 다시 최적화해야 합니다. 이 버튼은 활성화된 카메라에 표시됩니다. 자세한 내용은 메뉴 프로세스 > 재최적화를
- 보정 해제: 카메라 보정 상태에 확신이 없는 경우 이 옵션을 선택해야 합니다.
- 도움말: PIX4Dmapper 도움말을 엽니다.
- 적용 ( 이미지 주석 도구를 사용할 때 사용 가능): 이미지 주석을 적용합니다.
이미지 미리보기: 보정된 카메라와 관련된 이미지를 표시합니다.
- 주황색 십자 표시: 다른 이미지의 키포인트와 일치하도록 자동 설정된 키포인트의 위치를 나타냅니다.
- 노란색 십자 표시: 이미지에 표시된 수동 연결 지점 또는 GCP를 나타냅니다.
- 오른쪽 슬라이더: 키포인트가 일치하는 데 필요한 최소 이미지 수를 선택할 수 있습니다.
-
 확대하기: 이미지를 확대합니다.
-
 축소: 이미지를 축소합니다.
- 이미지 주석: 이미지 주석 모드를 활성화합니다 .

- 마스크: 마스크 처리된 픽셀은 처리에 사용되지 않습니다. 적합 대상:
- 비계처럼 몇몇 이미지에만 나타나는 장애물을 제거합니다. 자세한 내용은 " 레이클라우드에서 주석 도구를 사용하여 포인트 클라우드의 장애물을 제거하는 방법"을.
- 직교평면의 배경 제거: 자세한 내용은 주석 도구를 사용하여 직교평면의 배경을 제거하는 방법을.
- (비밥 프로젝트용) 하늘 부분을 자동으로 제거합니다. 자세한 내용은 메뉴 프로세스 > 처리 옵션... > 1. 초기 처리 > 보정을 참조하십시오.
- 카브(Carve): 카메라 중심과 주석이 달린 픽셀을 연결하는 광선 상의 모든 3D 포인트는 처리에서 제외됩니다. 하늘 제거에 적합합니다. 자세한 내용은 다음을 참조하세요. 카브란 무엇인가요?주석 도구를 사용하여 포인트 클라우드에서 하늘을 제거하는 방법.
- 전역 마스크: 주석이 달린 픽셀이 모든 이미지에 전파됩니다. 이러한 픽셀이 모두 처리에 사용되는 것은 아닙니다. 드론 발처럼 모든 이미지에 일관되게 나타나는 장애물에 적합합니다. 자세한 내용은 " 레이클라우드에서 주석 도구를 사용하여 포인트 클라우드에서 장애물을 제거하는 방법"을.
- 확대/축소하려면 확대/축소할 위치에 마우스를 올려놓고 마우스 휠 버튼을 앞뒤로 움직이세요.
- 화면을 이동하려면 마우스 커서를 이동할 위치 위에 놓고 마우스 왼쪽 버튼을 누른 상태에서 마우스를 드래그하세요.
- 마우스 커서를 이미지 위에 올려놓고 스페이스바를 누르면 이미지가 전체 화면으로 표시되며, 확대/축소, 이동, 클릭 등이 가능합니다.
- 전체 화면 모드를 사용할 때는 다음을 입력하세요
- 공간: 이미지를 최소화하고 전체 화면 확대/축소 및 패닝은 수평으로 유지합니다.
- Esc 키: 이미지를 최소화하고 이전 확대/축소 및 이동 설정을 유지합니다.
이미지 섹션
이미지 미리보기(자동/수동 연결점 또는 GCP)에서 십자 표시를 두 번 클릭하면 이미지 섹션에 해당 지점이 있는 이미지(현재 선택된 이미지 포함)가 표시됩니다. 자세한 내용은 메뉴 보기 > 레이클라우드 > 오른쪽 사이드바 > 이미지 섹션을 참조하십시오.
보정되지 않은 카메라를 선택한 경우 수동으로 보정할 수 있습니다.
선택 섹션 에는 다음 정보가 표시됩니다 .
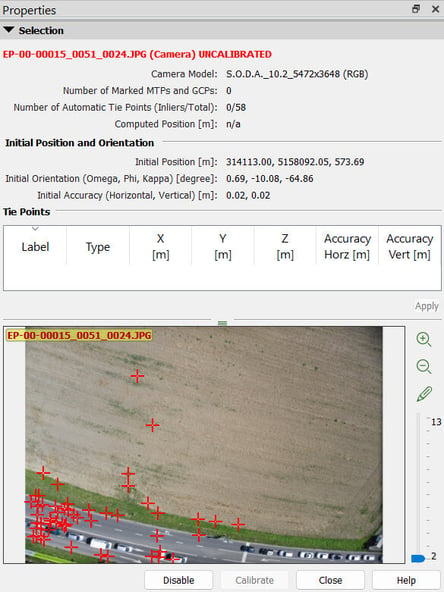
- 카메라: 선택한 카메라와 연결된 이미지의 이름입니다.
- 카메라 모델: 선택한 카메라와 관련된 카메라 모델명으로, 이미지 크기(픽셀, 가로 x 세로) 및 밴드 구성이 포함됩니다.
- 표시된 MTP 및 GCP 수: 이미지에 표시된 수동 Te 포인트/GCP의 수.
- 자동 연결점 개수(인라이어/총 개수): 이미지에서 발견된 인라이어 포인트와 일치하는 키포인트의 총 개수입니다.
- 계산된 위치 [단위]: 계산된 카메라의 X, Y, Z 위치입니다. 계산된 위치가 없으므로 n/a.
초기 위치 및 방향 섹션 에는 다음 정보가 표시됩니다 .
버튼:
- 비활성화: 이미지를 비활성화합니다. 재구성에서 카메라를 제거하려면 프로젝트를 다시 최적화해야 합니다. 이 버튼은 활성화된 카메라에 표시됩니다. 자세한 내용은 메뉴 프로세스 > 재최적화를
- 보정: 보정되지 않은 카메라를 보정할 수 있습니다. 이 버튼은 수동 연결점과 자동 연결점이 20개 이상 인라이어로 간주될 경우에만 활성화됩니다.
- 닫기: 수동 보정 모드를 종료합니다.
- 도움말: PIX4Dmapper 도움말을 엽니다.
- 적용: ( 이미지 주석 도구를 사용할 때 사용 가능): 이미지 주석을 적용합니다.
이미지 미리보기: 보정되지 않은 카메라와 관련된 이미지를 표시합니다.
- 붉은색 십자 표시: 다른 이미지의 키포인트와 일치하지 않는 자동 키포인트의 위치를 나타냅니다.
- 주황색 십자 표시: 다른 이미지의 키포인트와 정확하게 일치할 확률이 높은 자동 키포인트의 위치를 나타냅니다.
- 노란색 십자 표시: 이미지에 표시된 수동 연결 지점 또는 GCP를 나타냅니다.
- 오른쪽 슬라이더: 사용자가 키포인트를 일치시킬 수 있는 최소 이미지 수를 선택할 수 있도록 합니다.
-
 확대: 이미지를 확대해 보세요.
-
 축소: 이미지를 축소합니다.
- 이미지 주석: 이미지 주석 모드를 활성화합니다 .

이미지 주석 도구에는 다음 기능이 포함되어 있습니다.
- 마스크: 마스크 처리된 픽셀은 처리에 사용되지 않습니다. 적합 대상:
- 비계처럼 몇몇 이미지에만 나타나는 장애물을 제거합니다. 자세한 내용은 " 레이클라우드에서 주석 도구를 사용하여 포인트 클라우드의 장애물을 제거하는 방법"을.
- 직교평면의 배경 제거: 자세한 내용은 주석 도구를 사용하여 직교평면의 배경을 제거하는 방법을.
- (비밥 프로젝트용) 하늘 부분을 자동으로 제거합니다. 자세한 내용은 메뉴 프로세스 > 처리 옵션... > 1. 초기 처리 > 보정을 참조하십시오.
- 카브(Carve): 카메라 중심과 주석이 달린 픽셀을 연결하는 광선 상의 모든 3D 포인트는 처리에서 제외됩니다. 하늘 제거에 적합합니다. 자세한 내용은 다음을 참조하세요. 카브란 무엇인가요?주석 도구를 사용하여 포인트 클라우드에서 하늘을 제거하는 방법.
- 글로벌 마스크: 주석이 달린 픽셀이 모든 이미지에 전파됩니다. 이러한 픽셀이 모두 처리에 사용되는 것은 아닙니다. 드론의 발처럼 모든 이미지에 일관되게 나타나는 장애물에 적합합니다. 자세한 내용은 RayCloud에서 이미지에 주석을 다는 방법을.
- 확대/축소하려면 확대/축소할 위치에 마우스를 올려놓고 마우스 휠 버튼을 앞뒤로 움직이세요.
- 화면을 이동하려면 마우스 커서를 이동할 위치 위에 놓고 마우스 왼쪽 버튼을 누른 상태에서 마우스를 드래그하세요.
- 마우스 커서를 이미지 위에 올려놓고 스페이스바를 누르면 이미지가 전체 화면으로 표시되며, 확대/축소, 이동, 클릭 등이 가능합니다.
- 전체 화면 모드를 사용할 때는 다음을 입력하세요
- 공간: 이미지를 최소화하고 전체 화면 확대/축소 및 패닝은 수평으로 유지합니다.
- Esc 키: 이미지를 최소화하고 이전 확대/축소 및 이동 설정을 유지합니다.
기준점 섹션: 선택한 이미지에 표시된 수동 기준점 및 GCP에 대한 정보를 표 형식으로 표시합니다. 기준점 . 자세한 내용은 GCP/수동 기준점 표를.
- 적용: 이 버튼을 클릭하면 표시된 수동 연결점 및 GCP에 대한 새 표시 또는 변경 사항이 프로젝트에 추가됩니다.
이미지 섹션
이미지 미리보기(자동/수동 연결점 또는 GCP)에서 십자 표시를 두 번 클릭하면 이미지 섹션에 해당 지점이 있는 이미지(현재 선택된 이미지 포함)가 표시됩니다. 자세한 내용은 메뉴 보기 > 레이클라우드 > 오른쪽 사이드바 > 이미지 섹션을 참조하십시오.
선택 섹션 에는 다음 정보가 표시됩니다 .
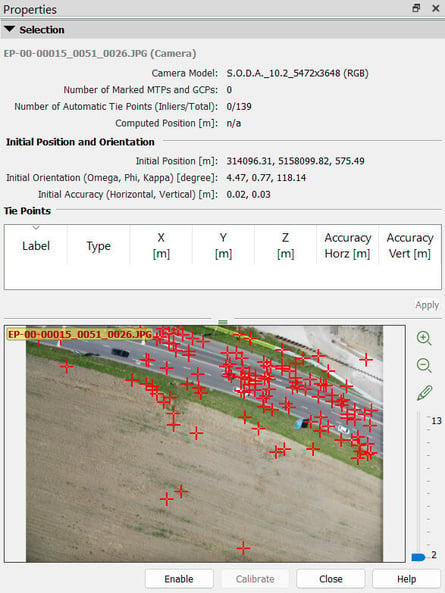
- 카메라: 선택한 카메라와 연결된 이미지의 이름입니다.
- 카메라 모델: 선택한 카메라와 관련된 카메라 모델명으로, 이미지 크기(픽셀, 가로 x 세로) 및 밴드 구성이 포함됩니다.
- 표시된 MTP 및 GCP 수: 이미지에 표시된 수동 Te 포인트/GCP의 수.
- 자동 연결점 개수(인라이어/총 개수): 이미지에서 발견된 인라이어 포인트와 일치하는 키포인트의 총 개수입니다.
- 계산된 위치 [단위]: 계산된 카메라의 X, Y, Z 위치입니다. 계산된 위치가 없으므로 n/a.
버튼:
- 활성화: 이미지를 활성화합니다. 활성화된 카메라를 재구성에 포함시키려면 프로젝트를 다시 최적화해야 합니다. 이 버튼은 활성화된 카메라에 표시됩니다. 자세한 내용은 메뉴 프로세스 > 재최적화를
- 닫기: 수동 보정 모드를 종료합니다.
- 도움말: PIX4Dmapper 도움말을 엽니다.
- 적용: ( 이미지 주석 도구를 사용할 때 사용 가능): 이미지 주석을 적용합니다.