
다음 사항이 제공됩니다:
- 에이 종합 보고서 실행 후 생성됩니다 보정 또는 재최적화 단계:
- 보고서 패널을 클릭하세요 .

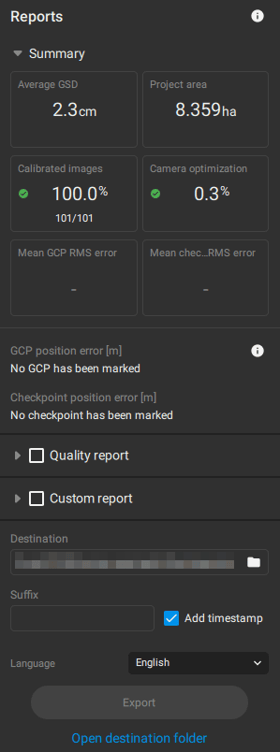
- 보고서 패널을 클릭하세요 .
- 상세 품질 보고서(.pdf). 상세 품질 보고서를 내보내려면 다음 단계를 따르세요
- 보고서 패널 에서 품질 보고서 확인란을 선택한 다음 내보내기를 클릭합니다.
- 처리 옵션 패널 에서 내보내기 - 품질 보고서를 선택하십시오 .
- 메뉴 모음 에서 [파일]을 클릭한 다음 [품질 보고서 내보내기...]를 클릭합니다
이 기사에서는
품질 보고서헤더
프로젝트 개요
품질 검사
카메라
내부 카메라 매개변수
절대 지리 위치 분산
카메라 위치
겹침
2D 키포인트 매칭
동점
지상 기준점(GCP)
검문소(CP)
수동 연결 지점(MTP)
수동 검문소(MCPS)
수동 교차 연결점(mITP)
정점 연결점(VTP)
디스엠
정사영상
하드웨어 및 설정
시스템 정보
좌표 참조 시스템
처리 설정
구경 측정
깊이 포인트 클라우드
고밀도 포인트 클라우드
깊이와 밀도
비행기
망사
디지털 표면 모델(DSM)
정사영상
다음 표는 품질 보고서의 내용을 설명합니다.
참고: 고품질 내보내기 파일은 영어, 스페인어, 프랑스어, 중국어 간체, 일본어, 한국어, 중국어 번체, 독일어, 포르투갈어, 터키어, 체코어, 우크라이나어 등 다양한 언어로 생성할 수 있습니다.
품질 보고서
| 헤더 | |
|---|---|
| 날짜 | 프로젝트 처리 날짜. |
| 프로젝트명 | 프로젝트 이름. |
| 버전 | 프로젝트 처리에 사용된 소프트웨어 버전입니다. |
| 프로젝트 개요 | |
| 카메라 | 이미지를 촬영하는 데 사용된 카메라 모델명. |
| 적용 범위 | 예상 사업 면적. |
| 평균 GSD | 초기 이미지들의 평균 GSD입니다. 더 자세한 정보는 지상 샘플링 거리(GSD)를. |
| 프로젝트 CRS(좌표 참조 시스템) |
처리 과정에 사용되는 수평 및 수직 좌표계. 수직 좌표계가 지정되지 않은 경우, 수평 좌표계의 기준 타원체가 사용됩니다. |
| 밀집된 점 개수 |
프로젝트의 밀집 포인트 클라우드에 있는 포인트 수입니다. |
| 품질 검사 | |
| 성냥 |
보정된 이미지당 일치 항목 수의 중앙값.
|
| 데이터셋 |
보정된 이미지의 비율과 프로젝트에 사용된 전체 이미지 수 대비 모델 재구성에 사용된 이미지 수를 나타냅니다.
|
| 카메라 최적화 | 카메라의 초기 초점 거리와 최적화된 초점 거리의 차이 백분율.
|
| GCP(지상 기준점)(선택 사항) | 가져온 GCP의 수를 표시합니다 평균 RMS 위치 오차 표시된 GCP 및 그 시그마 값.
|
| 검문소 (선택 사항) | 추가된 체크포인트 수를 표시합니다 평균 RMS 위치 오차 표시된 검문소 및 그 시그마 값.
|
| MTP(선택 사항) | 평균 투영 오차를 표시합니다.
|
| aITPs (선택 사항) | 평균 투영 오차를 표시합니다.
|
| mITP(선택 사항) | 평균 투영 오차를 표시합니다.
|
| ATP (선택 사항) | 평균 투영 오차를 표시합니다.
|
| VTP(선택 사항) | 평균 투영 오차를 표시합니다.
|
 키포인트 이미지 배율 > 1/2: 보정된 이미지당 1,000개 이상의 매칭이 계산되었습니다.
 키포인트 이미지 스케일 > 1/2: 보정된 이미지당 100~1,000개의 매칭이 계산되었습니다.
 키포인트 이미지 배율이 1/2보다 큰 경우: 보정된 이미지당 100개 미만의 매칭이 계산되었습니다.
카메라

절대적인 지리적 위치 변동
|
절대적인 지리적 위치 변동 |
위치 오차는 초기 카메라 위치와 계산된 카메라 위치 간의 차이입니다. 그래프는 카메라별 위치 오차의 축 분포를 보여줍니다. 큰 양수 및 음수 오차는 주황색 영역으로 표시됩니다. 이미지의 위치 오차는 관측된 3D 점의 정확도와는 무관하다는 점에 유의하십시오. |
| 위치 오차 X [단위] |
평균: X축의 평균 위치 오차입니다. 중앙값: X축의 모든 값을 오름차순으로 정렬했을 때 각 값에 대한 오차의 중간값입니다. 시그마: X축 오차의 표준편차. RMS: X축의 제곱평균오차(Root Mean Square error). |
| 위치 오차 Y [단위] |
평균: Y축의 평균 위치 오차입니다. 중앙값: Y축의 모든 값을 오름차순으로 정렬했을 때, 각 값에 대한 오차의 중간값입니다. 시그마: Y축 오차의 표준편차. RMS: Y축의 제곱평균오차(Root Mean Square error). |
| 위치 오차 Z [단위] |
평균: Z축의 평균 위치 오차. 중앙값: Z축의 모든 값을 오름차순으로 정렬했을 때 각 값에 대한 오차의 중간값입니다. 시그마: Z축 오차의 표준편차. RMS: Z축의 제곱평균오차(Root Mean Square error). |

카메라 위치
| 카메라 위치 | |
|---|---|
| 초기 카메라 위치 및 계산된 카메라 위치. |
|
| 상태 |
파란색 - 이미지 EXIF 또는 이미지 지리 위치 파일에서 추출한 카메라의 초기 위치를 나타냅니다. 녹색 - 보정 또는 재최적화 단계가 완료된 후 계산된 카메라 위치를 나타냅니다. 빨간색 - 카메라 위치 보정 실패(보정 불가). |

| 겹침 | |
| 그래프 |  |
| 설명 | 이 그래프는 DSM 미리보기의 각 픽셀에 대한 겹치는 이미지 수를 보여줍니다. 정밀한 3D 모델링 및 매핑 애플리케이션의 경우, 관심 영역의 겹침 영역은 녹색으로 표시되어야 합니다. 즉, 각 픽셀이 5개 이상의 이미지에서 보여야 합니다. |
성냥

동점
| 지상 기준점(GCP) | |
|---|---|
| 상표 | GCP의 이름입니다. |
| 위치 오차 - X[m 또는 ft] | X축에서 지상 기준점의 계산된 위치와 초기 위치의 차이, 즉 계산된 위치 - 초기 위치입니다. |
| 위치 오차 - Y[m 또는 ft] | 지상 기준점의 Y축 위치와 초기 위치의 차이, 즉 계산된 위치에서 초기 위치를 뺀 값입니다. |
| 위치 오차 - Z[m 또는 ft] | 지상 기준점의 Z축 위치와 초기 위치의 차이, 즉 계산된 위치에서 초기 위치를 뺀 값입니다. |
| 재투영 오차 [px] |
기준점(GCP)이 표시된 이미지와 재투영된 이미지 사이의 평균 거리. |
| 정확도 - X/Y [미터 또는 피트] | 본 프로젝트에서 제공된 GCP의 XY 방향 정확도입니다. |
| 정확도 - Z [미터 또는 피트] | 본 프로젝트에서 제공된 GCP의 Z 방향 정확도입니다. |
| 확인됨/표시됨 | 검증됨: GCP가 표시되어 재구성에 사용된 이미지 수. 표시됨: GCP가 표시된 이미지 수. |
| 평균 | 각 방향(X, Y, Z)의 평균 위치 오차입니다. 자세한 내용은 품질 보고서에서 GCP 오류는 어떻게 정의되는지. |
| 중앙값 | 각 방향(X, Y, Z)의 모든 GCP에 대한 오차 값을 오름차순으로 정렬했을 때의 중간값입니다. |
| 민 | 각 방향(X, Y, Z)에서 모든 GCP에 걸쳐 발생하는 최소 오차. |
| 맥스 | 각 방향(X, Y, Z)에서 모든 GCP에 걸쳐 발생하는 최대 오차입니다. |
| RMS | 각 방향(X, Y, Z)의 제곱평균오차(RMSE). 자세한 내용은 품질 보고서에서 GCP 오류는 어떻게 정의되나요?를. |
| 시그마 | 각 방향(X, Y, Z)의 오차 표준편차입니다. 자세한 내용은 품질 보고서에서 GCP 오류는 어떻게 정의되는지. |
| 검문소(CP) | |
|---|---|
| 상표 | 검문소의 이름. |
| 위치 오차 - X[m 또는 ft] | 계산된 체크포인트와 초기 위치 간의 X 방향 차이(계산된 위치 - 초기 위치). |
| 위치 오차 - Y[m 또는 ft] | 계산된 체크포인트와 초기 위치 간의 Y 방향 차이(계산된 위치 - 초기 위치). |
| 위치 오차 - Z[m 또는 ft] | Z축 방향에서 계산된 체크포인트와 초기 위치 간의 차이(계산된 위치 - 초기 위치). |
| 재투영 오차 [px] |
체크포인트가 표시된 이미지와 재투영된 이미지 사이의 평균 거리. |
| 정확도 - X/Y [미터 또는 피트] | 본 프로젝트에서 제공된 체크포인트의 XY 방향 정확도(X/Y). |
| 정확도 - Z [미터 또는 피트] | 본 프로젝트에서 제공된 체크포인트의 Z 방향 정확도(Accuracy Z)입니다. |
| 확인됨/표시됨 | 검증됨: 체크포인트가 표시되어 재구성에 사용된 이미지 수. 표시됨: 체크포인트가 표시된 이미지 수. |
| 평균 | 각 방향(X, Y, Z)의 평균 위치 오차입니다. 자세한 내용은 품질 보고서에서 GCP 오류는 어떻게 정의되는지. |
| 중앙값 | 각 방향(X, Y, Z)의 모든 체크포인트에서 발생한 오차 값을 오름차순으로 정렬했을 때의 중간값입니다. |
| 민 | 각 방향(X, Y, Z)의 모든 체크포인트에서 발생하는 최소 오차. |
| 맥스 | 각 방향(X, Y, Z)의 모든 체크포인트에서 발생하는 최대 오차입니다. |
| RMS | 각 방향(X, Y, Z)의 제곱평균오차(RMSE). 자세한 내용은 품질 보고서에서 GCP 오류는 어떻게 정의되나요?를. |
| 시그마 | 각 방향(X, Y, Z)의 오차 표준편차입니다. 자세한 내용은 품질 보고서에서 GCP 오류는 어떻게 정의되는지. |
| 수동 연결 지점(MTP) | |
|---|---|
| 상표 | MTP의 이름입니다. |
| 재투영 오차 [px] |
MTP가 표시된 이미지와 재투영된 이미지 사이의 평균 거리. |
| 확인됨/표시됨 | 검증됨: MTP가 표시되어 재구성에 사용된 이미지 수. 표시됨: MTP가 표시된 이미지 수. |
| 평균 | 각 방향(X, Y, Z)의 평균 위치 오차. 자세한 내용은 품질 보고서에서 GCP 오류는 어떻게 정의되는지. |
| 중앙값 | 모든 MTP 개별 오류 값을 오름차순으로 정렬했을 때의 중간값입니다. |
| 민 | 각 방향(X, Y, Z)의 모든 체크포인트에서 발생하는 최소 오차. |
| 맥스 | 각 방향(X, Y, Z)의 모든 체크포인트에서 발생하는 최대 오차입니다. |
| RMS | 각 방향(X, Y, Z)의 제곱평균오차(RMSE). 자세한 내용은 품질 보고서에서 GCP 오류는 어떻게 정의되나요?를. |
| 시그마 | 각 방향(X, Y, Z)의 오차 표준편차입니다. 자세한 내용은 품질 보고서에서 GCP 오류는 어떻게 정의되는지. |
| 수동 체크포인트(MCP) | |
|---|---|
| 상표 | MCP의 이름. |
| 재투영 오차 [px] |
MCP가 표시된 이미지와 재투영된 이미지 사이의 평균 거리. |
| 확인됨/표시됨 | 검증됨: MCP가 표시되어 재구성에 사용된 이미지 수. 표시됨: MCP가 표시된 이미지 수. |
| 평균 | 각 방향(X, Y, Z)의 평균 위치 오차. 자세한 내용은 품질 보고서에서 GCP 오류는 어떻게 정의되는지. |
| 중앙값 | 모든 MCP에 대해 개별적으로 계산한 오류 값의 중간값 (오름차순으로 정렬). |
| 민 | 각 방향(X, Y, Z)의 모든 체크포인트에서 발생하는 최소 오차. |
| 맥스 | 각 방향(X, Y, Z)의 모든 체크포인트에서 발생하는 최대 오차입니다. |
| RMS | 각 방향(X, Y, Z)의 제곱평균오차(RMSE). 자세한 내용은 품질 보고서에서 GCP 오류는 어떻게 정의되나요?를. |
| 시그마 | 각 방향(X, Y, Z)의 오차 표준편차입니다. 자세한 내용은 품질 보고서에서 GCP 오류는 어떻게 정의되는지. |
| 수동 교차 연결점(mITP) | |
|---|---|
| 상표 | mITP의 이름. |
| 재투영 오차 [px] |
mITP가 표시된 이미지와 재투영된 이미지 사이의 평균 거리. |
| 확인됨/표시됨 | 검증됨: MTP가 표시되어 재구성에 사용된 이미지 수. 표시됨: MTP가 표시된 이미지 수. |
| 평균 | 각 방향(X, Y, Z)의 평균 위치 오차. 자세한 내용은 품질 보고서에서 GCP 오류는 어떻게 정의되는지. |
| 중앙값 | 개별 mITP들의 오류 값을 오름차순으로 정렬했을 때의 중간값입니다. |
| 민 | 각 방향(X, Y, Z)의 모든 체크포인트에서 발생하는 최소 오차. |
| 맥스 | 각 방향(X, Y, Z)의 모든 체크포인트에서 발생하는 최대 오차입니다. |
| RMS | 각 방향(X, Y, Z)의 제곱평균오차(RMSE). 자세한 내용은 품질 보고서에서 GCP 오류는 어떻게 정의되나요?를. |
| 시그마 | 각 방향(X, Y, Z)의 오차 표준편차입니다. 자세한 내용은 품질 보고서에서 GCP 오류는 어떻게 정의되는지. |
| 정점 연결점(VTP) | |
|---|---|
| 상표 | VTP의 이름입니다. |
| 재투영 오차 [px] |
VTP가 표시된 이미지와 재투영된 이미지 사이의 평균 거리. |
| 확인됨/표시됨 | 검증됨: VTP가 표시되어 재구성에 고려된 이미지 수. 표시됨: VTP가 표시된 이미지 수. |
| 평균 | 각 방향(X, Y, Z)의 평균 위치 오차. 자세한 내용은 품질 보고서에서 GCP 오류는 어떻게 정의되는지. |
| 중앙값 | 모든 VTP에 대해 개별적으로 발생한 오류 값을 오름차순으로 정렬했을 때의 중간값입니다. |
| 민 | 각 방향(X, Y, Z)의 모든 체크포인트에서 발생하는 최소 오차. |
| 맥스 | 각 방향(X, Y, Z)의 모든 체크포인트에서 발생하는 최대 오차입니다. |
| RMS | 각 방향(X, Y, Z)의 제곱평균오차(RMSE). 자세한 내용은 품질 보고서에서 GCP 오류는 어떻게 정의되나요?를. |
| 시그마 | 각 방향(X, Y, Z)의 오차 표준편차입니다. 자세한 내용은 품질 보고서에서 GCP 오류는 어떻게 정의되는지. |
디지털 표면 모델(DSM)
| 디스엠 | |
|---|---|
| 영상 |
|
| 설명 |
디지털 표면 모델(DSM) 생성 단계가 완료된 후 생성된 DSM 이미지입니다. |


하드웨어 및 설정
| 시스템 정보 | |
|---|---|
| 하드웨어 | 처리 과정에는 CPU, RAM, GPU가 사용됩니다. |
| 운영 체제 | 처리에 사용되는 운영 체제. |
| 좌표 참조 시스템 | |
| 이미지 좌표 참조 시스템 | 이미지 지리적 위치의 좌표계. |
| 지상기준점(GCP) 좌표 참조 시스템 | GCP(지상 기준점)를 사용하는 경우, GCP의 좌표계. |
| 프로젝트 좌표 참조 시스템 | 프로젝트의 출력 좌표계입니다. |
처리 설정
| 구경 측정 | |
|---|---|
| 주형 |
이 화면은 처리를 위해 가져온 데이터 세트에 따라 선택할 수 있는 템플릿을 보여줍니다
자세한 내용은 보정 페이지를 PIX4Dmatic. |
| 관로 |
이 그림은 처리에 사용되는 데이터 세트에 따라 선택할 수 있는 파이프라인을 보여줍니다
자세한 내용은 보정 페이지를 PIX4Dmatic. |
| 이미지 크기 | 특징점 추출에 사용되는 이미지 스케일 값입니다.
자세한 내용은 처리 옵션 - 이미지 배율을. |
| 최대 추출된 키포인트 |
자세한 내용은 처리 옵션 - 주요 사항을. |
| 내부적인 자신감 |
자세한 내용은 처리 옵션 - 내부 신뢰도를. |
| 자동 ITP 재최적화 |
PIX4Dmatic 활성화하면 이미지 간의 구조선 교차점을 생성하고 일치시킵니다
자세한 내용은 자동 ITP - PIX4Dmatic |
| 지속 | 보정 단계 를 처리하는 데 필요한 시간 . |
| 재최적화 | |
| 리매치 |
PIX4Dmatic 활성화하면 이미지 간의 일치 항목을 더 많이 계산하고 카메라의 내부 및 외부 매개변수를 최적화합니다
|
| 카메라 내부 구조 | 재최적화 설정 에 따라 최적화 여부가 결정됩니다. |
| 지속 | 에 필요한 시간 . |
| 깊이 포인트 클라우드 | |
| 지속 | 깊이 포인트 클라우드 처리 단계에 필요한 시간 . |
| 고밀도 포인트 클라우드 | |
| 연산 |
자세한 내용은 알고리즘 - 고밀도 포인트 클라우드 - PIX4Dmatic. |
| 이미지 크기 |
자세한 내용은 처리 옵션 - 이미지 배율을. |
| 다중 스케일 |
자세한 내용은 처리 옵션 - 멀티스케일을. |
| 밀도 | 포인트 클라우드의 밀도를 정의합니다
자세한 내용은 처리 옵션 - 밀도를. |
| 최소 경기 수 | 최소 일치 항목 수 (2-6, 기본값 3)는 이 3D 점을 이미지에 재투영하는 데 필요한 최소 유효 횟수를 나타냅니다.
자세한 내용은 처리 옵션 - 최소 일치 항목을. |
| 노이즈 필터 |
자세한 내용은 처리 옵션 - 노이즈 필터를. |
| 하늘 필터 |
자세한 내용은 처리 옵션 - 하늘 필터를. |
| 지속 | 밀도화 단계 를 처리하는 데 필요한 시간입니다 . |
| 깊이와 밀도 있는 융합 | |
| 거리 | 깊이 지점에서 고밀도 포인트 클라우드까지의 최소 거리(포커스 융합용). |
| 지속 | 심도 및 고밀도 융합 단계를 처리하는 데 필요한 시간 . |
| 망사 | |
| 입력 포인트 클라우드* |
이는 메시 생성을 위한 입력 포인트 클라우드로 어떤 포인트 클라우드를 선택할지 정의합니다
자세한 내용은 처리 옵션 - 입력 포인트 클라우드를. |
| 주형 |
이 화면은 처리를 위해 가져온 다양한 데이터 세트 유형에 따라 선택할 수 있는 템플릿을 보여줍니다
자세한 내용은 처리 옵션 - 템플릿을. |
| 텍스처 크기 |
텍스처 크기(1024x1024 - 32768x32768 픽셀, 기본값 8192x8192 픽셀). 자세한 내용은 처리 옵션 - 텍스처 크기를. |
| 디고스팅 |
이 옵션은 약한 또는 강한 이상치 탐지에 사용할 수 있습니다. 복잡한 형상의 메쉬 생성 시 유용할 수 있습니다
자세한 내용은 처리 옵션 - 고스트 제거를. |
| 학살 |
|
| 최대 삼각형 개수 |
최종 메쉬에 포함될 수 있는 최대 삼각형 수는 기본값으로 1,000,000개입니다. 자세한 내용은 처리 옵션 - 데시메이션을. |
| 하늘 가면 |
자세한 내용은 처리 옵션 - 하늘 마스크를. |
| 스무딩 |
생성된 메시에 스무딩을 적용합니다. |
| 지속 | 메쉬 생성 단계에 필요한 시간 . |
| 디지털 표면 모델(DSM) | |
| 입력 포인트 클라우드* |
이 처리 옵션은 DSM 생성에 사용할 포인트 클라우드를 정의합니다
|
| 보간법 | 보간 매개변수는 생성된 DSM의 완전성에 영향을 미칩니다
자세한 내용은 처리 옵션 - 보간을. |
| 표면 평활화 | DSM의 표면 평활화에 사용되는 중앙값 필터의 반경(0~20, 12 - 기본값).
자세한 내용은 처리 옵션 - 표면 평활화를. |
| 해결 | DSM을 생성하는 데 사용된 해상도입니다. 보정 단계에서 계산된 평균 GSD가 사용된 경우 해당 값이 표시됩니다. |
| 지속 | 디지털 표면 모델(DSM) 처리 단계에 필요한 시간 . |
| 정사영상 | |
| 연산 |
이는 정사영상 생성 알고리즘을 정의합니다
자세한 내용은 처리 옵션 - 알고리즘을. |
| 비스듬한 |
이 옵션은 경사 투영에 대한 정사영상 품질을 향상시킵니다
자세한 내용은 처리 옵션 - 사선 처리를. |
| 디고스팅 |
이 옵션은 정사영상을 생성할 때 비행 중 움직이는 물체를 제거합니다
자세한 내용은 처리 옵션 - 고스트 제거를. |
| 해결 | 정사영상을 생성하는 데 사용된 해상도입니다. 보정 단계에서 계산된 평균 GSD가 사용된 경우 해당 값이 표시됩니다. |
| 지속 | 정사영상 처리 단계에 필요한 시간 . |