
이 문서에서는 요(Yaw), 피치(Pitch), 롤(Roll) 및 오메가(Omega), 파이(Phi), 카파(Kappa) 각도의 정의와 Pix4D 제품에서 이러한 각도를 변환하고 사용하는 방법을 설명합니다.
두 각도 세트의 주요 차이점은 다음과 같습니다
- 요(Yaw), 피치(Pitch), 롤(Roll) 각도는 항공기나 드론 과 같은 물체의 항법 좌표계를 기준으로 한 회전을 나타냅니다 . 주로 드론 제조업체에서 사용됩니다
- 오메가, 파이, 카파 각도는 이미지 좌표계 와 투영 좌표계 사이의 회전을 정의합니다 . 주로 사진측량 소프트웨어에서 사용됩니다
이 기사에서는
요, 피치, 롤 정의,
오메가, 파이, 카파 정의,
요, 피치, 롤을 오메가, 파이, 카파로 변환하는 방법,
Pix4D에서 오메가, 파이, 카파와 요, 피치, 롤 각도를 사용하는
요, 피치, 롤 정의
요각, 피치각, 롤각은 항법 좌표계와 기체 좌표계 간의 관계를 정의합니다. 좌표계와 회전은 다음과 같이 정의됩니다

예
카메라가 아래쪽을 향하고 이미지 상단이 항공기 앞쪽을 향하도록 장착되었다고 가정할 때, 요(yaw), 피치(pitch), 롤(roll) 각도는 다음과 같이 정의됩니다
편주
- 만약 요(yaw) 값이 0°이고 카메라가 지면(즉, 나디르)을 향하고 있다면, 이미지의 상단이 북쪽을 가리킨다는 의미입니다.
- 만약 요(yaw) 각도가 90°이고 카메라가 나디르(nadir) 방향을 향하고 있다면, 이미지의 상단이 동쪽을 향하고 있다는 뜻입니다.
- 만약 요(yaw) 값이 270°이고 카메라가 수직 방향을 향하고 있다면, 이미지의 상단이 서쪽을 향하고 있다는 뜻입니다.
정점
- 피치(pitch)가 0°이면 카메라가 아래쪽(즉, 나디르)을 향하고 있다는 의미입니다.
- 피치가 90°이면 카메라가 정면을 향하고 있다는 뜻입니다.
연타
- 짐벌을 사용하는 경우 이 값은 일반적으로 0°입니다.
몇 가지 예를 더 들어보겠습니다
- 요(yaw) = 0°, 피치(pitch) = 0°, 롤(roll) = 0°는 카메라가 지면에 수직으로 아래를 향하고 있으며, 이미지 상단이 북쪽을 가리킨다는 것을 의미합니다.
- 요(yaw) = 0°, 피치(pitch) = 90°, 롤(roll) = 0°는 카메라가 항공기에서 북쪽 방향을 향하고 있음을 의미합니다.
- 요(yaw) = 90°, 피치(pitch) = 0°, 롤(roll) = 0°는 카메라가 지면에 수직으로 아래를 향하고 있으며, 이미지 상단이 동쪽을 가리킨다는 것을 의미합니다.
오메가, 파이, 카파 정의
오메가, 파이, 카파 각도는 (X, Y, Z) 측지 좌표계를 회전시켜 이미지 좌표계와 정렬하는 데 사용되는 각도로 정의됩니다. 회전은 다음 순서로 적용됩니다
- 카파(κ), Z축을 중심으로 한 회전.
- 파이(φ)는 Y축을 중심으로 한 회전입니다.
- 오메가(ω), Χ축을 중심으로 한 회전
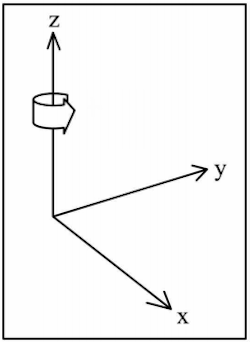
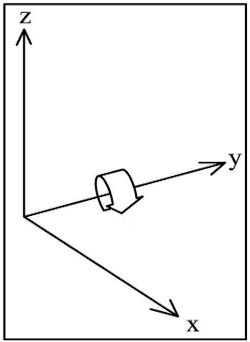
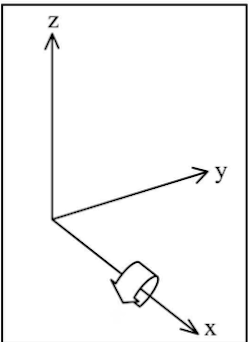
좌표계 정의에 대한 자세한 내용은 " 카메라 내부 및 외부 매개변수는 어떻게 정의되나요?" 문서를 참조하십시오.
요(Yaw), 피치(Pitch), 롤(Roll) 값을 오메가(Omega), 파이(Phi), 카파(Kappa) 값으로 변환하는 방법
요(Yaw), 피치(Pitch), 롤(Roll) 값을 오메가(Omega), 파이(Phi), 카파(Kappa) 값으로 성공적으로 변환하는 것은 지구상에서 카메라의 위치를 포함한 여러 요인에 따라 달라집니다.
요(Yaw), 피치(Pitch), 롤(Roll) 값을 오메가(Omega), 파이(Phi), 카파(Kappa) 값으로 변환하는 방법은 여러 가지가 있습니다. Pix4D의 변환 방법은 첨부된 문서에 설명되어 있습니다
- 요(Yaw), 피치(Pitch), 롤(Roll) 및 오메가(Omega), 파이(Phi), 카파(Kappa) 각도와 변환 - Pix4D 관련 참고 자료, 2021 (150KB)
- 내부 및 외부 카메라 매개변수는 어떻게 정의됩니까?
- M. Bäumker 및 FJ Heimes, 하이브리드 관성 항법 시스템의 위치 및 각도 데이터를 사용한 이미지 및 스캐너 데이터의 직접 지리 참조를 위한 새로운 보정 및 계산 방법, OEEPE 통합 센서 방향 워크숍 회의록, 2002 (400KB)
Pix4D에서 Omega, Phi, Kappa 및 Yaw, Pitch, Roll 각도를 사용합니다
Pix4D로 각도 값 가져오기
대부분의 드론 제조업체는 요(Yaw), 피치(Pitch), 롤(Roll) 각도 값을 이미지의 EXIF 태그에 직접 기록합니다. EXIF 태그를 사용할 수 있는 경우, Pix4D 제품으로 이미지를 가져올 때 해당 값은 자동으로 오메가(Omega), 파이(Phi), 카파(Kappa) 값으로 변환됩니다. 자세한 내용은 xmp.camera 태그 사양을.
요(Yaw), 피치(Pitch), 롤(Roll)의 정의는 UAV 제조사마다 다를 수 있으므로 모든 UAV에 대해 오메가(Omega), 파이(Phi), 카파(Kappa) 값을 정확하게 계산할 수 있다고 보장할 수는 없습니다.
이미지의 EXIF 정보에 방향각이 기록되어 있지 않은 경우, 텍스트 파일을 사용하여 값을 가져올 수 있습니다
- PIX4DmapperOmega, Phi, Kappa 각도는 이미지 속성 편집기 - 파일에서. 자세한 내용은 입력 파일 문서를 참조하십시오.
- PIX4DmaticYaw, Pitch, Roll 값은 파일 메뉴에서 [이미지 지리 위치 및 방향 가져오기...]를. 자세한 내용은 [ 이미지 지리 위치 및 방향 가져오기 형식 - PIX4Dmatic.
처리 옵션
현재로서는 방향 각도 사용에 직접적인 영향을 미치는 처리 옵션은 PIX4Dmapper에서만 선택할 수 있습니다.
정확한 각도 값을 통합하면 정확한 지리 위치 및 방향 보정 방법을 사용하여 처리 시간을 단축하고 더 정확한 결과를 얻을 수 있습니다. 메뉴 프로세스 > 처리 옵션... > 1. 초기 처리 > 보정 - PIX4Dmapper.
자세한 내용은 정확한 위치 정보 파이프라인 (PIX4Dmapper)에 대한 FAQ를 참조하십시오.
품질 보고서에 나타나는 분산(RMS)을 통해 초기 Omega, Phi 및 Kappa 값의 정확도를 테스트하거나 초기 방향을 PIX4Dmapper로 계산한 최적화된 방향과 비교할 수 있습니다.
초기 Omega, Phi 및 Kappa 값의 정확도를 테스트하려면 표준 또는 대체 교정 방법을 적용하십시오. 메뉴 프로세스 > 처리 옵션... > 1. 초기 처리 > 교정 - PIX4Dmapper.
PIX4Dmapper 1단계 초기 처리.