
|
|
|
|
|
|
|


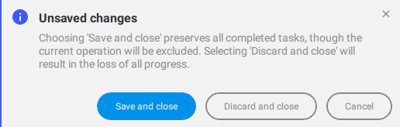
참고: 버전 2.4.0부터는 프로젝트가 열려 있는 한 언제든지 처리를 일시 중지하고 다시 시작할 수 있습니다. 취소하고 다시 시작할 필요가 없습니다. 처리가 일시 중지된 상태에서 프로젝트가 닫히려고 하면 다음 메시지가 표시됩니다.
이 기사에서는
가우시안 스플래팅이란 무엇인가요? 에서 가우시안 스플래팅을 PIX4Dmatic 위한 최소 권장 하드웨어 사양, 라이선스, 지원되는 데이터 세트, 결과 , 권장 처리 단계, 데이터 수집 모범 사례
가우스 스플래팅이란 무엇인가요?
가우시안 스플래팅은 3D 장면을 재구성하고 렌더링하는 새로운 기술로, 기존의 메시나 포인트 클라우드 대신 3D 가우시안 분포들의 집합으로 장면을 표현합니다. 이를 통해 매우 정밀한 3D 모델을 구현하고 사실적인 렌더링을 제공할 수 있습니다.
최소 권장 하드웨어
PIX4Dmatic 에서 가우시안 스플래팅을 생성하기 위한 최소 권장 하드웨어는 다음과 같습니다
- 운영체제: 윈도우; macOS는 지원되지 않습니다.
- NVIDIA 그래픽 카드
- 최소 10GB의 VRAM을 갖춘 GPU (그보다 적어도 작동 가능)
자세한 내용은 다음을 참조하세요. 권장 하드웨어 - PIX4Dmatic
컴퓨터가 권장 최소 하드웨어 사양을 충족하지 못하면 가우스 스플래팅 처리 옵션이 비활성화됩니다. 또는, 프로젝트를 PIX4Dcloud 에 업로드하여 처리하면 가우스 스플래팅 효과를 적용할 수 있습니다.
자세한 내용은 에서 확인하세요 PIX4Dcloud - PIX4Dmatic
참고: macOS는 가우시안 스플래팅을 생성할 수 없지만, 가우시안 스플래팅이 포함된 OPF 프로젝트를 열고 표시할 수 있습니다.
PIX4Dmatic 에서의 가우시안 스플래팅
라이선스
가우시안 스플래팅 기능은 PIX4Dmatic Pro 라이선스 가 있어야만 사용할 수 있습니다 .
지원되는 데이터 세트
가우시안 스플래팅 모델은 항공 및 지상 이미지 데이터셋으로 촬영된 프로젝트에 대해 생성할 수 있습니다. 여기에는 드론(수직 및 경사 비행)으로 촬영한 이미지뿐만 아니라 PIX4Dcatch와 같은 지상 기반 촬영 이미지도 포함됩니다. 이미지의 중첩, 범위 및 노출이 충분하다면 PIX4Dmatic 장면을 3D 가우시안 집합으로 재구성하고 항공, 지상 또는 결합 데이터셋에서 상세하고 사실적인 가우시안 스플래팅 표현을 생성할 수 있습니다.
데이터 세트에 따라 적절한 템플릿을 선택해야 합니다
-
나디르. 나디르 드론 이미지로 촬영한 항공 데이터 세트에 최적화된 템플릿입니다.
-
경사 촬영. 경사 드론 이미지로 촬영한 항공 데이터 세트에 최적화된 템플릿입니다.
-
PIX4Dcatch. 로 촬영한 프로젝트에 최적화되어 있습니다 PIX4Dcatch. 결과물의 품질을 향상시키려면 하늘 필터 옵션을 활성화하는 것을 적극 권장합니다.
-
혼합형. 결합한 혼합형 데이터셋에 사용하도록 설계된 템플릿입니다 PIX4Dcatch .
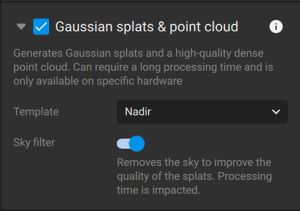
참고: 어안 카메라, 360도 이미지 및 열화상 이미지는 가우시안 스플래팅 생성에 지원되지 않습니다.
결과
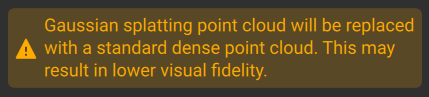
처리 단계가 완료되면 PIX4Dmatic 한 번의 실행으로 가우시안 스플래팅 모델과 고밀도 포인트 클라우드를 모두 출력합니다. 가우시안 스플래팅 모델은 대화형 시각화에 최적화된 사실적인 3D 표현을 제공하며, 고밀도 포인트 클라우드는 메시 생성, 디지털 표면 모델(DSM) 생성 및 정사영상 제작과 같은 후속 처리 단계의 입력으로 사용할 수 있는 개별 3D 점들을 포함합니다.
참고: 가우시안 스플래팅 과정에서 이미 포인트 클라우드가 생성되었으므로, 가우시안 스플래팅 후 고밀도 포인트 클라우드 처리 단계를 실행할 필요가 없습니다. 만약 고밀도 포인트 클라우드 처리 단계를 실행하면, 가우시안 스플래팅 워크플로에서 생성된 포인트 클라우드를 덮어쓰게 됩니다.
권장 처리 단계
가우시안 스플래팅 생성 워크플로는 표준 사진측량 워크플로와 약간 다릅니다. 일반적인 사진측량 프로젝트에서는 이미지 보정 및 카메라 최적화부터 시작하여 고밀도 포인트 클라우드를 생성하고, 이를 기반으로 메시, 디지털 표면 모델, 정사영상을 생성합니다.
가우시안 스플래팅을 통해 PIX4Dmatic 보정된 이미지에서 직접 사실적인 3D 표현을 생성할 수 있습니다. 카메라 보정 직후 가우시안 스플래팅을 생성하면, 이 처리 단계에서 생성된 고밀도 포인트 클라우드가 다음 처리 단계(메시, 디지털 표면 모델, 정사영상)의 입력으로 사용됩니다. 따라서 표준 사진측량 워크플로의 고밀도 포인트 클라우드 처리 단계는 더 이상 필요하지 않으며 생략할 수 있습니다.
데이터 수집을 위한 모범 사례
가우시안 스플래팅은 이미지를 기반으로 하는 3D 재구성 기법입니다. 고품질 결과는 이미지 획득 방식에 직접적으로 좌우됩니다. 최적의 정확도로 재구성하려면 관심 영역을 여러 시점에서 촬영하여 여러 겹치는 이미지에서 해당 영역이 보이도록 해야 합니다.
다른 사진측량 프로젝트와 마찬가지로, 양질의 재구성을 위해서는 종방향 및 횡방향 중첩을 유지해야 합니다. 특히 가우스 스플래팅의 경우, 안정적인 카메라 보정과 일관된 3D 표현을 위해 이는 매우 중요합니다. 일반적인 지침으로, 항공 측량의 경우 비행 경로를 따라 최소 70~80%의 종방향 중첩과 인접한 경로 사이의 60~70%의 횡방향 중첩을 목표로 하십시오. 충분한 중첩은 연결점 추출을 개선하고, 가우스 스플래팅 모델의 틈이나 오류를 줄여 더욱 정확하고 시각적으로 일관된 재구성을 가능하게 합니다.
지상 또는 비스듬한 각도에서 촬영할 경우, 장면의 각 부분이 약간씩 다른 위치와 시야각에서 촬영한 여러 연속 이미지에 모두 보이도록 하십시오.
위 설명에 따라 가우시안 스플래팅에 가장 적합한 데이터셋을 얻기 위한 최적의 방법은 다음과 같습니다
나디르 프로젝트
나디르 프로젝트는 정면에서 바로 아래를 향하도록 촬영되었기 때문에, 재구성에 사용할 수 있는 다른 시점의 이미지가 없으므로 동일한 시점에서 보면 재구성 결과가 좋아 보일 것입니다. 순수 나디르 방향의 재구성은 어려울 것입니다.
나디르 투영 방식은 3D 형상 재구성에 최적의 방식이 아닙니다. 가우시안 스플래팅 모델의 렌더링 품질은 입력 뷰에 가까운 위쪽에서 볼 때 가장 좋지만, 이 방향에서 멀어질수록 품질이 크게 저하될 수 있습니다.
팁: 수직 방향 이미지 프로젝트에 경사 이미지를 추가하면 추가적인 시야각을 제공하여 재구성 품질을 향상시킬 수 있습니다.
사선 프로젝트
이 프로젝트들에서는 카메라가 장면을 직접 향하도록 설치됩니다. 다음과 같은 접근 방식을 사용하면 장면을 효과적으로 촬영할 수 있습니다
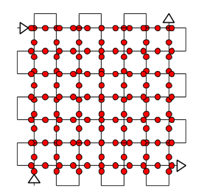
규칙적인 비행 패턴: 직각 비행선을 사용하여 이중 격자 패턴으로 비행하고, 일정한 카메라 피치 각도를 유지하여 여러 방향에서 장면을 관찰하십시오.
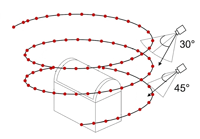
원형 궤도 비행: 대상 주위를 다양한 고도와 카메라 피치 각도로 원형 궤도를 따라 비행하여 가능한 한 많은 시점에서 장면을 촬영합니다.
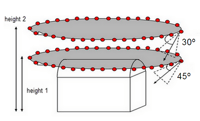
나선형 패턴. 나선형 경로를 따라 구조물 주변을 비행하면 통신탑과 같은 구조물의 3D 재구성에서 좋은 결과를 얻을 수 있습니다.
팁: 배경과의 강한 대비로 인해 이미지에 하늘이 포함되지 않도록 최대한 주의하세요. 하늘이 이미지에 찍히면 왜곡 현상이 발생할 수 있습니다. 위쪽을 향하는 이미지를 최소화하면 이러한 문제를 줄일 수 있습니다.
PIX4Dcatch 프로젝트
사용하여 이미지를 캡처하는 방법에 대한 자세한 내용은 PIX4Dcatch다음 문서를 참조하십시오. 사용하여 PIX4Dcatch 가우시안 스플랫 모델 생성하기.