|
|
|
|
|
|
|


 고밀도 포인트 클라우드
 깊이 포인트 클라우드
 깊이와 밀도 있는 융합
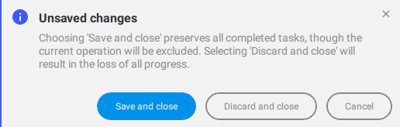
참고: 버전 2.4.0부터는 프로젝트가 열려 있는 한 언제든지 처리를 일시 중지하고 다시 시작할 수 있습니다. 취소하고 다시 시작할 필요가 없습니다. 처리가 일시 중지된 상태에서 프로젝트가 닫히려고 하면 다음 메시지가 표시됩니다.
- 프로세스를 클릭하세요 .

- 메뉴 모음에서 프로세스 > 고밀도 포인트 클라우드...를
고밀도 포인트 클라우드
고밀도 포인트 클라우드 단계는 이미지로부터 고밀도 포인트 클라우드를 생성합니다.
이 기능을 통해 사용자는 다음과 같은 처리 옵션을 변경할 수 있습니다
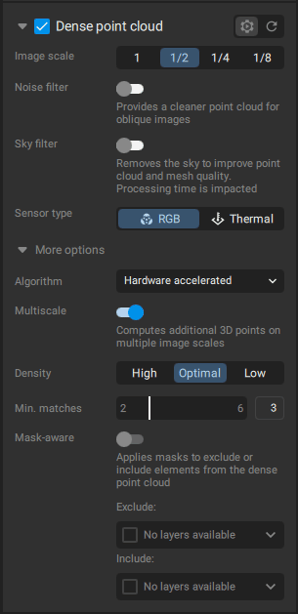
참고: 프로젝트에 RGB 이미지와 열화상 이미지가 모두 포함된 경우, 한 번에 하나의 포인트 클라우드만 처리할 수 있습니다. 두 포인트 클라우드를 모두 생성하려면, 고밀도 포인트 클라우드 생성 단계를 두 번 수행하고 각 결과를 내보내거나, 프로젝트 사본을 저장하여 별도의 프로젝트에서 각 센서를 처리하십시오.
연산
이 옵션을 사용하면 밀집화 알고리즘을 전환할 수 있습니다
- 하드웨어 가속(기본값): GPU 지원 알고리즘을 사용하여 밀집화 계산이 수행됩니다. 이 옵션을 사용하면 처리 시간을 단축할 수 있습니다.
- 표준: 밀집도는 표준 알고리즘을 사용하여 계산됩니다.
재최적화
PIX4Dmatic 의 재최적화 옵션을 제공합니다 .
- 메뉴 모음에서 프로세스 > 고밀도 포인트 클라우드 > 재최적화를 클릭합니다.
- 또는 고밀도 포인트 클라우드 단계를 활성화한 후 재최적화 버튼을 선택 하고 시작을 클릭하십시오.

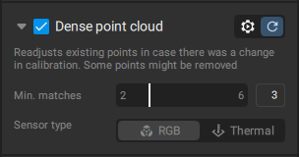
이 프로세스는 최소 일치 개수( Min. Matches) 값이 다르게 설정될 경우 밀집된 포인트 클라우드를 더 빠르고 효율적으로 재처리합니다
이미지 크기
이미지 배율은 추가적인 3D 점을 계산하는 이미지의 배율을 정의합니다.
- 1/1 (원본 이미지 크기, 느림): 원본 이미지 크기를 사용하여 추가 3D 포인트를 계산합니다. 이 옵션은 기본값인 1/2로 처리하는 것보다 4배 더 많은 RAM과 처리 시간을 필요로 하며, 일반적으로 결과가 크게 향상되지는 않습니다. 하지만 열화상 카메라의 경우 센서 크기가 작고 이미지 질감이 까다롭기 때문에 이 이미지 크기가 기본 설정값입니다.
- 1/2 (이미지 크기의 절반, 기본값): 절반 크기의 이미지를 사용하여 추가적인 3D 포인트를 계산합니다. 이 이미지 크기를 권장합니다.
- 1/4 (이미지 크기의 1/4, 빠름): 1/4 크기의 이미지를 사용하여 추가적인 3D 포인트를 계산합니다. 1/2 크기 이미지보다 계산되는 포인트 수가 적고 처리 시간이 단축됩니다. 이 옵션은 식생 지역을 처리할 때 더 많은 포인트를 생성할 수 있습니다.
- 1/8 (이미지 크기의 8분의 1, 허용 오차): 8분의 1 크기의 이미지를 사용하여 추가적인 3D 포인트를 계산합니다. 1/2 또는 1/4 이미지 크기보다 계산되는 포인트 수가 적어 처리 시간이 더욱 단축됩니다. 이 옵션은 식생 지역을 처리할 때 더 많은 포인트를 생성할 수 있습니다.
다중 스케일
다중 스케일(기본값): 이 옵션을 활성화하면 선택한 이미지 스케일 1/8 이미지 스케일까지 여러 이미지 스케일에서 추가 3D 포인트가 계산됩니다.
- 식생 지역의 좌표를 계산하고 비식생 지역의 세부 정보를 보존합니다.
- 표면 질감이 낮은 영역, 예를 들어 균일한 벽의 구멍을 메우는 데 사용합니다.
- 건물 가장자리를 따라 소음이 발생합니다.
- 이동통신 기지국 구조물과 같은 얇은 요소들을 재건하는 것.
밀도
이 매개변수는 포인트 클라우드의 밀도를 정의합니다
- 최적(기본값): 원본 이미지의 8번째 픽셀마다 3D 포인트를 계산합니다. 이는 권장되는 포인트 클라우드 밀도입니다.
- 높음 : 원본 이미지의 2번째 픽셀마다 3D 포인트를 계산합니다. 이로 인해 포인트 클라우드가 과도하게 샘플링되어 최적 밀도 보다 최대 4배 더 많은 처리 시간과 RAM이 필요합니다. 일반적으로 이 포인트 클라우드 옵션은 최적 밀도 에 비해 결과가 크게 개선되지 않습니다 .
- 낮음 : 원본 이미지의 32번째 픽셀마다 3D 포인트를 계산합니다. 최종 포인트 클라우드는 최적 밀도 보다 최대 4배 빠르게 계산되고 RAM 사용량은 최대 4배 적습니다
최소 일치 항목
최소 일치 개수 (2~6개, 기본값 3개)는 해당 3D 점이 이미지에 유효하게 재투영되는 최소 개수를 나타냅니다. 예를 들어, 최소 일치 개수를 3개(기본값)각 3D 점은 최소 3개의 이미지에 정확하게 재투영되어야 합니다.
- 2프로젝트 간 중복이 적은 경우이지만, 노이즈와 아티팩트가 더 많이 발생할 수 있습니다.
- 4, 5 또는 6: 노이즈를 줄이고 포인트 클라우드 품질을 향상시키기 위한 것이지만, 최종 출력에서 계산되는 3D 포인트 수가 더 적을 수 있습니다.
노이즈 필터
노이즈 필터 옵션은 비스듬한 이미지가 포함된 데이터 세트의 포인트 클라우드를 정리합니다. 이미지에서 멀리 떨어진 점, 예를 들어 이미지에는 보이지만 지평선 멀리 떨어져 있어 재구성을 방해하는 특징점 등을 제거합니다.
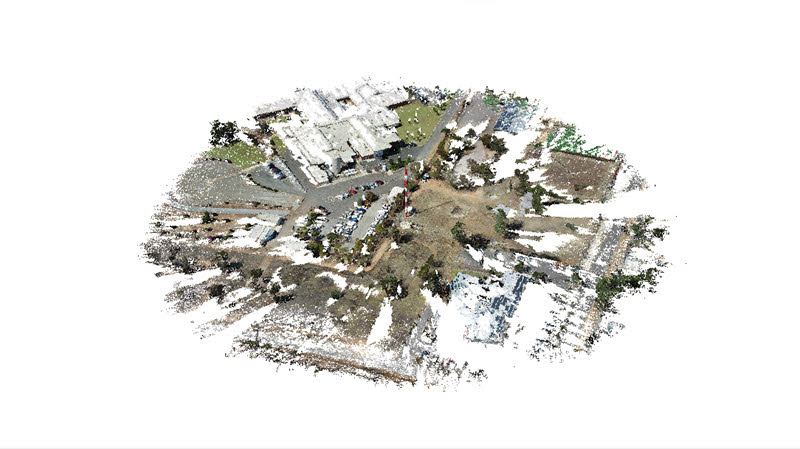
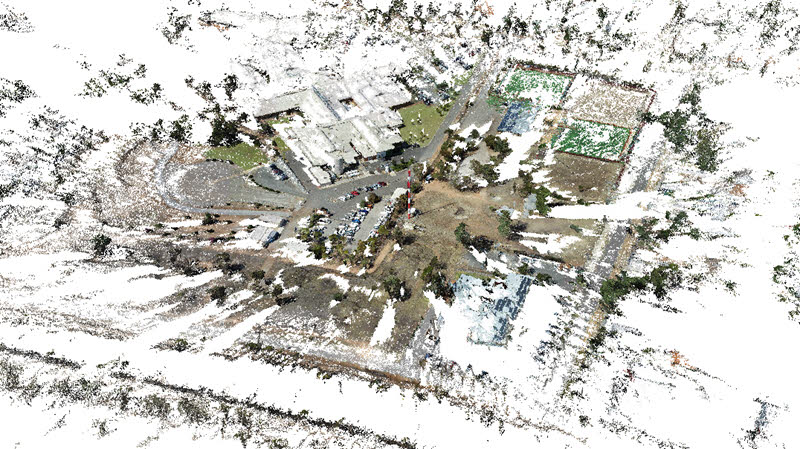
하늘 필터
하늘 필터는 밀집된 포인트 클라우드에서 하늘과 관련된 포인트를 제거합니다. 이 기능은 다음과 같은 이미지에 하늘이 포함된 데이터 세트에 특히 유용합니다.
-
PIX4Dcatch로 획득한 지상 데이터 세트.
-
교량이나 탑의 검사 데이터 세트.
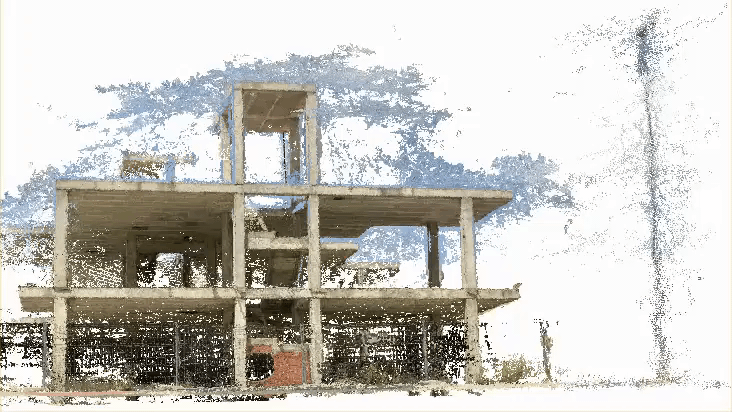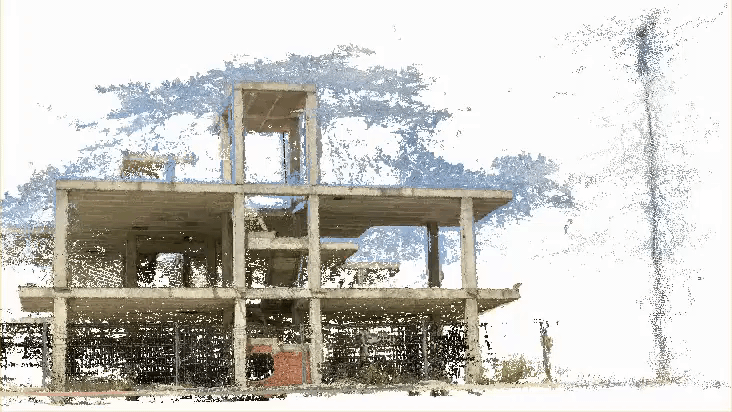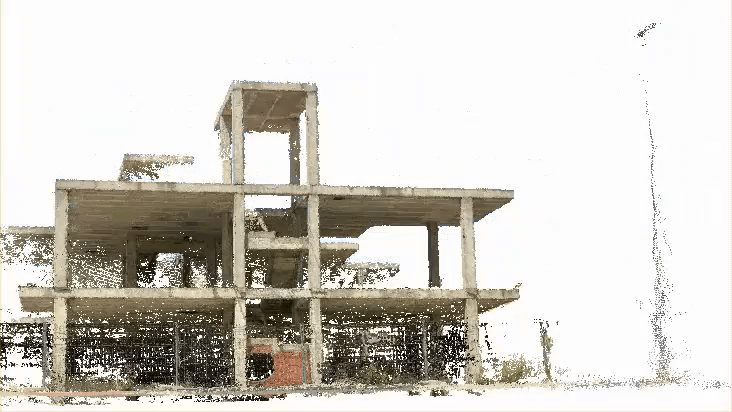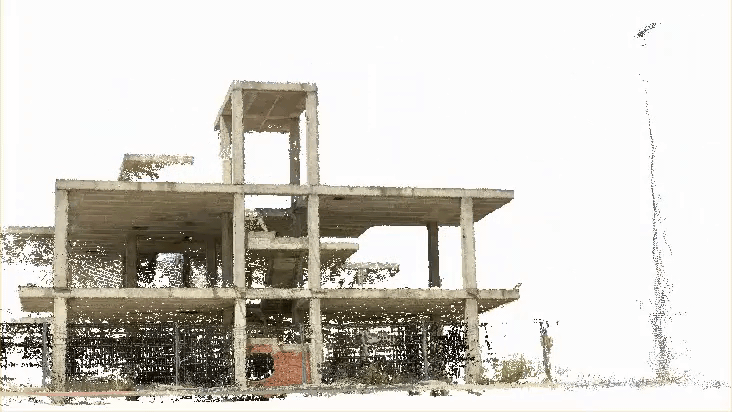
마스크 착용의 중요성
마스크는 장면에서 선택한 요소를 제거하여 고밀도 포인트 클라우드와 메시의 품질을 향상시킵니다. 마스크 인식 설정 에서 고밀도 포인트 클라우드 및 메시 생성 단계에 사용할 레이어를 지정하십시오 .

수출
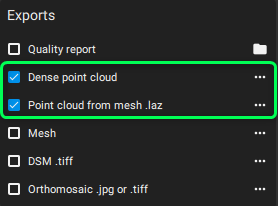
내보내기 섹션 에서 밀도화 및 메시 생성 단계를 처리한 후 다음과 같은 포인트 클라우드를 내보낼 수 있습니다 .
- 고밀도 포인트 클라우드( 고밀도화 단계 처리 후 사용 가능 )
- 메시 처리 단계 후 사용 가능한 메시 파일(.laz)에서 생성된 포인트 클라우드
고밀도 포인트 클라우드
밀집화 단계 에서 포인트 클라우드를 자동으로 내보내려면 다음 단계를 따르세요 .
- 내보내기 에서 '고밀도 포인트 클라우드 .laz' 옵션을 선택합니다 .
- (선택 사항) 파일 아이콘을 클릭하고
 원하는 경로와 파일 이름을 지정합니다.
- 메뉴 탭에서 파일 > 고밀도 포인트 클라우드 내보내기(.laz)를 클릭하세요.
- 원하는 경로와 파일 이름을 지정하십시오.
- 저장 버튼 을 클릭하세요 .
메쉬(.laz)에서 생성된 포인트 클라우드
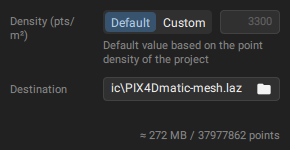
PIX4Dmatic 메쉬에서 포인트 클라우드를 생성하고 내보낼 수 있는 프로그램입니다. 내보낼 때 기본값 또는 사용자 지정 밀도(pts/m³)를 . 내보내기 과정에서 예상 포인트 클라우드 크기와 총 포인트 수가 표시됩니다. 이를 통해 직접 재구성되지 않은 영역까지 포인트 클라우드를 생성하여 최종 포인트 클라우드에 누락된 부분이 생기지 않도록 합니다. 내보낸 포인트 클라우드는 .laz 형식입니다.